nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyhedskategori
Produktkategori
Komplet vejledning til EC-motor: Hvad er en EC-motor, og hvad er forskellen mellem DC- og EC-blæsermotorer
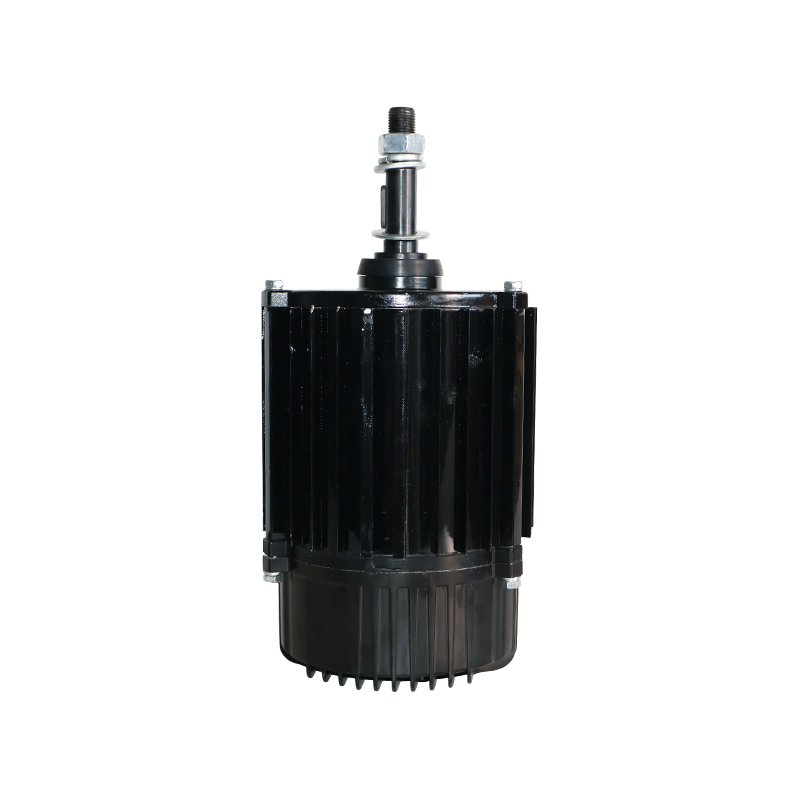
An EC motor (Elektronisk kommuteret motor) er en børsteløs, permanent magnetmotor, der kører på en DC-forsyning internt, men som accepterer enfaset eller trefaset vekselstrøm fra lysnettet gennem et integreret inverter- og ensretterkredsløb indbygget i motorhuset. Betegnelsen "elektronisk kommuteret" refererer til det faktum, at omskiftningen af strøm gennem motorviklingerne styres af integreret elektronik snarere end af den fysiske børste-og-kommutator-mekanisme, der bruges i traditionelle DC-motorer. EC-motorer leverer virkningsgrader på 85 til 95 % , sammenlignet med 55 til 75 % til standard AC induktionsmotorer og 70 til 85 % til konventionelle børstede DC-motorer i samme effektområde. Forskellen mellem DC- og EC-blæsermotorer er, at en konventionel DC-motor bruger fysiske kulbørster og en mekanisk kommutator til at skifte strøm gennem rotorviklingerne, mens en EC-motor bruger elektronisk switching (en integreret inverter) til at kommutere en børsteløs permanentmagnetrotor, hvilket eliminerer børsteslid fuldstændigt og muliggør kontinuerlig drift med høj hastighed ved hvert punkt med meget høj hastighed. Denne vejledning dækker alle tekniske og praktiske dimensioner af EC-motorer.
Hvad er en EC-motor: definition, terminologi og markedskontekst
Hvad er en EC motor og hvorfor betyder terminologien noget? EC står for Electronically Commutated, en beskrivelse af hvordan strømretningen i motorviklingerne skiftes. I en konventionel børstet jævnstrømsmotor udføres kommutering (strømomskiftning) mekanisk ved hjælp af kulbørster, der glider på en kobberkommutatorring. I en EC-motor udføres denne funktion af halvlederkontakter (typisk MOSFET'er eller IGBT'er) i motorens integrerede drevelektronik. Resultatet er en motor, der ikke har nogen børster, ingen kommutator, ingen slæberinge og ingen mekaniske koblingselementer af nogen art i strømvejen, hvilket giver den fundamentalt anderledes pålidelighed, effektivitet og kontrolegenskaber sammenlignet med enhver børstebaseret motor.
EC-motorer er også kendt under adskillige andre navne i branchen, og forståelsen af disse synonymer forhindrer forvirring ved læsning af tekniske specifikationer eller indkøbsdokumenter:
- BLDC-motor (børsteløs jævnstrømsmotor): Præcis synonymt med EC-motor i teknisk brug. Begge udtryk beskriver en permanent magnetmotor med elektronisk kommutering. BLDC er mere almindeligt anvendt i Nordamerika og i elektroniktekniske sammenhænge.
- EC motor: Det udtryk, der foretrækkes af europæiske producenter (især EBM-Papst, Ziehl-Abegg og Ebara), især i HVAC-ventilator- og ventilationsapplikationer, hvor EC-motor nu er de facto industristandardbegrebet i internationale standarder og produktkataloger.
- Børsteløs permanent magnetmotor (BPML): Anvendes i akademisk litteratur og nogle industrielle pumpe- og kompressorapplikationer. Fremhæver den permanente magnetrotorkonstruktion som den definerende egenskab.
- PMSM (Permanent Magnet Synchronous Motor): Anvendes i højtydende servodrev og traktionsapplikationer. Dette er faktisk den samme motorteknologi som en EC-motor, men den drives med sinusformede strømbølgeformer i stedet for trapezformede og med en anden kontrolalgoritme (feltorienteret kontrol frem for blokkommutering).
Hvorfor EC-motorer er blevet standardvalget til ventilator- og ventilationsapplikationer
Indførelsen af EC-motorer i HVAC-, køle- og ventilationsindustrien er drevet af en kombination af energilovgivning, energiomkostningstryk og kollapset i omkostningerne til den kraftelektronik, der gør EC-motorer mulige. Tre faktorer forklarer dominansen af EC-motorer i moderne ventilatorapplikationer:
- ErP-direktivet og IE-effektivitetsklassifikationer: Den Europæiske Unions direktiv om energirelaterede produkter (ErP) og IEC 60034-effektivitetsklassificeringssystemet (IE1 til IE5) har gradvist påbudt minimumsniveauer for motoreffektivitet. Standard AC-induktionsmotorer (typisk IE1 eller IE2) kan ikke opfylde de IE4- og IE5-tærskler, der kræves for ventilatorer og motorer solgt i EU siden 2021. EC-motorer opnår rutinemæssigt IE4- og IE5-niveauer, hvilket gør dem til den eneste levedygtige teknologi for mange regulerede produktkategorier.
- Ventilatorlovens energibesparelser ved dellast: Blæserens strømforbrug er proportional med kuben af blæserhastighed (ventilatorkubeloven). Betjening af en ventilator ved 80 % af fuld hastighed kræver kun 51,2 % effekt ved fuld hastighed (0,8³ = 0,512). Drift ved 60 % hastighed kræver kun 21,6 % af fuld hastighed. Da de fleste HVAC- og ventilationssystemer fungerer med delbelastning i størstedelen af deres driftstimer, leverer EC-motorer med variabel hastighed dramatiske energibesparelser sammenlignet med vekselstrømsmotorer med fast hastighed med tænd/sluk-kontrol eller styreskovlestyring.
- Integreret drev eliminerer separat VFD: En konventionel AC-induktionsmotor kræver et separat variabelt frekvensdrev (VFD) for at opnå variabel hastighedsdrift. En EC-motor har drivelektronikken integreret i motorhuset, hvilket reducerer omkostningerne og kompleksiteten af installationen, eliminerer behovet for et separat elektrisk panel med VFD-komponenter og forbedrer den overordnede systempålidelighed ved at reducere antallet af separate komponenter.
EC-motorkonstruktion: De fire hovedkomponenter
En EC-motor består af fire integrerede delsystemer, der arbejder sammen som en enkelt pakke:
- Permanent magnet rotor: Det roterende element bærer en række højenergiske permanente magneter (typisk neodymjernbor, NdFeB, kvalitet N35 til N52) arrangeret til at skabe skiftende nord- og sydpoler rundt om rotoromkredsen. Magneterne er monteret på eller indlejret i rotorkernen og skaber et stærkt, konstant magnetfelt uden nogen elektrisk forsyning til rotoren. Dette er den grundlæggende forskel fra en induktionsmotor, hvor rotorfeltet er skabt af inducerede strømme og derfor i sagens natur er mindre effektivt.
- Stator med kobberviklinger: Det stationære ydre (eller indre, i eksterne rotordesigns) element indeholder kobberspiralviklingerne fordelt rundt om den laminerede stålkerne. Strøm flyder gennem disse viklinger i kontrollerede sekvenser for at skabe et roterende magnetfelt, der trækker permanentmagnetrotoren til rotation.
- Rotorpositionssensor (Halleffektsensorer): Tre Hall-effektsensorer er monteret i statoren med 120 graders intervaller rundt om omkredsen. Hver sensor udsender et digitalt højt eller lavt signal afhængigt af om en nord- eller sydpol på rotormagneten passerer den. De tre sensorsignaler skaber tilsammen et 6-bit mønster, der ændrer sig for hver 60. elektriske grader af rotorrotation, hvilket giver drevelektronikken præcise oplysninger i realtid om rotorposition til kommuteringstiming.
- Integreret inverter (drevelektronik): Et printkort monteret i motorhuset indeholder ensretteren (AC til DC-konvertering), mellem DC-buskondensator, seks halvlederkontakter, der danner den trefasede inverterbro, gate-drevkredsløb, mikrocontroller til kommutering og hastighedskontrol, og input/output-interfaceelektronik til styresignaler og kommunikation. Denne integration er det, der gør en EC-motor til en selvstændig enhed, der kan tilsluttes direkte, snarere end en motor, der kræver et separat eksternt drev.
Hvordan virker EC-motorer: Driftsprincipper fra effektindgang til mekanisk udgang
Forståelse hvordan virker EC-motorer kræver at følge den elektriske energis vej gennem motoren fra vekselstrømsindgangen ved kabelterminalerne til den mekaniske rotation af udgangsakslen eller ventilatorhjulet. Processen involverer fem adskilte trin, der sker kontinuerligt og samtidigt under motordrift.
Trin 1: AC til DC-konvertering (opretning)
Netstrøm kommer ind i EC-motoren som enfaset AC (230V, 50 Hz i Europa; 120V eller 240V, 60 Hz i Nordamerika) eller trefaset AC (380 til 480V, 50 eller 60 Hz i industrielle applikationer). Det første trin i den integrerede drevelektronik er et ensretterkredsløb, der konverterer denne AC-spænding til DC. I de fleste EC-motorer opnås dette ved hjælp af en fuldbølge-diodebroensretter:
- For enfaset 230V AC-indgang: Fuldbølgebroensretteren konverterer den sinusformede AC til pulserende DC med en spidsspænding på ca. 325V (230V × √2). Den pulserende DC udglattes derefter af en stor elektrolytisk kondensator på DC-bussen, hvilket giver en relativt stabil DC-busspænding på ca. 300 til 320V under belastning.
- For trefaset 400V AC-indgang: En trefaset diodebro producerer en meget jævnere DC-busspænding med kun lille rippel, med en DC-busspænding på ca. 560V (400V × √2). Den glattere DC-bus med trefaset input reducerer den nødvendige kapacitans i filtertrinnet og forbedrer dreveffektiviteten.
DC-buskondensatoren tjener to kritiske funktioner: den udjævner den ensrettede spænding for at give en stabil DC-forsyning til inverteren, og den fungerer som en energilagringsbuffer, der absorberer de korte strømimpulser, som trækkes af inverteren, når den skifter strøm til motorviklingerne.
Trin 2: Rotorpositionsføling
Før inverteren kan skifte strøm til den korrekte vikling, skal styremikrocontrolleren kende rotorens øjeblikkelige vinkelposition. Det er her, Hall-effektsensorerne spiller deres væsentlige rolle. Tre Hall-effektsensorer, placeret ved 120-graders mekaniske intervaller (eller 60-graders intervaller i en motor med et stort antal polpar) rundt om statorboringen, udsender hver et logisk højt (typisk 5V) signal, når en nordpolmagnet passerer dem, og et logisk lavt (0V) signal, når en sydpolmagnet passerer. De tre sensorer producerer en kontinuerligt skiftende 3-bit binær kode, når rotoren roterer, hvor koden ændres for hver 60 elektriske grader. For en motor med en 4-polet par (8-polet) rotor fuldender koden en fuld 6-trins sekvens for hver 90 graders mekanisk rotation (360 mekaniske grader ÷ 4 polpar = 90 mekaniske grader pr. elektrisk omdrejning). Mikrocontrolleren læser denne 3-bit kode ved høj hastighed (typisk tusindvis af gange i sekundet) og bruger den til at bestemme, hvilket viklingspar der skal aktiveres på ethvert tidspunkt.
Nogle avancerede EC-motorer bruger sensorløs styring i stedet for Hall effekt sensorer. Ved sensorløs kommutering detekterer kontrolalgoritmen den tilbage-EMF (back-elektromotoriske kraft), der genereres i den ikke-energiaktiverede vikling, når permanentmagnetrotoren passerer den, og bruger denne spænding til at udlede rotorens position. Sensorløse design reducerer antallet af komponenter og eliminerer Hall-sensorens ledninger som et potentielt fejlpunkt, men de kræver en kort opstartssekvens ved lav spænding, hvor back-EMF er for lille til at detektere pålideligt.
Trin 3: Elektronisk kommutering af inverteren
Inverteren er kernen i det, der gør en EC-motor "elektronisk kommuteret." Den består af seks effekthalvlederkontakter (typisk MOSFET'er til motorer op til ca. 2 kW og IGBT'er til motorer med højere effekt) arrangeret i tre halvbropar, et par for hver af de tre statorviklinger (fase U, V og W). Kontakterne er identificeret som:
- Højside-kontakter (Q1, Q3, Q5): Tilslut DC-bussens positive skinne til hver motorfaseklemme, når den er tændt.
- Kontakter på lav side (Q2, Q4, Q6): Tilslut hver motorfaseterminal til DC-bussens negative skinne (jord), når den er tændt.
På ethvert givet tidspunkt under normal drift er præcis to af de seks kontakter ledende: en høj-side og en lav-side, fra forskellige faser. Dette skaber en strømvej fra DC-bussens positive terminal, gennem en fasevikling, over statoren, gennem en anden fasevikling og tilbage til DC-bussens negative terminal. Den resulterende strøm i de to aktiverede viklinger skaber et magnetfelt i statorgabet, der trækker permanentmagnetrotoren mod justering med feltet. Mikrocontrolleren skifter til det næste par af kontakter (det næste kommuteringstrin), før rotoren når perfekt justering, hvilket sikrer kontinuerlig rotation i den ønskede retning.
For et standard 3-faset, 6-trins (trapezformet) kommuteringsskema er den komplette sekvens af kontakttilstande for en fuld elektrisk omdrejning:
- Q1 (U høj) og Q4 (V lav): Strømmen flyder U til V
- Q1 (U høj) og Q6 (W lav): Strømmen flyder U til W
- Q3 (V høj) og Q6 (W lav): Strømmen flyder V til W
- Q3 (V høj) og Q2 (U lav): Strømmen flyder V til U
- Q5 (W høj) og Q2 (U lav): Strømmen løber W til U
- Q5 (W høj) og Q4 (V lav): Strømmen løber fra W til V
Denne 6-trins sekvens gentages kontinuerligt, hvor hvert trin optager nøjagtigt 60 elektriske grader af rotorvandring. Skiftefrekvensen mellem trin stiger i direkte forhold til motorhastigheden, så ved højere hastigheder skal mikrocontrolleren skifte hurtigere.
Trin 4: PWM-hastighedskontrol
Kommuteringssekvensen beskrevet ovenfor driver motoren med en hastighed, der bestemmes af DC-busspændingen og motorens back-EMF-karakteristika. For at styre hastigheden uafhængigt af forsyningsspændingen, pulsbreddemodulation (PWM) er overlejret på kommuteringsskiftet. I stedet for at holde de aktive kontakter konstant tændt under hvert kommuteringstrin, tændes og slukkes kontakterne hurtigt ved en høj frekvens (typisk 8 til 20 kHz ) med en variabel driftscyklus (forholdet mellem tændt tid og den samlede koblingsperiode). Den gennemsnitlige spænding påført viklingen under hvert kommuteringstrin er lig med DC-busspændingen ganget med driftscyklussen:
V_average = V_DC_bus × Driftscyklus
En driftscyklus på 100 % påfører den fulde DC-busspænding på viklingen, hvilket driver motoren med maksimal hastighed for den givne belastning. En driftscyklus på 50 % anvender halvdelen af busspændingen, hvilket resulterer i cirka halvdelen af den maksimale hastighed. En arbejdscyklus på 10 % anvender en tiendedel af busspændingen for den laveste styrbare hastighed. PWM-bærefrekvensen på 8 til 20 kHz er et godt stykke over det hørbare område for menneskelig hørelse (20 Hz til 20 kHz), så motoren laver minimal elektrisk støj fra koblingen, selvom den specifikke hørbare støjprofil af motoren og blæserhjulet ved forskellige hastigheder er et vigtigt valgkriterium for HVAC og kommercielle køleapplikationer.
Trin 5: Kontrol af hastighed og strømfeedback
Mikrocontrolleren i en EC-motor kører kontinuerligt en lukket sløjfe-kontrolalgoritme, der fastholder målhastigheden (eller drejningsmomentet, i nogle kontroltilstande) uanset belastningsændringer. Kontrolsløjfen fungerer som følger:
- Hastighedsmåling: Faktisk motorhastighed måles ved at tælle hastigheden af kommuteringstrin (afledt af Hall-sensorsignaler) og konvertere til RPM. Denne måling opdateres tusindvis af gange i sekundet.
- Beregning af hastighedsfejl: Forskellen mellem målhastigheden (setpunktet, modtaget fra styreindgangssignalet) og den målte faktiske hastighed er hastighedsfejlen.
- PWM arbejdscyklus justering: Styrealgoritmen (typisk en proportional-integral eller PI-algoritme) justerer PWM-driftscyklussen som svar på hastighedsfejlen. Hvis motoren kører langsommere end målet (positiv hastighedsfejl), øges driftscyklussen for at påføre mere spænding. Hvis motoren kører hurtigere end målet (negativ hastighedsfejl), reduceres driftscyklussen. Denne feedbacksløjfe reagerer typisk i millisekunder og opretholder hastighedsnøjagtigheden ±1 % til ±3 % af sætpunktet på tværs af en lang række belastningsforhold.
- Nuværende overvågning for beskyttelse: Fasestrømsensorer (typisk shuntmodstande i kontaktbenene på lav side) måler den øjeblikkelige strøm, der trækkes af hver vikling. Mikrocontrolleren overvåger disse strømme for overstrømsforhold (motorstop, kortslutning i vikling eller overbelastet blæserhjul) og slukker for kontakterne inden for mikrosekunder, hvis en beskyttelsestærskel overskrides, hvilket forhindrer skade på halvledere eller motorviklinger.
Hvad er forskellen mellem DC og EC ventilatormotorer: En komplet teknisk sammenligning
Spørgsmålet om hvad er forskellen mellem DC og EC ventilatormotorer er den mest praktisk vigtige sammenligning for ingeniører og købere, der vælger ventilatormotorer til HVAC, køling og industriel ventilation. Begge motortyper opererer fra DC på tidspunktet for den faktiske elektromagnetiske konvertering, men de adskiller sig fundamentalt i deres konstruktion, kommuteringsmetode, effektivitetsprofil, kontrolkarakteristika og vedligeholdelseskrav.
Den grundlæggende strukturelle forskel: Rotorkonstruktion
I en konventionel (børstet) jævnstrømsmotor er rotoren bærer viklingerne . Strøm fra den eksterne forsyning strømmer ind i rotorspolerne gennem kulbørster, der presser mod kommutatoren: en segmenteret kobberringsamling monteret på rotorakslen. Når rotoren drejer, passerer forskellige kommutatorsegmenter under børsterne og forbinder forskellige spolegrupper til forsyningen i rækkefølge. Statoren indeholder permanente magneter eller feltviklinger, der skaber det stationære magnetfelt. Det elektromagnetiske drejningsmoment frembringes af samspillet mellem statorfeltet og de strømførende rotorledere.
I en EC-motor udveksles rotor-stator-rollerne. Den rotor bærer permanente magneter uden viklinger og ingen elektriske forbindelser. Den statoren bærer viklingerne . Strøm løber gennem statorspolerne fra den stationære elektronik via direkte metalliske forbindelser uden børster eller glidende kontakter. Det elektromagnetiske drejningsmoment frembringes af samspillet mellem det roterende rotormagnetfelt og det elektronisk skiftede statorfelt. Denne fundamentale forskel i konstruktion er årsagen til enhver ydeevnefordel ved EC-motoren i forhold til den konventionelle DC-motor.
Kommutering: Mekanisk vs. Elektronisk
Kommuteringsprocessen er, hvor den mest konsekvensforskel mellem DC- og EC-motorer ligger:
- DC-motor (mekanisk kommutering): Kulbørster presser mod kobberkommutatorsegmenterne under fjederspænding. Når rotoren drejer, glider hver børste fra et segment til det næste, hvilket skaber og bryder det elektriske kredsløb til successive rotorspoler. Denne glidende kontakt genererer varme (resistive tab ved kontaktgrænsefladen), skaber elektrisk lysbue, når kontakter brydes under belastningsstrøm og forårsager progressivt slid på både børstematerialet (kulstof) og kommutatoren (kobber). Udskiftning af børster er påkrævet med intervaller på 1.000 til 5.000 timer i typiske ventilatoranvendelser, med hyppigere udskiftning ved højere strømbelastninger eller i fugtige omgivelser, hvor børsteslid accelererer.
- EC-motor (elektronisk kommutering): MOSFET- eller IGBT-kontakter i drevelektronikken tænder og slukker under mikrocontroller-kommando og leder strøm gennem statorviklingerne i den korrekte rækkefølge for kontinuerlig rotation. Der er ingen glidende kontakt, ingen mekanisk slid i kommuteringsmekanismen, ingen buedannelse og ingen kulstøvdannelse. Den forventede levetid for de elektroniske koblingskomponenter er 30.000 til 100.000 timer eller mere, primært begrænset af de elektrolytiske kondensatorer på DC-bussen (som nedbrydes gradvist over tid på grund af elektrolytfordampning) og af lejernes levetid frem for kommuteringsslid.
Effektivitetssammenligning: Hvor EC-motorer viser deres største fordel
Effektivitet er den mest overbevisende kvantitative forskel mellem DC og EC ventilatormotorer. Effektivitetssammenligningen afslører, hvorfor EC-motorer har erstattet børstede DC-motorer i stort set alle nye kommercielle HVAC-ventilatorapplikationer:
| Driftspunkt | Konventionel DC-motoreffektivitet | EC motoreffektivitet | Effektivitetsfordel |
|---|---|---|---|
| 100 % hastighed (fuld belastning) | 70 til 82 % | 87 til 95 % | 10 til 15 procentpoint |
| 75% hastighed | 65 til 78 % | 85 til 93 % | 15 til 18 procentpoint |
| 50% hastighed | 55 til 70 % | 80 til 90 % | 18 til 25 procentpoint |
| 25% hastighed | 35 til 55 % | 72 til 85 % | 25 til 37 procentpoint |
Effektivitetsfordelen ved EC-motorer i forhold til konventionelle jævnstrømsmotorer er størst ved delbelastningsforhold, hvilket er netop dér, hvor ventilatorerne bruger det meste af deres driftstimer. En blæser, der kører med 50 % hastighed i et HVAC-system med variabel luftvolumen eller en kølekondensator ved delbelastning af omgivelserne, kan forbruge 25 til 35 % mindre energi time med en EC-motor end med en børstet DC-motor, der leverer samme mekaniske effekt. På tværs af et år med kontinuerlig drift repræsenterer denne forskel en meget betydelig reduktion i elomkostninger og kulstofemissioner.
Hvorfor konventionelle jævnstrømsmotorer er mindre effektive: tabsanalysen
Forståelse the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- Tab af børstekontaktmodstand: Kulstof-til-kobber-kontaktgrænsefladen har en kontaktmodstand på typisk 0,1 til 0,5 ohm pr. børste , og med to børster i strømvejen forårsager denne modstand et spændingsfald og effekttab (I²R) proportionalt med strømmens kvadrat. Ved fuld belastningsstrøm på f.eks. 5A spreder en total børstemodstand på 0,4 ohm 5² × 0,4 = 10 watt som varme ved børstekontakten, hvilket repræsenterer cirka 5 til 10 % af den samlede motorindgangseffekt i små motorer. EC-motorer har ingen børstekontaktmodstand.
- Rotor kobbertab: I en jævnstrømsmotor løber der strøm gennem rotorviklingerne, som har betydelig modstand på grund af den lille ledningsmåler og lange viklingslængde, der er nødvendig for at passe inden for de roterende massebegrænsninger. Disse I²R-tab i rotoren er en primær varmekilde og effektivitetstabsmekanisme. I en EC-motor bærer rotoren kun permanente magneter uden strøm og har derfor nul I²R rotortab. Alle kobbertab forekommer kun i statoren, hvor varmeafgivelsen til det ydre miljø er meget mere effektiv på grund af statorens kontakt med motorhuset.
- Rotorkernetab (jerntab): Når rotoren på en jævnstrømsmotor roterer inden for det stationære magnetfelt, oplever rotorkernen en kontinuerligt skiftende magnetisk flux, hvilket forårsager hvirvelstrøms- og hysteresetab i rotorens lamineringer. I en EC-motor med en permanentmagnetrotor oplever rotoren en relativt konstant magnetisk flux (fluxen af dens egne permanente magneter) under steady-state drift, hvilket dramatisk reducerer rotorkernetab sammenlignet med DC-motorrotoren.
- Friktions- og vindtab fra børster: Den mekaniske friktion af kulbørster, der presser mod kommutatoren under fjederspænding, forbruger mekanisk strøm direkte og genererer varme ved kontaktfladen. Selvom den er individuel lille (typisk 1 til 3 % af den nominelle effekt), bidrager denne friktion også til slid på kommutatoroverfladen og dannelsen af kulstøv, der kan forurene motorens indre og lejesmøremidler. EC-motorer har ingen friktion i kommuteringsmekanismen.
Hastighedskontrolsammenligning: Sådan styres DC- og EC-motorer
Hastighedskontrol er den anden store praktiske forskel mellem DC og EC ventilatormotorer:
- Konventionel DC-motorhastighedskontrol: Børstet DC-motorhastighed styres ved at variere DC-forsyningsspændingen på motorklemmerne. Metoder omfatter variabel transformatorudgang (reostat), lineær spændingsregulator (spild), PWM-spændingsstyring ved hjælp af et eksternt chopperkredsløb eller feltsvækkelse ved at reducere feltstrømmen i DC-motorer med sårfelter. Alle disse metoder kræver ekstern kontrolhardware, tilføjer kompleksitet til systemet, og i tilfælde af resistiv eller lineær kontrol, spild den reducerede effekt som varme i stedet for at returnere den til forsyningen. Børstede DC-blæsere med variabel hastighed kræver også typisk brugerdefinerede controllere, der er tilpasset hver specifik motor, hvilket reducerer udskiftelighed.
- EC motorhastighedskontrol: EC-motorer accepterer standard industrikontrolsignaler direkte på motorens indgangsterminaler uden eksternt drevhardware med variabel hastighed. Fælles kontrolgrænseflader omfatter: 0 til 10V analogt signal (0V = minimumshastighed, 10V = maksimumhastighed); 4 til 20 mA strømsløjfesignal (4 mA = minimum hastighed, 20 mA = maksimum hastighed); PWM indgangssignal (driftscyklus fra 10 % til 90 % styrer hastigheden proportionalt); Modbus RTU eller RS-485 digital styring til integration af bygningsstyringssystem; og potentiometer indgang til manuel hastighedsjustering. Motorens interne mikrocontroller accepterer disse signaler direkte og justerer vekselretterens PWM-driftscyklus i overensstemmelse hermed, hvilket ikke kræver ekstern effektelektronik.
Pålidelighed og vedligeholdelse: Servicelevetidsforskellen
Levetiden og vedligeholdelseskravene for DC- og EC-blæsermotorer adskiller sig dramatisk, fordi DC-motorens primære slidmekanisme (slid på børste og kommutator) er fuldstændig fraværende i EC-motoren:
- Vedligeholdelse af konventionel jævnstrømsmotor: Kulbørster skal efterses med jævne mellemrum (typisk hver 500 til 2.000 timer for ventilatormotorer under kontinuerlig drift) og udskiftes, når de er slidt til minimumslængdespecifikationen. Kommutatorringene skal rengøres for at fjerne kulstøvopbygning og lejlighedsvis vendes på en drejebænk for at genoprette en flad, koncentrisk overflade efter mange års børsteslid. Motorer, der kører i fugtige eller forurenede omgivelser, kræver hyppigere vedligeholdelse. Samlet børsteudskiftning plus kommutatorserviceomkostninger over en 10-årig levetid kan være lig med eller overstige den oprindelige motorkøbspris for kontinuerlige blæsere.
- EC motor vedligeholdelse: Den eneste rutinemæssige vedligeholdelse, der kræves for en EC-ventilatormotor, er periodisk inspektion og smøring (eller udskiftning) af aksellejerne, identisk med vedligeholdelsesplanen for enhver anden motortype. Elektronikken har ingen komponenter, der kan serviceres af brugeren, og er designet til motorens fulde levetid. Udgivet MTBF (Mean Time Between Failures) for EC-motorer fra førende producenter spænder fra 40.000 til over 100.000 timer , svarende til 4,5 til 11 år af kontinuerlig drift. Dette sammenlignes med effektive serviceintervaller på 1.000 til 5.000 timer mellem børsteservicebegivenheder for DC-motorer.
| Parameter | Konventionel jævnstrømsmotor (børstet) | EC-motor (elektronisk kommuteret) |
|---|---|---|
| Kommuteringsmetode | Mekanisk (børster og kommutator) | Elektronisk (MOSFET/IGBT-switche) |
| Rotorkonstruktion | Kobberviklinger på rotor | Permanente magneter på rotor |
| Typisk effektivitet (fuld belastning) | 70 til 82 % | 87 til 95 % |
| Delbelastningseffektivitet | Falder væsentligt under fuld belastning | Forbliver høj på tværs af hastighedsområdet |
| Vedligeholdelse af kulbørste | Påkrævet hver 1.000 til 5.000 timer | Ikke relevant (ingen børster) |
| MTBF | 5.000 til 15.000 timer | 40.000 til 100.000 timer |
| Indgang for hastighedskontrol | Variabel jævnspænding (ekstern kontrol nødvendig) | 0 til 10V, 4 til 20mA, PWM, Modbus (indbygget) |
| Strømforsyning påkrævet | DC-forsyning (kræver ekstern ensretter til AC) | Direkte vekselstrøm (ensretter indbygget) |
| Generering af kulstøv | Ja (fra børsteslid) | Ingen |
| IE effektivitetsklasse (IEC 60034) | IE1 til IE2 (typisk) | IE4 til IE5 (typisk) |
| Akustisk støj | Højere (børstekommuteringsstøj) | Lavere (ingen mekanisk kommutering) |
| Startomkostninger | Lavere | Højere (typisk 1,5 til 3× DC-motor) |
| Samlede ejeromkostninger (TCO) | Højere (energi og vedligeholdelse) | Lavere (energy savings dominate) |
EC-motorydelseskarakteristika: Moment, hastighedsområde og kontrolgrænseflader
Forståelse EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
Moment-hastighedskarakteristisk for EC-motorer
En EC-motors drejningsmoment-hastighedskarakteristik bestemmes af dens permanentmagnetdesign, viklingsparametre og kontrolalgoritme. Nøgletræk ved EC-motorens drejningsmoment-hastighedskurve:
- Konstant drejningsmoment under basishastighed: Op til basishastigheden (den hastighed, hvormed motorens back-EMF er lig med den tilgængelige DC-busspænding ved maksimal driftscyklus), kan EC-motoren levere sit nominelle drejningsmoment ved enhver hastighed. Dette område med konstant drejningsmoment er, hvor ventilatordrift med variabel hastighed primært forekommer.
- Feltsvækkelse over basishastighed: Over basishastigheden bruger nogle EC-motordrev feltsvækkelse (fasefremføringsteknikker i kommuteringstimingen) for at udvide hastighedsområdet ud over det naturlige maksimum, mens de accepterer en reduktion i drejningsmomentet. Dette gør det muligt for motoren at opnå et hastighedsområde på op til 3:1 til 5:1 over basishastighed med reduceret drejningsmoment.
- Hastighedsområde (drejningsforhold): De fleste EC ventilatormotorer giver et brugbart hastighedsområde fra ca 10 til 15 % af maksimal hastighed op til 100 %, hvilket giver et turndown-forhold på 6:1 til 10:1 . Nogle avancerede designs opnår 20:1 eller højere turndown med acceptabelt drejningsmoment og kontrolstabilitet i hele området.
Ekstern rotor vs. intern rotor EC-motorer
EC-motorer, der bruges i ventilatorapplikationer, kommer i to fysiske hovedkonfigurationer, der bestemmer deres egnethed til forskellige ventilatortyper:
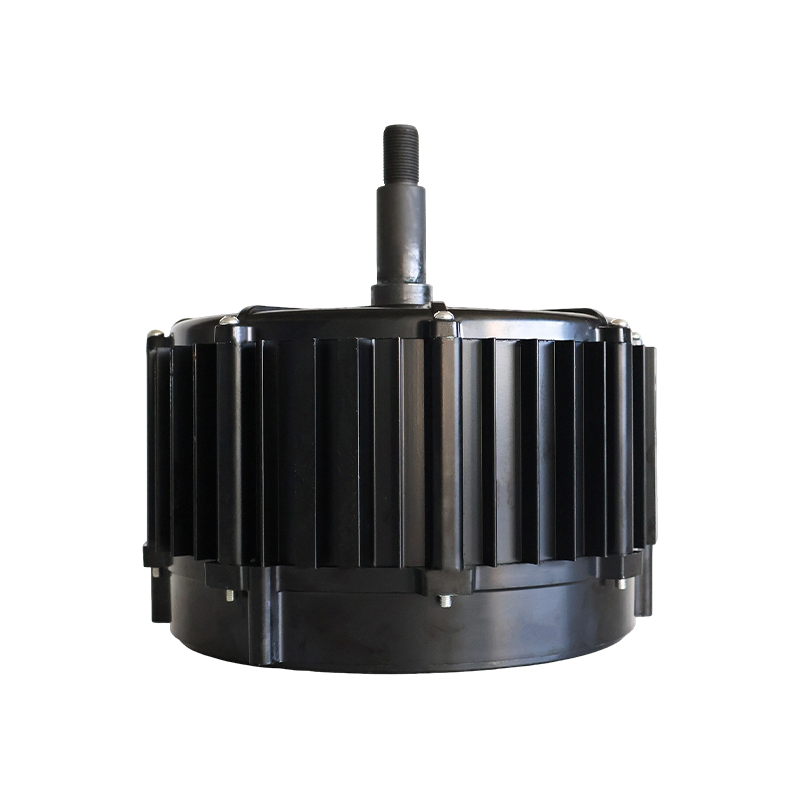
- Ekstern rotor (udløber) EC-motor: Rotoren er den ydre cylinder, der omgiver og roterer rundt om den indre stationære stator. Ventilatorhjulet monteres direkte på den ydre rotorskall, hvilket helt eliminerer akslen og akseltætningen. Denne konfiguration er ideel til aksialventilatorer og centrifugalventilatorer, hvor pumpehjulet kan forbindes direkte med den ydre rotorkrans, hvilket giver en kompakt, lavprofilskonstruktion med fremragende varmeafledning (den roterende ydre kappe fungerer som en kølefinne). Eksterne rotor EC-motorer dominerer markederne for HVAC-ventilator, kølekondensatorventilator og fordamperventilator. Typisk størrelsesområde er 15 W til 2.000 W og hastigheder på 200 til 1.500 RPM til direkte-drevne fans.
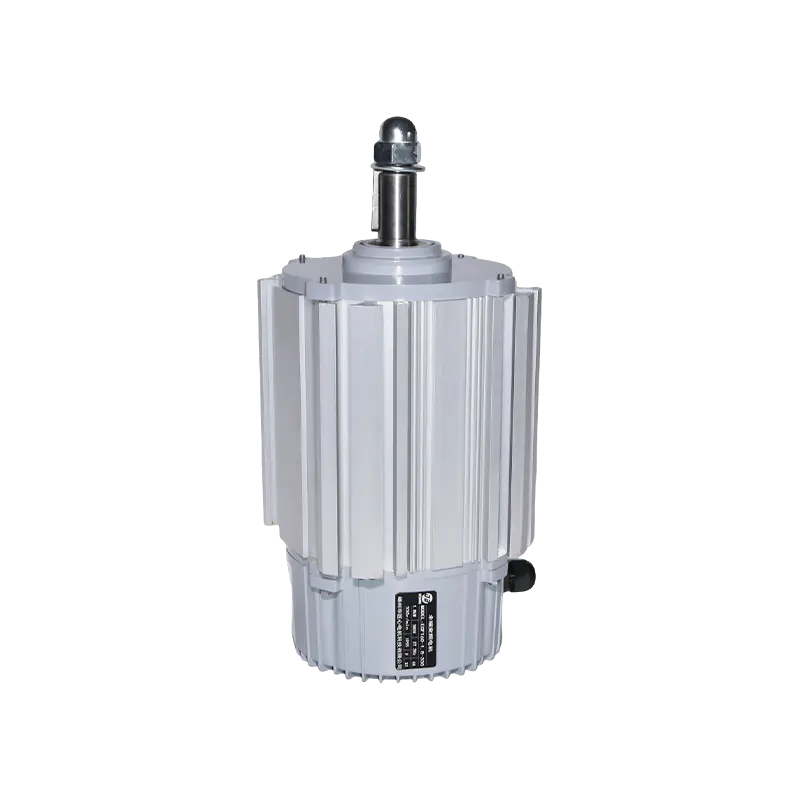
- Intern rotor (indløber) EC-motor: Den konventionelle konfiguration, hvor rotoren er en indre cylinder, der roterer inde i den ydre stator. Udgangsakslen rager ud fra den ene eller begge ender af motoren til kobling til et ventilatorhjul, blæserhjul eller remskive. Interne rotor EC-motorer bruges i centrifugalblæsere, remdrevne luftbehandlingsenheder og applikationer, hvor motoren skal være adskilt fra ventilatoren med en kobling eller transmission. De opnår typisk højere hastigheder end eksterne rotordesigns 1.500 til 10.000 RPM , og fås i højere effektklasser op til 30 kW og derover.
Standard kontrolgrænseflader til EC ventilatormotorer
Den vigtigste praktiske specifikation for en EC-motor i en bygnings- eller processtyringsapplikation er dens kontrolgrænseflade. EC-motorer accepterer flere forskellige styresignaler, og den valgte grænseflade skal matche outputtet fra bygningsstyringssystemet (BMS), kølestyringen eller processtyringssystemet:
- 0 til 10V analog: Den mest almindelige kontrolgrænseflade til kommercielle HVAC EC ventilatormotorer. Et 0V signal kommanderer minimum hastighed (eller motorstop, afhængigt af motorens konfiguration) og 10 V kommanderer maksimal hastighed. Hastigheden varierer lineært mellem disse punkter. Denne grænseflade fungerer med stort set alle moderne HVAC-controllere og BMS-udgange.
- 4 til 20 mA strømsløjfe: Foretrukken i industrielle og procesapplikationer, hvor lange kabeltræk er involveret. Strømsløjfesignaler er immune over for spændingsfald langs kablet og giver en indbygget ledningsbrudsdetektion (0 mA angiver en brudt signalledning, adskilt fra minimumskommandoen på 4 mA). 4 til 20 mA-grænsefladen er standard for EC-motorer, der anvendes i industriel køling, procesventilation og store luftbehandlingsenheder.
- PWM-signalindgang: Et firkantbølgesignal (typisk 0 til 5V eller 0 til 10V amplitude) med en frekvens på 100 Hz til 1.000 Hz hvor arbejdscyklussen (procent på tid) styrer hastigheden. Denne grænseflade bruges i EC-ventilatorapplikationer til biler og erhvervskøretøjer og i elektroniske køleventilatorer, hvor controlleren udsender et PWM-ventilatorstyringssignal.
- Modbus RTU over RS-485: En digital seriel kommunikationsprotokol, der er meget udbredt i bygningsautomatisering og industriel proceskontrol. Modbus-kompatible EC-motorer kan modtage hastighedskommandoer, rapportere faktisk hastighed, rapportere motortemperatur, rapportere fejlkoder og acceptere konfigurationsændringer over et standard 2-leder RS-485-netværk, hvilket gør det muligt for en enkelt BMS-controller at styre mange ventilatorer på ét kommunikationskabel.
- Potentiometer input: Nogle EC-motorer accepterer en simpel variabel modstand (potentiometer) forbundet til styreklemmerne til manuel hastighedsjustering uden nogen elektronisk controller. Dette bruges i simple udsugningsventilatorapplikationer, eftermonteringsudskiftninger og laboratorieudstyr, hvor en knapstyret hastighed er tilstrækkelig.
EC motorapplikationer, energibesparelser og investeringsafkast
EC-motorer er indsat på tværs af en usædvanlig bred vifte af applikationer, hvor ventilator- eller blæsereffektivitet, variabel hastighedskontrol og lav vedligeholdelse er påkrævet. Energibesparelserne og investeringsafkastet ved at skifte til EC-motorer er veldokumenterede og typisk overbevisende.
Primære anvendelsesområder for EC ventilatormotorer
- HVAC fan coil enheder: EC-motorer er nu standard i stort set alle nye kommercielle ventilatorkonvektorer til hotelværelser, kontorbygninger og hospitaler. En typisk 4-rørs fan coil enhed med en EC motor forbruger 15 til 35W ved minimumshastighed, i forhold til 45 til 80W for den tilsvarende fasthastigheds AC-motorventilator, hvor beboerne tilbringer det meste af deres tid i rum, hvor ventilatoren kører ved lav hastighed for komfort. Over et års hotelværelse eller kontordrift repræsenterer denne forskel $15 til $40 per enhed om året i elbesparelser til typiske kommercielle elpriser.
- Kommercielle kølekondensator- og fordamperventilatorer: Supermarkedsmontre fordamperventilatorer, kølehuskondensatorventilatorer og kommercielle køle- og fryseventilatorer er et af de største markeder for EC-motorer. Et mellemstort supermarked kan have 200 til 400 små EC fordamper ventilatorer i sine kølemontre, hver besparelse 15 til 30W sammenlignet med de skraverede vekselstrømsmotorer, de erstatter. På tværs af et fuldt supermarked repræsenterer dette en samlet besparelse på 3 til 12 kW kontinuerligt eller ca $3.000 til $10.000 om året til kommercielle elpriser.
- Luftbehandlingsenheder (AHU): EC centrifugalventilator-motorsamlinger i AHU'er med variabel luftvolumen opnår systemeffektiviteter, som ikke kan nås af AC-motorer med eksterne VFD'er eller med traditionelle multi-speed polskiftende motorer. Den integrerede EC motor-blæser til AHU-applikationer er tilgængelig i effektområder fra 200W til 30 kW , der dækker alt fra små blæserkonvektorer til større centrale luftbehandlingsenheder.
- Bolig HVAC (split systemer og varmepumper): Indendørs- og udendørsenhedsventilatorerne i split-system klimaanlæg og varmepumper bruger EC-motorer til at opnå den høje sæsonbestemte effektivitet (SEER og HSPF), som kræves af energistandarder i Nordamerika, Europa og Asien. EC indendørsventilatoren med variabel hastighed muliggør også moduleret luftstrøm for fugtighedskontrol og komfort ved delbelastningskøleforhold.
- Serverrum og datacenterkøling: EC-motoriserede blæsere i serverracks, kølere i rækken og CRAC-enheder (Computer Room Air Conditioning) med hævede gulve giver den præcise, variable luftstrøm, der er nødvendig for at reagere på dynamiske IT-belastningsændringer, mens den til enhver tid opretholder den højest mulige effektivitet. Datacenter PUE (Power Usage Effectiveness)-målinger er væsentligt forbedret ved brug af EC-motorer i kølesystemer.
Beregning af investeringsafkast for EC-motorudskiftning
En enkel, men effektiv ROI-beregning for at udskifte en konventionel motor med en EC-motor kræver fire inputværdier:
- Årlige driftstider: For en kontinuerligt kørende kommerciel køleventilator er dette typisk 8.760 timer om året (24 timer × 365 dage). For en HVAC-ventilator, der kun kører i besatte timer, kan det være det 2.500 til 4.000 timer om året .
- Strømbesparelse pr. enhed: Forskellen i strømforbrug mellem den gamle motor og EC-motoren ved typiske driftsforhold. For eksempel sparer man ved at udskifte en 75W skraveret-polet motor med en 25W EC-motor 50W pr enhed .
- El pris: Den samlede elpris pr. kWh, inklusive energiafgifter, efterspørgselsafgifter og afgifter. Kommercielle elomkostninger i mange lande spænder fra $0,10 til $0,30 pr. kWh .
- EC motor premium pris: Meromkostningerne ved EC-motoren sammenlignet med den konventionelle motor, inklusive forskelle i installationsomkostninger.
Eksempel på beregning for udskiftning af en supermarkeds fordamperventilator:
- Gamle motorstrømforbrug: 75W (Skyggepolet AC-motor)
- EC motor strømforbrug: 22W
- Strømbesparelse: 53W pr. blæser
- Årlig energibesparelse: 53W × 8.760 timer = 464 kWh pr. ventilator pr. år
- Årlig omkostningsbesparelse på 0,18 USD pr. kWh: $83,50 per fan per år
- EC-motor plus installationspræmie i forhold til konventionel motor: $120 pr. fan
- Enkel tilbagebetalingsperiode: $120 ÷ $83,50 = 1,44 år (ca. 17 måneder)
Denne beregning inkluderer ikke værdien af elimineret børsteudskiftningsarbejde og deleomkostninger, reduceret kølebelastning på kølesystemet fra den lavere motorvarmeafvisning (sekundære energibesparelser) eller eventuelle hjælperabatter for højeffektiv motorinstallation. Inkludering af disse faktorer reducerer typisk den effektive tilbagebetalingsperiode yderligere til 12 til 18 måneder til kontinuerlige køleapplikationer.
Ofte stillede spørgsmål om EC-motorer
1. Hvad er en EC-motor, og hvad står EC for?
Hvad er en EC motor ? EC står for Electronically Commutated. En EC-motor er en børsteløs permanentmagnetmotor, der har sin kommutering (omskiftning af strøm gennem viklingerne for at opretholde kontinuerlig rotation) udført af integreret halvlederelektronik snarere end af den fysiske kulbørste og kommutatormekanisme, der bruges i konventionelle DC-motorer. EC-motorer accepterer standard AC-netspænding og indeholder en indbygget ensretter og inverter, der konverterer dette til de kontrollerede jævnstrømsimpulser, der er nødvendige for at drive permanentmagnetrotoren. De opnår effektivitetsgevinster af 85 til 95 % , svarende til IE4 eller IE5 effektivitetsklasse, der væsentligt overstiger konventionelle børstede DC-motorer eller AC-induktionsmotorer.
2. Hvordan fungerer EC-motorer på grundniveau?
Hvordan virker EC-motorer i enkle vendinger? Vekselstrøm kommer ind i motoren og omdannes til DC af en indbygget ensretter og udjævningskondensator. DC-bussens strøm afbrydes derefter af seks elektroniske kontakter (MOSFET'er) i en specifik koblingssekvens, der skaber et roterende magnetfelt i statorviklingerne. Permanentmagnetrotoren følger dette roterende felt og producerer mekanisk rotation. Halleffektsensorer monteret i statoren registrerer rotorens vinkelposition til enhver tid og informerer kontrolmikrocontrolleren om, hvilket switchpar der skal være på, hvilket sikrer, at strømmen altid er i den korrekte vikling for at producere maksimalt drejningsmoment i den ønskede retning. Hastigheden styres ved at variere switchernes PWM-driftscyklus.
3. Hvad er forskellen mellem DC og EC ventilatormotorer?
Kernen forskel mellem DC og EC ventilatormotorer er kommuteringsmetoden og rotorkonstruktionen. En konventionel jævnstrømsmotor har kobberviklinger på rotoren og bruger fysiske kulbørster, der glider på en kommutatorring for at skifte strøm til de korrekte rotorspoler, når motoren drejer. En EC-motor har permanente magneter på rotoren (ingen rotorviklinger) og bruger elektroniske kontakter til at kommutere strøm i de stationære statorviklinger. EC-motorens børsteløse design eliminerer børsteslid (ingen vedligeholdelse), børstekontaktmodstandstab (højere effektivitet på 87 til 95 % vs. 70 til 82 %), kulstofstøvdannelse og kommutationsbuedannelse. EC-motorer har også indbygget hastighedskontrol, der accepterer standard 0 til 10V eller 4 til 20 mA styresignaler, mens børstede DC-motorer kræver separat ekstern hastighedskontrolhardware.
4. Er EC-motorer det samme som BLDC-motorer?
Ja. EC-motorer og BLDC-motorer (Brushless DC) er den samme teknologi, der beskrives med forskellig terminologi. Begge er permanentmagnetmotorer med elektronisk kommutering og ingen børster. BLDC er det mere almindelige udtryk i nordamerikanske elektronik- og biltekniske sammenhænge, mens EC-motor er det foretrukne udtryk i europæiske HVAC- og kommercielle køleventilatorapplikationer, især som brugt af store europæiske producenter. Den vigtigste praktiske forskel på produkter, der sælges under disse navne, er, at EC-motorer, der sælges til kommerciel HVAC, typisk inkluderer AC-netindgangsenretning i den integrerede elektronik og accepterer 0 til 10V eller 4 til 20 mA styresignaler, mens BLDC-motorer i nogle sammenhænge refererer til motorer, der kræver en separat DC-forsyning.
5. Hvilket effektivitetsniveau opnår EC-motorer sammenlignet med standard AC-motorer?
EC-motorer opnår typisk motor-only effektiviteter på 87 til 95 % på tværs af deres nominelle hastighedsområde, svarende til IE4 (Super Premium) eller IE5 (Ultra Premium) effektivitetsklasser under IEC 60034 klassificering. Standard enfasede AC-induktionsmotorer (skraveret pol, kondensatordrevet) opnår effektiviteter på 25 til 65 % i de små effektområder, der er almindelige for ventilatorapplikationer. Selv trefasede AC-induktionsmotorer i IE2- eller IE3-klassen opnår typisk kun 75 til 90 % ved fuld belastning, faldende til markant lavere effektivitet ved dellasthastigheder. Effektivitetsfordelen ved EC-motorer er størst ved dellastdrift, hvor de fleste ventilatorer kører i det meste af deres driftstimer.
6. Hvordan styres hastigheden af en EC-motor?
En EC-motors hastighed styres ved at ændre PWM-driftscyklussen for de interne inverterkontakter, som varierer den gennemsnitlige spænding, der påføres motorviklingerne. Denne driftscyklus indstilles af motorens interne mikrocontroller som svar på det eksterne styresignal. EC ventilatormotorer accepterer typisk: a 0 til 10V analog spændingssignal (mest almindeligt for HVAC), en 4 til 20 mA strømsløjfesignal (til industrielle anvendelser og lange kabeltræk), a PWM duty-cycle signal (til bil- og elektronikapplikationer), eller en Modbus digitalt kommunikationssignal (til BMS-integrerede systemer). Der kræves ingen separat frekvensomformer eller motorstyring, fordi hastighedskontrolelektronikken er fuldt integreret i motorhuset.
7. Hvor længe holder EC-motorer sammenlignet med konventionelle DC-motorer?
EC-motorer har offentliggjort MTBF-værdier på 40.000 til over 100.000 timer fra førende producenter, der repræsenterer 4,5 til 11 års kontinuerlig drift. Konventionelle børstede DC-blæsermotorer kræver udskiftning af børster hver 1.000 til 5.000 timer og kommutatorservice periodisk, med den samlede levetid begrænset af det kumulative slid på disse komponenter. I kontinuerlige applikationer, såsom kommerciel køling, kan en EC-motor fungere til 10 år eller mere uden anden vedligeholdelse end lejesmøring, mens den tilsvarende børstede DC-motor ville kræve børsteudskiftning 8 til 20 gange i samme periode.
8. Kræver EC-motorer et separat frekvensomformer (VFD)?
Nej. En EC-motor er en fuldstændig selvstændig motor med variabel hastighed med al drivelektronik integreret i motorhuset. Den tilsluttes direkte til vekselstrømsforsyningen (en-faset 230V eller trefaset 380 til 480V afhængigt af model) og til styresignalkilden (BMS, termostat, controller). Der kræves ingen ekstern VFD, motorstarter eller hastighedsregulator. Denne integration er en af de primære praktiske fordele ved EC-motorer i forhold til AC-induktionsmotorer, som kræver et separat (og ofte dyrt) kabinet med variabel frekvens til drift med variabel hastighed. EC-motorens integration forenkler det elektriske paneldesign, reducerer installationsomkostningerne og eliminerer ét potentielt fejlpunkt fra systemet.
9. Hvad er de vigtigste anvendelser, hvor EC-motorer anvendes?
De vigtigste anvendelsesområder for EC-motorer omfatter: kommercielle HVAC-ventilatorkonvektorer, luftbehandlingsenheder med variabel luftvolumen og opdelte klimaanlægsventilatorer; supermarkeder og kommercielle kølefordampere og kondensatorventilatorer; køleventilatorer til datacenter og serverrum; boligvarmepumpe og HVAC-systemventilatorer; industriel procesventilation og udsugningsventilatorer; emhætter til boliger og ventilationsventilatorer; medicinsk udstyr køleventilatorer; og ekstra køleventilatorer til biler. I alle disse applikationer gør EC-motorens kombination af høj effektivitet ved variable hastigheder, lav vedligeholdelse, kompakt integration og standardkontrolgrænseflader den til den foretrukne teknologi frem for både konventionelle børstede DC-motorer og standard AC-induktionsmotorer.
10. Hvad er begrænsningerne for EC-motorer?
EC-motorer har tre hovedbegrænsninger sammenlignet med konventionelle alternativer. For det første højere oprindelige indkøbsomkostninger : en EC-motor koster typisk 1,5 til 3 gange mere end en tilsvarende konventionel AC- eller DC-motor på købsstedet, selvom dette genvindes gennem energibesparelser og reduceret vedligeholdelse i løbet af motorens levetid. For det andet, elektronisk følsomhed : den integrerede drevelektronik er modtagelig over for strømforsyningsforstyrrelser, herunder spændingsspidser, harmoniske-rige strømforsyninger og overspændingshændelser. Korrekt overspændingsbeskyttelse og stabil strømforsyningskvalitet er vigtige for EC-motorens levetid. For det tredje, reparation kompleksitet : i modsætning til en konventionel motor, hvor børster og lejer kan udskiftes i marken af en tekniker, kræver et fejlbehæftet EC-motordrevkort specialkendskab til elektronik eller returnering fra fabrikken til reparation. I praksis udskiftes de fleste defekte EC-motorer som en komplet enhed frem for at blive repareret.
 Klar til at tilpasse
Dine motorprodukter?
Vi er professionelle motorproducenter, der leverer kraftfuld, stabil og effektiv kraft kerner til alle industrier gennem præcisionshåndværk og innovation.
Kontakt os
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Virksomhedens adresse
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rettigheder forbeholdes.
Engros producenter af industrielle ventilatormotorer