nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheder Kategori
Produktkategori
Tilbage EMF af en BLDC-motor: Sådan beregnes den ud fra hastighed, kv og flux
En 48 V BLDC blæsermotor kører med 3.000 rpm, og oscilloskopet viser en 30 V peak linje-til-linje-bølgeform. Regulatorens sensorløse nulgennemgangstærskel er indstillet nær halvdelen af DC-bussen. Vil motoren starte pålideligt, og er den målte spænding faktisk den bageste EMF? Svaret afhænger af, hvordan tilbage-EMK-konstanten er defineret, om værdien er fase eller linje-til-linje, og om den er peak eller RMS. At få disse definitioner forkerte kan gøre en simpel beregning til en forkert controllerindstilling eller en uoverensstemmende motorrækkefølge.
Det korte svar er: beregn EMF tilbage fra E = Ke × ω , hvor Ke er den bageste EMF konstant og ω er mekanisk vinkelhastighed. Brug den samme fase/linje og peak/RMS-basis som konstanten. Hvis kun Kv er tilgængelig, så konverter det først. Hvis motoren allerede er på bænken, mål bølgeformen og beregn Ke ud fra en kendt hastighed. Sektionerne nedenfor viser hver metode, de enhedskonverteringer, der forårsager flest fejl, og de kontroller, der er værd at udføre, før en indkøbsordre frigives.
Kerneformlen og hvad hvert symbol betyder
Brug den mekaniske formular til en førstegangsberegning:
E fase, peak = Ke fase, peak × ω m
Her, ω m er akselhastighed i radianer pr. sekund: ω m = 2πn / 60, med n i rpm. Ke skal være i V pr. rad/s. Hvis dataarket giver Ke i V/krpm, V/rpm eller Kv i rpm/V, skal du konvertere det før multiplikation. Den samme ligning fungerer for en trapezformet BLDC-motor og en sinusformet PM-maskine, men fortolkningen af bølgeformen ændres: for trapezformede motorer, brug den flade top-amplitude; for sinusformede motorer, brug peak eller RMS konsekvent.
For en sinusformet maskine med kendt fluxforbindelse er den fysiske form:
E fase, peak = p × λ m × ω m
hvor p er antallet af polpar og λ m er peak flux-bindingen pr. fase i Wb-drejninger. RMS-faseværdien er E fase, peak / √2. For line-to-line sinusformet spænding multipliceres fase RMS-værdien med √3. For en seks-trins trapezmotor er den linje-til-linje flade top ofte tæt på det dobbelte af faseflad-top-værdien, men bekræfter bølgeformen, fordi det nøjagtige forhold afhænger af kommutering og viklingsarrangement.
| Mængde | Symbol | Enhed | Hvad skal bekræftes |
|---|---|---|---|
| Mekanisk hastighed | n | rpm | Akselhastighed, ikke elektrisk frekvens |
| Vinkelhastighed | ω m | rad/s | ω m = 2πn / 60 |
| Ryg EMF konstant | Ke | V/(rad/s) | Fase eller linje-til-linje; peak eller RMS |
| Udfase EMF | E ph | V | Brug samme grundlag som Ke |
| Linje-til-linje tilbage EMF | E LL | V | √3 for sinusformet RMS; ca. 2× flad top til trapezformet |
| Elektrisk frekvens | f e | Hz | f e = p × n / 60 |
Konvertering af Kv-, Ke- og databladsenheder uden dyre fejl
Kv er normalt angivet i rpm pr. volt. For en ubelastet DC-lignende beregning er tilbage-EMK-konstanten i V/(rad/s):
Ke = 60 / (2π × Kv) = 9,549 / Kv
Hvis Kv er 100 rpm/V, er Ke omkring 0,0955 V/(rad/s). Ved 3.000 rpm, ω m er 314,16 rad/s, så den beregnede tilbage-EMK er omkring 30,0 V. Hvis dataarket definerer Kv på linje-til-linje-basis, er 30,0 V en linje-til-linje værdi. Hvis Kv er fasebaseret, er det en faseværdi. Antallet er kun det samme, når grundlaget er det samme.
For industrimotorer angives Ke ofte i V/krpm. Konverter det ved at dividere med 104,72, fordi 1.000 rpm er lig med 104,72 rad/s. En Ke på 12 V/krpm er derfor 0,1146 V/(rad/s). Ved 1.500 rpm er den bageste EMF 0,1146 × 157,08 = 18,0 V på samme fase/linje-basis som databladet.
En almindelig købsrisiko er en leverandør, der citerer "Ke = 0,12" uden enheder. Er det V/rpm, V/(rad/s), V/krpm, fase peak eller line-to-line RMS? En faktor på 2 eller √3 kan være skjult i det enkelte tal. Bed om definitionen skriftligt, og spørg efter bølgeformen og testhastigheden, der bruges til at opnå den. Hvis motoren er beregnet til sensorløs styring, skal du også bede om den bageste EMF ved minimum driftshastighed, ikke kun ved nominel hastighed.
Beregning ud fra fysiske dimensioner og fluxforbindelse
Når en prototype ikke har noget brugbart datablad, er flux-kobling den mest direkte rute. Hvis designteamet kender topfluxforbindelsen pr. fase, skal du bruge E fase, peak = p × λ m × ω m . For eksempel, p = 4, X m = 0,05 Wb-omdrejninger, og n = 1.500 rpm giver ω m = 157,08 rad/s. Den maksimale fase tilbage EMF er 4 × 0,05 × 157,08 = 31,4 V. RMS-faseværdien er 22,2 V, og den sinusformede linje-til-linje RMS-værdi er 38,5 V.
Hvis fluxforbindelse ikke er tilgængelig, men viklingen og magnetkredsløbet er kendt, kan beregningen bygges ud fra drejninger pr. fase, viklingsfaktor, luftgab-flux pr. pol og hastighed. I praksis er usikkerheden i luftgab-fluxtæthed, lamineringsstablingsfaktor og endeviklingseffekter stor nok til, at en beregnet værdi bør behandles som et designestimat. Spol en prøve, drej den med en sikker hastighed, og mål bølgeformen. Denne måling er også den hurtigste måde at bekræfte, om den tilsigtede bølgeform er tættere på sinusformet eller trapezformet. For baggrund om kommutering og bølgeformadfærd, den BLDC arbejdsprincip artikel er en nyttig reference.
Målemetode: Omfang, bor og et sikkert spin uden belastning
På bænken skal du frakoble controlleren og dreje motoren med en boremaskine, en drejebænk eller en anden motor. Mål linje-til-linje spænding med en differentialsonde eller en isoleret oscilloskopindgang. Overskrid ikke sondens common-mode-klassificering, og tilslut ikke en jordet oscilloskopsonde til en strømførende trefaset bro. Ved en kendt hastighed skal du fange bølgeformen og registrere enten den flade top-amplitude eller den sinusformede peak- og RMS-værdier, afhængigt af motortypen.
Beregn Ke ud fra den målte spænding og hastighed: Ke = E målt / ω m . Bekræft derefter den elektriske frekvens med f e = p × n / 60. En fire-polet-par motor, der roterer ved 1.200 rpm, bør vise 80 Hz elektrisk frekvens eller en 12,5 ms periode. Hvis frekvensen er forkert, skal du kontrollere polantallet eller den faktiske akselhastighed. Hvis amplituden er lavere end forventet, skal du kontrollere sondedæmpning, viklingsforbindelse, og om målingen er fase eller linje-til-linje.
For et hurtigt produktionstjek skal du dreje ved en lav fast hastighed, registrere peak-to-peak linjespændingen og sammenligne den med en kendt god prøve. Dette erstatter ikke en fuld motortest, men det fanger forkerte viklingsdrejninger, omvendte faser og magnetproblemer, før motoren når samlebåndet. Hold testhastigheden et godt stykke under den maksimale nominelle hastighed, og brug et beskyttet testarmatur.
Hvorfor terminalspændingen ikke er den bageste EMF under belastning
Ved ingen belastning er terminalspændingen tæt på tilbage EMF, fordi strømmen er lille. Under belastning skal den påførte spænding overvinde tilbage EMF, resistivt fald og induktivt fald: V fase = E fase I × R L × di/dt. En motor med 0,5 Ω fasemodstand, der bærer 10 A, har et resistivt fald på 5 V, før der tages hensyn til induktans- eller invertertab. Derfor kan en beregning lavet fra DC-bussen alene overvurdere den tilgængelige hastighed eller undervurdere strømmen ved en given belastning.
PWM-drift tilføjer endnu et lag. Inverteren anvender en hakket spænding, og motorstrømmens rippel afhænger af koblingsfrekvens og induktans. Diodefald, dødtid og kabelmodstand fjerner også spændingsmarginen. For sensorløs kontrol ser nulkrydsningskomparatoren terminalbølgeformen, ikke en ideel tilbage-EMF-kilde. Filtre, der bruges til at fjerne PWM-støj, introducerer faseforsinkelse, og forsinkelsen bliver vigtigere, når den elektriske frekvens stiger. Beregn den forventede tilbage-EMK ved minimum- og maksimumhastigheder, og kontroller derefter komparatortærsklen og filterforsinkelsen i forhold til disse værdier.
At sætte beregningen ind i en motorforespørgsel
En nyttig forespørgsel angiver den nødvendige tilbage-EMK ved en defineret hastighed, DC-busområdet, fase-/linjegrundlaget og den acceptable tolerance. For eksempel: "Ved 2.400 rpm skal line-to-line peak back EMF være 42 V ±5%, målt med motoren ved 25 °C og drevet af en ekstern drivmotor." Det er meget klarere end at bede om en "0,2 Ke-motor", fordi den fjerner enhedens tvetydighed, før prøverne bygges. Hvis motoren er beregnet til ventilator eller luftkøler, angiv også belastningskurven og minimumshastigheden, ved hvilken sensorløs start skal fungere.
Til luftkølerdrift kan en ekstern rotor BLDC-motor forenkle den mekaniske pakke, fordi ventilatoren kan monteres direkte på rotoren. En repræsentativ mulighed er 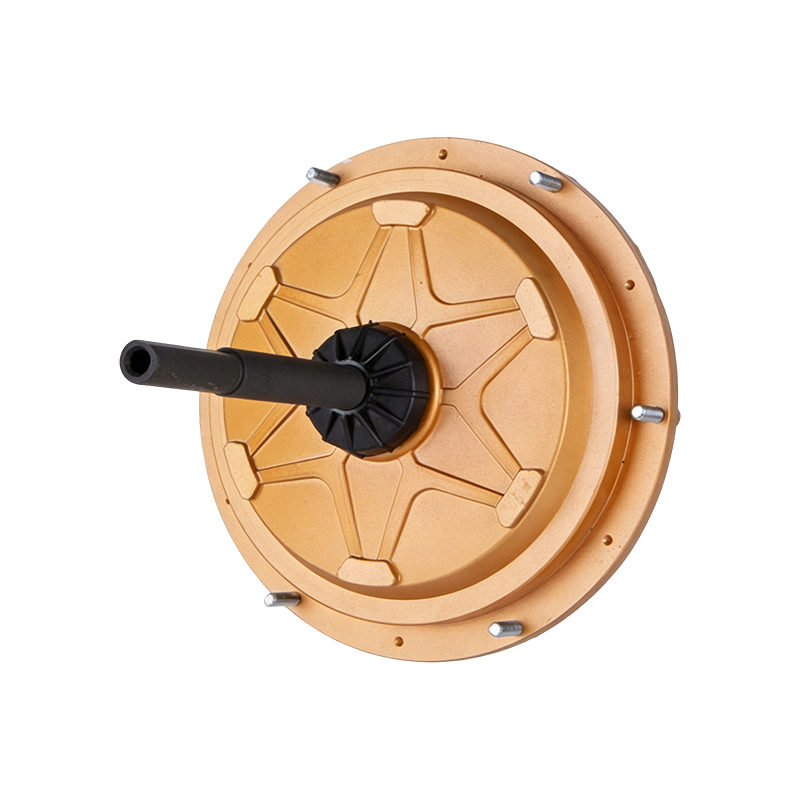 DC149 220V 600W Ekstern BLDC luftkølermotor Ekstern rotor 220 V 600 W BLDC-motor til luftkølere, der tilbyder direkte ventilatormontering, IP55-beskyttelse og et vedligeholdelsesfrit design, der er velegnet til industriel køledrift. Se produkt → 600 W ekstern BLDC luftkølermotor. Til større ventilationsanlæg kan en EC ventilatormotor være mere egnet; den
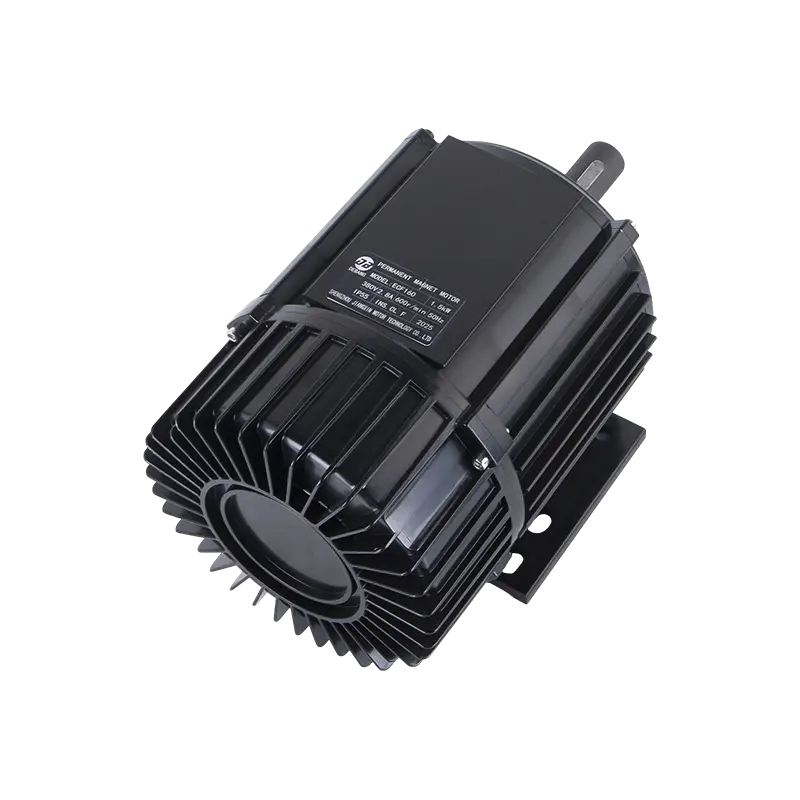 ECF160 380V 1500W EC blæsermotor Højeffektiv EC ventilatormotor til fordampningsluftkølere, med 380 V 1500 W effekt, IP55-beskyttelse og støjsvag drift velegnet til større ventilationssystemer. Se produkt → 1.500 W EC ventilatormotor er et eksempel. Den industriel ventilatorapplikationsside viser, hvordan disse motorfamilier kortlægges efter blæserbelastninger. Brug den bageste EMF-beregning til at kontrollere lavhastighedskontrolmargenen, ikke kun den nominelle effekt.
Udarbejdede eksempler og et sidste sundhedstjek
Eksempel 1 — Kv-konvertering. Kv = 100 rpm/V, n = 3.000 rpm. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V på samme grundlag som Kv. Hvis Kv er linje-til-linje, er resultatet linje-til-linje.
Eksempel 2 — datablad Ke. Ke = 0,12 V/(rad/s) linie-til-linie peak, n = 3.000 rpm. E LL, peak = 0,12 × 314,16 = 37,7 V. Med en 48 V bus er den ideelle margin omkring 10,3 V før resistiv og inverter falder.
Eksempel 3 — fluxbinding. p = 4, λ m = 0,05 Wb-omdrejninger, n = 1.500 rpm. E fase, peak = 31,4 V, E fase,rms = 22,2 V, og E LL,rms = 38,5 V for en sinusformet maskine.
Før du accepterer et resultat, skal du køre denne tjekliste:
- Skriv ned om spændingen er fase eller linje-til-linje.
- Skriv ned, om værdien er peak, peak-to-peak eller RMS.
- Konverter hastighed til mekaniske rad/s, ikke elektriske rad/s.
- Konverter Ke til V/(rad/s) og behold den samme basis.
- Tjek resultatet mod en lavhastigheds-tomgangsmåling.
- Efterlad spændingsmargen for modstand, induktans, dioder og kontrolforsinkelse.
Den endelige måling er det mest værdifulde skridt. En beregnet tilbage-EMK er kun så god som dens enhedsdefinitioner; en målt bølgeform ved en kendt hastighed afslører fase-, polaritets- og bølgeformsfejl med det samme.
Relateret Produkter
 Klar til at tilpasse
Dine motorprodukter?
Vi er professionelle motorproducenter, der leverer kraftfuld, stabil og effektiv kraft kerner til alle industrier gennem præcisionshåndværk og innovation.
Kontakt os
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Virksomhedens adresse
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rettigheder forbeholdes.
Engros producenter af industrielle ventilatormotorer