nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheder Kategori
Produktkategori
Sådan beregnes PWM-frekvens for en BLDC-motor: Fire praktiske kontroller
En 600 W ekstern rotor BLDC luftkølermotor forlader samlebåndet med en 8 kHz-bærer. På testbænken udsender knivene et hårdt vink, viklingsfladen klatrer 22 grader C over aftrækstemperaturen, og fasestrømsporet viser et bølgebånd næsten halvt så bredt som det fundamentale. Intet er defekt. Drevet blev simpelthen aldrig matchet til viklingen.
Det korte svar på, hvordan man beregner PWM-frekvensen for en BLDC-motor, er, at du ikke vælger ét tal, du løser for den største af tre etager og derefter tjekker et loft. Gulvene kommer fra viklingens elektriske tidskonstant, den tilladte peak-to-peak strømrippel og motorens elektriske (kommuterings) frekvens ved tophastighed. Loftet kommer fra koblingstab, dødtid, gate-drive-budget og mikrocontrollerens modopløsning. For en 220 V ekstern-rotor ventilatormotor i klassen 350 W til 1500 W med 8 til 12 mH faseinduktans konvergerer de tre etager normalt et sted mellem 12 kHz og 20 kHz. For en lavinduktans højhastighedsmotor med 100 til 200 mikrohenry af faseinduktans, skubber den samme aritmetik dig til 40 kHz eller derover, og loftskontrollen begynder at bide hårdt.
Det følgende er beregningssekvensen i den rækkefølge, der holder dig ude af problemer: Indsaml forsvarlige viklingsdata, beregn RL-cutoff, beregn ripple-gulvet, beregn kommuteringsgulvet, og test derefter den valgte værdi mod tabet og timingloftet, før du skriver det ind i firmwaren.
Fire forskellige frekvenser bliver kaldt "PWM-frekvensen"
Det meste af forvirringen i dette emne kommer fra at blande fire separate frekvenser, der alle optræder i et BLDC-drev. Kun én af dem er indlæst i timerregistret.
| Mængde | Definition | Referenceværdi | Hvor den er sat |
|---|---|---|---|
| Mekanisk hastighed | Akselomdrejninger pr. minut | 1300 rpm | Ansøgningskrav |
| Elektrisk frekvens | rpm x polpar / 60 | 86,7 Hz (4 pole par) | Resultat af hastighed og magnetantal |
| Kommuteringstrinhastighed | Seks-trin: 6 x elektrisk frekvens; feltorienteret kontrol: én sektoropdatering pr. elektrisk cyklus | 520 Hz for seks trin | Kontrolalgoritme |
| Bærefrekvens | Power-stage switching frekvens | 12 til 20 kHz | Det er det tal, vi beregner |
| Kommando PWM | Hastigheds- eller drejningsmomentsætpunktssignal føres ind i drevet, adskilt fra effekttrinnet | 100 Hz til 2 kHz | Værtscontroller eller PLC |
Den sidste række fortjener en advarsel. Masser af feltfejl, der skyldes "forkert PWM-frekvens", viser sig at være et kommandosignalproblem. Et drev, der forventer en driftskommando på 1 kHz, 10 til 90 procent og modtager et 20 kHz-signal, vil enten ignorere det eller læse en fastlåst driftscyklus, fordi inputfilteret og optagelsesrutinen er designet omkring en meget langsommere bølgeform. Tjek grænsefladespecifikationen, før du rører ved operatøren.
Trin et: Indsaml viklingsdata, du faktisk kan forsvare
Beregningen er kun så god som induktans- og modstandsværdierne bag den, og datablade er ofte skødesløse med begge. Tre vaner betaler sig.
Mål pr. fase, ikke linje til linje
En LCR-måler placeret på tværs af to terminaler aflæser seriekombinationen af to faser. For en balanceret wye-vikling er per-fase værdien halvdelen af denne aflæsning, men kun hvis rotoren er stationær, og den tredje terminal er flydende. Registrer hvilken konvention du brugte, fordi en faktor-of-to-fejl her forskyder krusningsgulvet med en faktor på to.
Mål med en frekvens i nærheden af din tilsigtede transportør
Lamineringer, hvirvelstrømme og hudeffekt gør induktansfrekvensafhængig. En vikling, der læser 10 mH ved 100 Hz, kan læse 8 mH ved 10 kHz og 7 mH ved 20 kHz. Da ripple er det, du dimensionerer efter, skal du bruge værdien på det frekvensbånd, du planlægger at køre, og notere målerens testfrekvens på testarket.
Brug det varme, mættede worst case
Kobbermodstanden stiger omkring 0,393 procent pr. grad C. En fasemodstand på 1,10 ohm ved 25 grader C bliver til ca. 1,42 ohm ved en vikling på 100 grader C, hvilket løfter RL-afskæringen med næsten 30 procent. Induktansen bevæger sig den anden vej under belastning: Ved dobbelt nominel strøm kan en blæservikling miste 30 til 50 procent af sin lille signalinduktans, når det magnetiske kredsløb nærmer sig mætning, og krusningsgulvet stiger proportionalt. Revision begge udflugter.
Skriv fem tal ned, før du beregner noget: Per-fase modstand ved 25 grader C, per-fase induktans ved den tilsigtede bærefrekvens, magnetantal (polpar = magneter / 2), nominel fasestrøm og DC-busspændingen inklusive det højeste realistiske tilfælde. En 220 V-motor, der tilføres fra et aktivt effektfaktor-korrektionstrin, ser 380 til 400 V DC i stedet for 310 V, hvilket er en 25 procents krusningsstraf, som mange første prototyper savner.
Trin to: RL Cutoff giver dig den nedre grænse
Hver fase er en seriemodstand og induktor, og det par danner et førsteordens lavpasfilter. Dens afskæringsfrekvens er:
f_c = R / (2 x pi x L)
Under denne frekvens kan strømmen følge det beordrede gennemsnit inden for en skiftecyklus. Over den begynder viklingen at gennemsnittet den påførte spænding for dig. Den almindeligt citerede tommelfingerregel er at køre bærebølgen ved ti gange cutoff eller mere, hvilket giver strømsløjfen nok båndbredde til at holde den kommanderede værdi og forhindrer den aktuelle bølgeform i at halte efter spændingskommandoen med en stor fasevinkel.
Bemærk, hvad selve afskæringen ikke er. Formlen f = R / (2 x pi x L), der cirkulerer på fora, er cutoff, ikke en anbefalet bærer. At køre en BLDC-motor ved sin egen RL-afskæringsfrekvens producerer kraftige drejningsmomentbølger og hørbar støj, fordi viklingen ikke kan udjævne noget med den hastighed.
Brug af referencemotoren: R = 1,10 ohm ved 25 grader C, L = 8 mH målt ved 10 kHz. Tidskonstanten er 8 mH / 1,10 ohm = 7,3 ms, og f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Ti gange det er 219 Hz. Korrigeret til en varmvikling på 1,42 ohm er cutoff-værdien 28,3 Hz, og ti-gange-gulvet er 283 Hz.
For en medium-induktans ventilatormotor er RL-gulvet derfor trivielt. Det bliver kun bindende på maskiner med meget lav induktans, og på motorer, hvor en designer bevidst har tilføjet serieinduktans. Behandl det som et sanitetsgulv, ikke svaret.
Trin tre: Nuværende krusning sætter det rigtige gulv
Dette er den beregning, der faktisk bestemmer antallet for de fleste drev. I løbet af en koblingsperiode oplader den påførte spænding viklingsinduktansen, og spids-til-spids bølgestrømmen er:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
hvor D er den øjeblikkelige pligt for det ben. Udtrykket topper ved D = 0,5, hvilket forenkler worst case til V_bus / (4 x L x f_pwm). Omarrangeret til den frekvens, du har brug for:
f_pwm er større end eller lig med V_bus / (4 x L x delta_I_allow)
Vælg delta_I_allow som en brøkdel af den nominelle fasestrøm. Ti til tyve procent holder jern- og kobbertabene beskedne og giver den nuværende sløjfe et let mål; over tredive procent begynder du at se ekstra opvarmning, hørbar støj og, i sensorløse drev, en mere støjende tilbage-EMF-observation.
Referencemotor igen: V_bus 310 V DC, L 8 mH, mærkefasestrøm 2,5 A, tilladt ripple 20 procent, så delta_I_allow = 0,5 A top til top.
f_pwm er større end eller lig med 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19.375 Hz
Det runder til 20 kHz. Ved 12 kHz bærer den samme motor 0,81 A krusning, omkring 32 procent af nominel, og ved 8 kHz bærer den 0,97 A, tæt på 39 procent. Det er præcis det krusningsbånd, der er synligt på det svigtende drev fra det indledende afsnit, og det forklarer både klynken og de ekstra 22 grader C.
Tre rettelser forbedrer estimatet. Rum-vektor-modulation med tredje-harmonisk injektion producerer omkring 15 procent mindre worst-case rippel end det sinusformede udtryk ovenfor, så et 20 kHz estimat opfører sig ofte som 18 kHz. Hvis motoren kører ved lavt modulationsindeks i det meste af sin arbejdstid, vil det værste tilfælde ved D = 0,5 muligvis aldrig forekomme ved driftspunktet, og du kan bytte en vis bølgemargin for lavere koblingstab. Omvendt, hvis motoren skal overleve en låst rotor eller et dybt spændingsfald, vil pligten feje gennem 0,5, og det værste tilfælde bliver reelt.
Trin fire: Hold nok skiftecyklusser pr. kommuteringstrin
Transportøren skal også være hurtig i forhold til motorens elektriske frekvens, ellers har drevet for få muligheder pr. sektor til at regulere strøm. Beregn den elektriske frekvens først:
f_elec = rpm x polpar / 60
For referencemotoren ved 1300 rpm med fire polpar, f_elec = 86,7 Hz. I seks-trins kommutering indeholder hver elektrisk cyklus seks trin, så trinhastigheden er 520 Hz. En almindelig retningslinje er mindst ti, fortrinsvis tyve, PWM-perioder pr. kommuteringstrin, hvilket sætter gulvet ved 5,2 til 10,4 kHz. Bemærk, at dette nu overstiger RL-gulvet og nærmer sig krusningsgulvet, hvilket er grunden til, at blæserdrev i denne klasseklynge omkring 12 til 16 kHz.
Feltorienteret kontrol har en lidt anden begrænsning. Strømsløjfen opdateres typisk én gang pr. bærerperiode, så bærebølgen skal være mindst ti gange den elektriske frekvens for at holde sløjfen stabil ved tophastighed, og meget mere, hvis du vil have lavt drejningsmoment-rippel ved lav hastighed. Single-shunt strømføling tilføjer en hårdere grænse: shunten kan kun læses i definerede vinduer i koblingsperioden, så ved meget høj belastning krymper målevinduerne, og drevet enten springer målinger over eller sænker bæreren.
Højhastighedsmotorer bryder retningslinjen fuldstændigt. En 20.000 rpm motor med fire polpar har f_elec = 1333 Hz og en seks-trins hastighed på 8 kHz. At kræve 20 PWM-perioder pr. trin ville kræve 160 kHz, hvilket er upraktisk for en bipolær transistorbro med isoleret port og dyrt selv med siliciumcarbid. Rigtige drev i det regime skifter til én effektiv impuls pr. kommuteringstrin, og synkroniserer PWM til kommuteringshændelsen i stedet for at køre frit. Det bredere punkt er: Hvis din elektriske frekvens nærmer sig et par kilohertz, skal bærebølgeberegningen udføres sammen med moduleringsskemaet, ikke separat.
Hvis du ønsker koblingssekvensen og sektortimingen mere dybdegående, kan denne forklaring af hvordan en BLDC-controller forvandler PWM til kommutering går gennem portmønsteret trin for trin.
Tager man referenceblæsermotoren som et tilfælde, er 220 V 600 W ekstern rotor-design i DC149-serien et realistisk match for disse tal, og dets offentliggjorte viklingsdata er et nyttigt krydstjek i forhold til dine egne bænkmålinger.
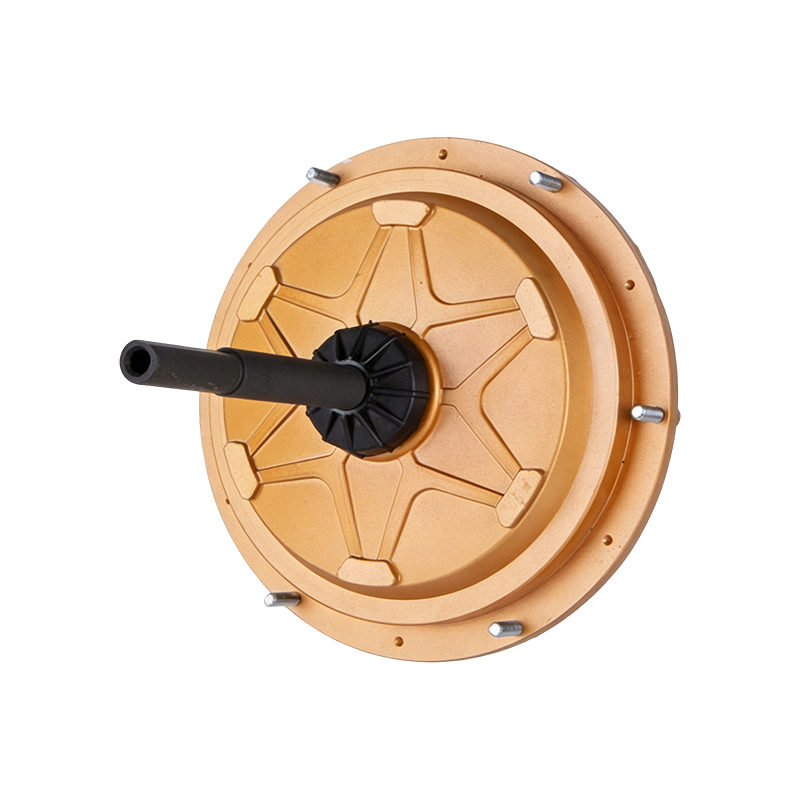 DC149 220 V 600 W Ekstern-Rotor BLDC luftkølermotor 220 V 600 W ekstern rotor BLDC-motor til luftkølere, med offentliggjorte viklingsdata, der kan krydstjekkes mod bænkmålinger. Se produkt →
Trin fem: Test kandidaten mod loftet
Når etagerne er kendt, afgør den øvre grænse, hvor meget margin du har råd til. Fire begrænsninger betyder noget, og de to første binder normalt først.
Omskiftningstab
Et groft estimat pr. enhed er P_sw = 0,5 x V_bus x I_fase x (t_on t_off) x f_pwm. Med en 310 V bus, 3,5 A spidsfasestrøm, 100 ns kombineret overgangstid og en 16 kHz bærebølge, spreder hver enhed omkring 0,87 W fra at skifte alene. Ved 20 kHz bliver det 1,08 W, og ved 8 kHz falder det til 0,43 W. Multiplicer med antallet af aktive enheder i dit modulationsskema, tilføj ledningstab og kontroller mod den termiske modstand af pakken og kølepladen. En 25 graders krydsmargin ved den værste ambient er et fornuftigt designmål, og det er det tal, der normalt dræber en ambitiøs 40 kHz plan på et naturligt afkølet bræt.
Dødtid og minimum pulsbredde
Dødtid er en fast skat på arbejdscyklus. Ved 16 kHz er perioden 62,5 mikrosekunder, så en dødtid på 1 mikrosekund koster 1,6 procent af perioden; ved 5 procent kommanderet drift, hvilket er en 32 procent fejl i den påførte spænding, hvilket producerer strømforvrængning og drejningsmoment ved lav hastighed. Kortere dødtider reducerer fejlen, men øger risikoen for gennemskydning, efterhånden som overgangstemperaturen stiger, og enhedens forsinkelser driver. Mange gate-drivere specificerer også en minimal indgangsimpuls, typisk 50 til 200 ns, som begrænser det anvendelige driftsområde ved høje bærefrekvenser.
Timer opløsning
En 100 MHz timer i centerjusteret tilstand giver 6250 tællinger pr. periode ved 16 kHz, så arbejdstrinnet er omkring 0,016 procent. Ved 80 kHz giver den samme timer 1250 tællinger og 0,08 procent trin. Begge er brugbare, men det grove tilfælde begrænser fin strømregulering ved let belastning.
Akustisk støj og EMC
8 til 12 kHz-båndet er det værste sted at sidde for menneskelig hørelse, hvilket er en af grundene til, at 8 kHz-drev lyder så ubehageligt. At flytte til 16 kHz hjælper de fleste voksne, men ikke alle; 20 kHz og derover er normalt uhørligt, men skubber tab og udstrålede emissioner op. Tilfældig eller ditheret bærebølgemodulation spreder spektret og fjerner den rene tone på bekostning af lidt højere strømbølger og et mere komplekst strømsamplingskema. På EMC-siden får højere bærefrekvenser inputfilteret og motorkablet til at opføre sig dårligere, så et design, der passerer ved 12 kHz, er ikke automatisk kompatibelt ved 24 kHz.
En bearbejdet sammenligning på tværs af to motorklasser
De samme fire kontroller giver meget forskellige svar afhængigt af viklingsinduktansen. Tabellen nedenfor kører en blæsermotor med middel induktans og en højhastighedsmotor med lav induktans gennem den samme aritmetik.
| Parameter | Luftkøler ventilatormotor | Højhastigheds blæsermotor |
|---|---|---|
| DC bus | 310 V | 48 V |
| Fasemodstand ved 25 C | 1,10 ohm | 0,05 ohm |
| Faseinduktans ved bærer | 8 mH | 120 mikrohenry |
| stangpar | 4 | 4 |
| Maksimal hastighed | 1300 rpm | 20.000 rpm |
| Nominel fasestrøm | 2,5 A | 20 A |
| RL afskæring | 21,9 Hz | 66 Hz |
| Ti gange RL gulv | 219 Hz | 663 Hz |
| Tilladt krusning (20 procent, 15 procent) | 0,5 A | 3 A |
| Ripple gulv | 19,4 kHz | 33,3 kHz |
| Elektrisk frekvens at top speed | 86,7 Hz | 1333 Hz |
| Kommuteringsbund (20 perioder pr. trin) | 10,4 kHz | 160 kHz, ikke opnåelig |
| Valgt transportør | 20 kHz | 40 kHz med PWM synkroniseret til kommutering |
Højhastighedssøjlen er den mere lærerige. Dens krusningsgulv på 33 kHz er allerede høj for en 48 V-bro, og kommuteringsretningslinjen er uopnåelig, så designet skal acceptere færre PWM-perioder pr. trin og kompensere med strammere strømsløjfe-timing og bedre tilbage-EMF-filtrering. Det er et normalt teknisk kompromis, ikke en fejl, men det skal være et bevidst kompromis. Hvis du køber en sådan motor med en integreret controller, er kompromiset allerede indbagt i firmwaren, og du kan ikke ændre det.
Hvad integrerede drev betyder for din beregning
Mange blæser- og luftkølermotorer leveres nu med inverteren monteret på endeskjoldet, og bærefrekvensen er fastsat til, hvad end drevproducenten har valgt, sædvanligvis 16 til 20 kHz. For køberen bliver regnestykket ovenfor en verifikationsøvelse snarere end en designøvelse.
Spørg skriftligt om skiftefrekvensen, og spørg, om den er fast eller konfigurerbar. Stil derefter de to spørgsmål, der afslører, om tallet er valgt med vilje: hvad er den målte top-til-spids-rippel ved nominel belastning, og hvad er overgangstemperaturmarginen ved den maksimale nominelle omgivelsestemperatur. En leverandør, der kan svare på begge, har lavet beregningen. En leverandør, der kun citerer en frekvens, har ikke.
Bekræft også, hvilken PWM dataarket beskriver. Elektronisk kommuterede blæsermotorer i klassen 350 W til 1500 W accepterer typisk en 0 til 10 V analog eller en lavfrekvent PWM-kommando, mens de kører en fast intern bærer, og forveksling af de to vil producere et idriftsættelsesproblem, der ligner en firmwarefejl.
For en 380 V installation, hvor drevet allerede er integreret, og bæreren er fast, er den praktiske kontrol, om viklingsinduktansen og den offentliggjorte krusning er konsistente på den bærer, hvilket er spørgsmålet værd at stille til leverandøren af en 380 V 1500 W EC ventilatormotor.
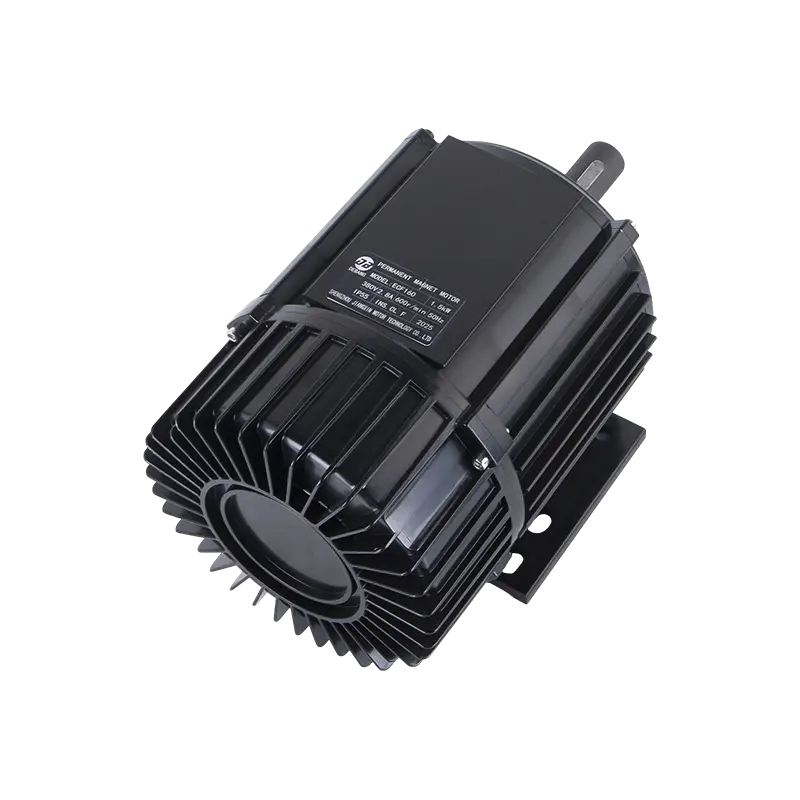 ECF160 380 V 1500 W EC blæsermotor til fordampningskølere 380 V 1500 W EC ventilatormotor til fordampningskølere; dens viklingsinduktans og offentliggjorte krusning kan kontrolleres på en fast bærer. Se produkt →
Validering på bænken: Fire målinger, der afgør argumentet
Beregninger indsnævrer feltet; målinger vælger vinderen. Kør disse fire tests ved kandidatfrekvensen og i et trin på hver side af den, for eksempel 12, 16 og 20 kHz.
- Nuværende krusning. Fang fasestrøm med en kompenseret shunt eller en sonde med høj båndbredde ved 25 procent, 50 procent og 100 procent belastning. Sammenlign peak-to-peak-båndet med din tilladte værdi. Hold øje med krusning, der vokser hurtigere end forudsagt med belastning, hvilket signalerer induktansmætning.
- Opvikling og enhedstemperatur. Blødgør ved nominel belastning, indtil temperaturen stabiliserer sig, og sammenlign derefter de to eller tre kandidater. En forskel på 2 til 4 grader C i viklingsstigning mellem 16 og 20 kHz er typisk og fortæller dig, hvad det ekstra koblingstab koster.
- Effektivitet på driftsstedet. Mål input DC-effekt og aksel- eller lufteffekt ved applikationens reelle driftscyklus, ikke ved et enkelt nominelt punkt. Blæserbelastninger følger en kubelov, så det meste af den årlige energi bruges et godt stykke under fuld hastighed, hvor bæreren og moduleringsskemaet betyder mere end ved nominel belastning.
- Akustisk sweep. Kør motoren fra 10 til 100 procent hastighed ved hver kandidatbærer og lyt efter toner. Vær opmærksom på strukturelle resonanser i ventilatorhuset, da en medbringer, der er lydløs ved én hastighed, kan udløse en beslagresonans ved en anden.
Gem målearket sammen med designoptegnelsen. Når en kunde indberetter en støjklage to år senere, bliver forskellen mellem et bevidst 16 kHz valg og et utilsigtet valg meget synlig.
Fejl, der går igen i rigtige projekter
- Brug af databladets induktans uden en testfrekvens. En værdi taget ved 100 Hz kan overvurdere ripple-ydelsen med 20 procent eller mere.
- Glemte strømfaktor-korrektionsbussen. Ripple skalerer med busspænding, så en 220 V motor på et 390 V DC link bærer 26 procent mere ripple end den samme motor på et 310 V link.
- Størrelse kun ved 25 grader C. Varm modstand hæver RL cutoff, og mætning sænker induktansen; begge skubber krusningsgulvet op.
- At antage en højere luftfartsselskab er altid bedre. Over ca. 24 kHz på et naturligt afkølet kort koster koblingstab og dødtidsforvrængning ofte mere, end bølgeforbedringen køber.
- Forveksler kommandoen PWM med transportøren. Det er forskellige signaler med forskellige specifikationer, og et misforhold ligner en kontrolfejl.
- Ændring af bæreren uden at genindstille den aktuelle sløjfe. Sløjfeforstærkninger, der passer til 8 kHz, er normalt for aggressive ved 20 kHz, og symptomet er oscillation under belastningstrin.
Hvor regnestykket lander i praksis
Til en fordampningsluftkøler eller en industriel ventilator driftsmotor i intervallet 350 W til 1500 W med 6 til 12 mH faseinduktans, aritmetikken konvergerer på 12 til 20 kHz, og 16 kHz er en rimelig standard med 20 kHz som opgraderingsvej, når krusning eller støj kræver det. Under 8 kHz bærer middelinduktansviklinger for meget krusning til at forblive stille og kølige. Over 24 kHz opvejer koblings- og dødtidsomkostningerne normalt fordelene ved en konvektionskølet bro. For højhastighedsmotorer med lav induktans stiger gulvet til 30 til 40 kHz, og modulationsskemaet skal genovervejes på samme tid.
Når motoren og drevet er specificeret sammen, er det reneste arrangement at fiksere bæreren, offentliggøre viklingsinduktansen og modstanden ved den bærer og angive krusningen ved nominel belastning. For en 220 V 1500 W luftkølermotor med ekstern rotor, der kører på en fast intern bærer, er denne kombination det, der gør støjen og den termiske adfærd forudsigelig, før den første prototype bygges.
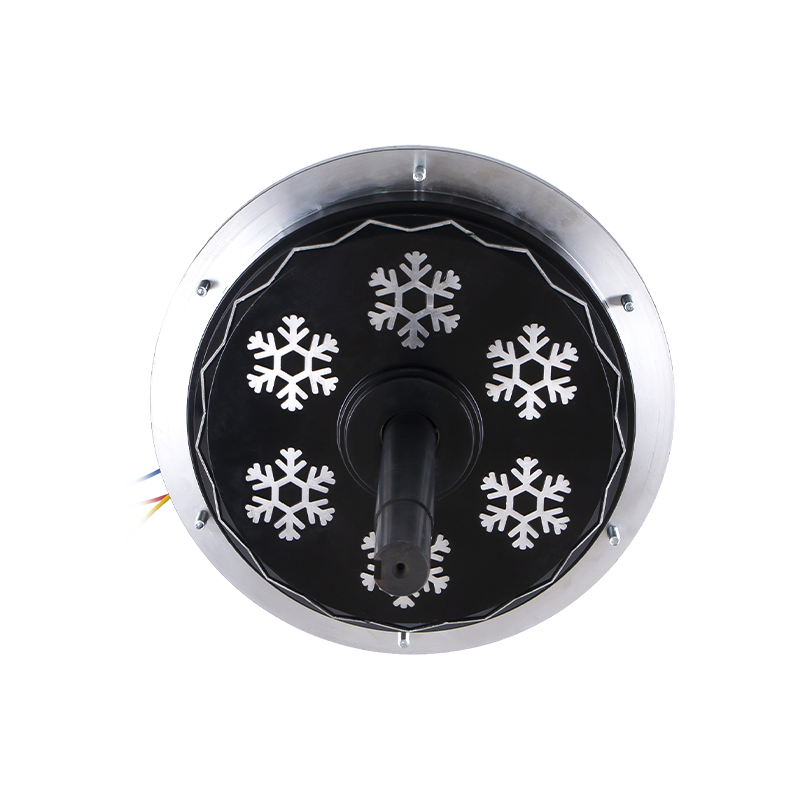 DC198 220 V 1500 W ekstern-rotor BLDC luftkølermotor 220 V 1500 W ekstern rotor BLDC luftkølermotor til fast-bærer drevparring, hvor viklingsinduktans og nominel belastningsrippel gør støj og termisk adfærd forudsigelig. Se produkt →
Arbejdstjeklisten er kort. Mål per-fase induktans ved din bærefrekvens og ved den varme, mættede tilstand. Beregn RL cutoff og gang med ti. Beregn krusningsgulvet fra V_bus / (4 x L x delta_I_allow) ved D = 0,5. Beregn den elektriske frekvens, og bekræft, at du stadig får ti eller flere koblingsperioder pr. kommuteringstrin, eller skift modulationsskemaet, hvis du ikke gør det. Kontroller derefter koblingstab, dødtid og timeropløsning ved den valgte værdi, og bekræft med et bench-sweep over tre kandidatfrekvenser. Gør det én gang pr. motor-drev-parring, og spørgsmålet holder op med at være et gæt.
Relateret Produkter
-
 YS100-8 380V 50Hz 350W Cattle House Ventilatormotor
-
 YS90L-4 380V 1500W 3-faset fordampningsluftkølermotor
-
 YS100L-4 380V 2200W 3-faset fordampningsluftkølermotor
-
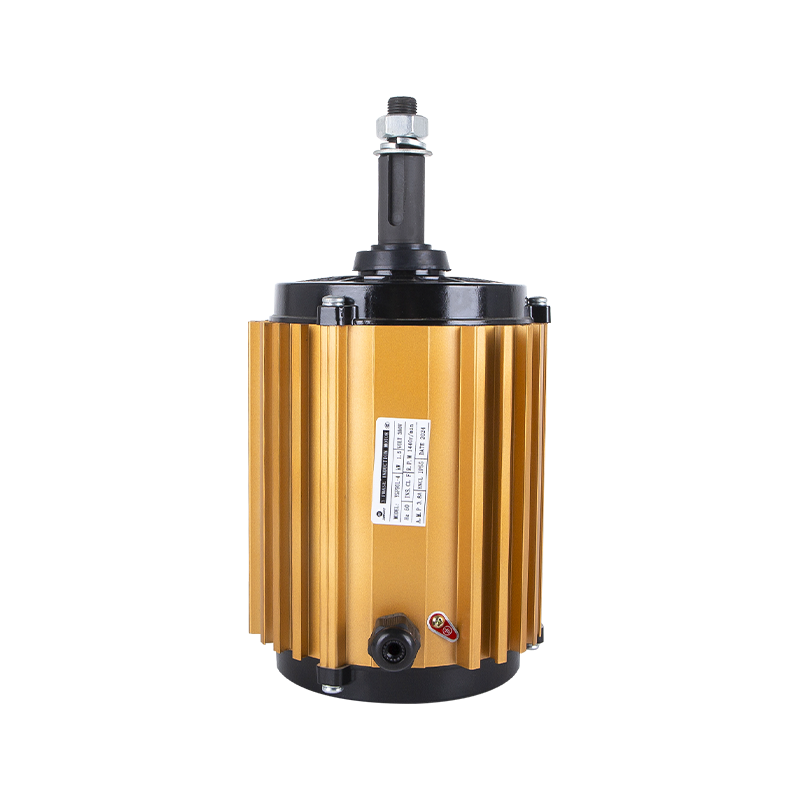 YS90L-4 380V 1500W 3-faset fordampningsluftkølermotor
-
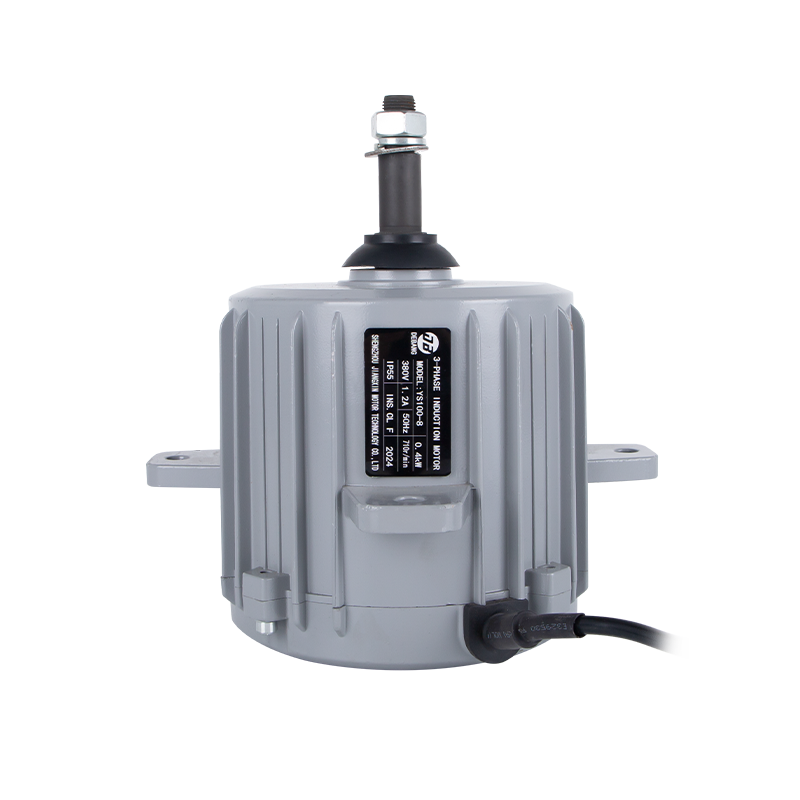 YS100-8 380V 50Hz 350W Cattle House Ventilatormotor
-
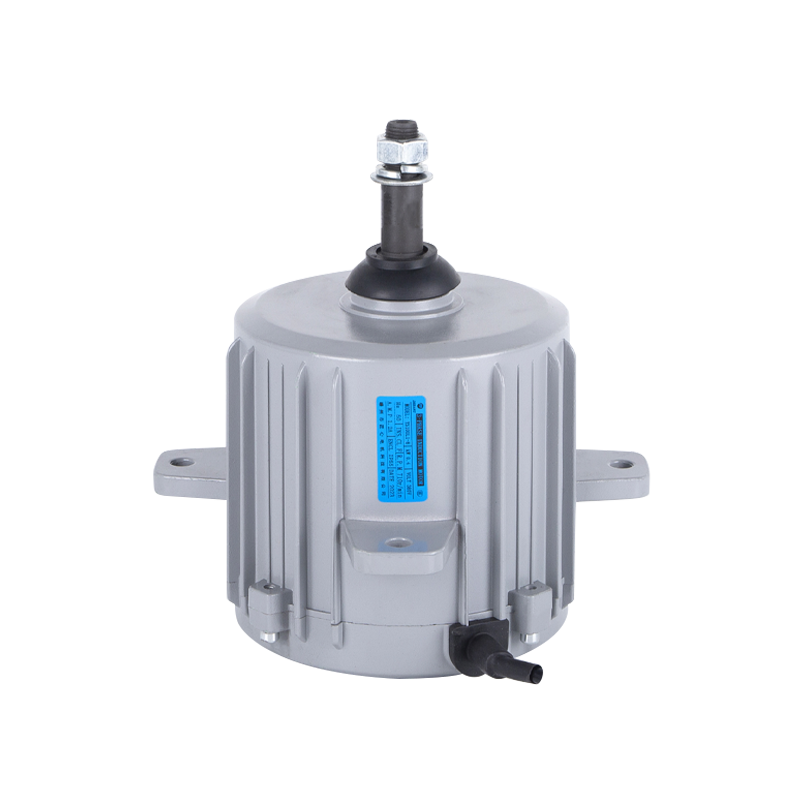 YS100L1-8 380V 50Hz 400W Cattle House ventilatormotor
 Klar til at tilpasse
Dine motorprodukter?
Vi er professionelle motorproducenter, der leverer kraftfuld, stabil og effektiv kraft kerner til alle industrier gennem præcisionshåndværk og innovation.
Kontakt os
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Virksomhedens adresse
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rettigheder forbeholdes.
Engros producenter af industrielle ventilatormotorer