nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheder Kategori
Produktkategori
Hvordan virker en BLDC motorcontroller? PWM, kommutering og udvalgstips
Når en 220V DC-drevet ekstern rotor BLDC luftkølermotor drejer op, vil du ikke høre en kommutator snappe eller se børstestøv. Rotoren drejer jævnt, og dens hastighed reguleres af et kompakt elektronisk kredsløb, der sidder et sted inde i udstyret. Det kredsløb er BLDC-motorstyringen. Dens opgave lyder simpel: Drej jævnstrøm til sekventielt skiftede trefasestrømme og ved præcis, hvornår de skal skiftes. Resultatet er en selvsynkron motor, der følger statorfeltet uden mekaniske kontakter. Kvaliteten af denne controller afgør, om motoren kører stille, effektivt og i årevis uden overophedning.
Hvad en BLDC Motor Controller faktisk gør
En BLDC-motorcontroller udfører tre hovedfunktioner: start motoren, juster hastigheden og styr drejningsmomentet. Den accepterer en brugerkommando, såsom en målhastighed eller drejningsmoment, registrerer rotorens position og aktiverer den korrekte viklingssekvens på det rigtige tidspunkt. Fordi retningen og størrelsen af strømmene i de tre statorviklinger bestemmer, hvordan permanentmagnetrotoren bevæger sig, skal controlleren vide, hvilken vikling der skal strømforsynes med, og hvornår den skal ændres.
For en trefaset BLDC-motor har statoren trefaseviklinger med en afstand på 120 grader. Rotoren bærer permanente magneter. Controlleren skaber et roterende magnetfelt, der jager rotorpolerne. Når rotoren bevæger sig, fremfører controlleren kommuteringssekvensen, så feltet bliver ved med at trække rotoren fremad. I en børstet jævnstrømsmotor udfører den mekaniske kommutator og børster denne omskiftning. I en BLDC-motor gør regulatoren det elektronisk, hvorfor det ofte kaldes elektronisk kommutering.
Kernekomponenter i en BLDC-motorcontroller
Hver BLDC-controller, fra en simpel blæserdriver til en servoforstærker, består af et par essentielle blokke. Hver blok skal arbejde sammen inden for mikrosekunder:
- Mikrocontroller eller DSP: udfører kommuteringsalgoritmen, beregner PWM-driftscyklusser og administrerer fejltilstande.
- Gatedriver: konverterer lavspændingslogiske signaler fra mikrocontrolleren til højspændingsgatespændinger, der tænder og slukker for strømafbrydere.
- Effekttrin (MOSFET'er eller IGBT'er): danner den trefasede inverterbro, der skifter hovedmotorstrømmen.
- Positionssensor: Halleffektsensorer, en encoder eller et BEMF-detekteringskredsløb, der fortæller controlleren, hvor rotoren er.
- Strømsensorer: måler fasestrøm til momentkontrol og overstrømsbeskyttelse.
- Strømforsyning: leverer ren jævnspænding til styrekredsløbet og sensorerne.
Hele denne samling danner en lukket løkke i realtid. Mikrocontrolleren læser rotorposition og strømfeedback mange gange pr. sekund og opdaterer den næste skiftetilstand. Uden position eller strømfeedback kan en controller kun køre i åben sløjfe-tilstand, hvilket fører til dårlig effektivitet, manglende kommutering og mulig skade.
Hvordan rotorposition detekteres
Detektion af rotorposition er grundlaget for BLDC-styring. Regulatoren skal vide, hvor magnetrotoren er, før den kan skifte næste fase. Der er to almindelige metoder.
Den første bruger Hall-effektsensorer. Tre Hall-sensorer er placeret 120 elektriske grader fra hinanden på statoren. Efterhånden som rotorpolerne fejer forbi dem, producerer sensorerne digitale høj/lav mønstre, der fortæller mikrocontrolleren, hvilken af seks sektorer rotoren i øjeblikket befinder sig i. Denne metode er enkel, robust og udbredt i lavpris industrielt udstyr. Ulempen er den ekstra sensorledning og følsomheden over for temperatur og magnetisk interferens.
Den anden metode er sensorløs kontrol. Den detekterer nulgennemgangene af den tilbageelektromotoriske kraft (BEMF) i den ikke-energiserede fasevikling. Når rotoren drejer, genererer hver vikling en induceret EMF. Det punkt, hvor denne EMF ændrer polaritet, indikerer en kendt rotorjustering. Ved at registrere disse nulgennemgange kan controlleren beregne det næste kommuteringspunkt. Sensorløs styring sparer lednings- og komponentomkostninger, men ved meget lave hastigheder er BEMF for svag til at måle, så motoren har brug for en opstartsrutine for at skrue den op, før den skifter til lukket sløjfedrift.
For ventilator- og køleudstyr, inklusive ekstern rotor BLDC luftkølermotorer, er driftshastigheden normalt høj nok til sensorløs styring. Imidlertid foretrækker applikationer, der kræver præcis lavhastighedspositionering, Hall-sensorer.
Kommutering: Seks-trin og FOC
Når rotorpositionen er kendt, beslutter regulatoren, hvilket koblingsmønster der skal anvendes. Den mest basale metode er seks-trins kommutering, også kaldet trapezformet eller blokkommutation. Den opdeler hver elektrisk cyklus i seks sektorer. I hver sektor aktiveres to viklinger, mens den tredje efterlades svævende. Strøm løber gennem den ene vikling ind i midten og ud af den anden, hvilket skaber en magnetisk vektor, der går frem i trin. Denne tilgang er nem at implementere i en mikrocontroller og bruger simpel Hall-sensorlogik.
Begrænsningen er, at den aktuelle bølgeform er rektangulær, hvilket producerer drejningsmomentrippel. Ved lavere hastigheder kan krusningen udmønte sig i hørbar støj og mekaniske vibrationer.
Feltorienteret kontrol, eller FOC, er mere avanceret. Den omdanner de trefasede strømme til et roterende d-q-koordinatsystem, hvor d-aksen flugter med rotormagnetfluxen, og q-aksen styrer drejningsmomentet. Ved at regulere strømmen i denne referenceramme opfører motoren sig som en separat exciteret DC-maskine. FOC producerer næsten sinusformede fasestrømme, som giver jævnt drejningsmoment over hele hastighedsområdet. Omkostningerne er højere beregningsindsats, en hurtig mikrocontroller og mere kompleks strømføling.
| Karakteristisk | Six-Step | FOC |
|---|---|---|
| Nuværende form | Rektangulær | Sinusformet |
| Moment krusning | Til stede | Lav |
| Lav-speed performance | Moderat | Fremragende |
| Beregningsmæssig belastning | Lav | Høj |
| Implementeringsomkostninger | Laver | Højer |
| Typisk brug | Ventilatorer, pumper og blæsere | Servodrev, robotter, præcisionsværktøjer |
For store ekstern rotor BLDC luftkølermotorer er seks-trins ofte tilstrækkeligt. Men når designmålet er lavt støjniveau og et bredt hastighedsområde, bliver en FOC-controller det bedre valg, især ved højere effektniveauer.
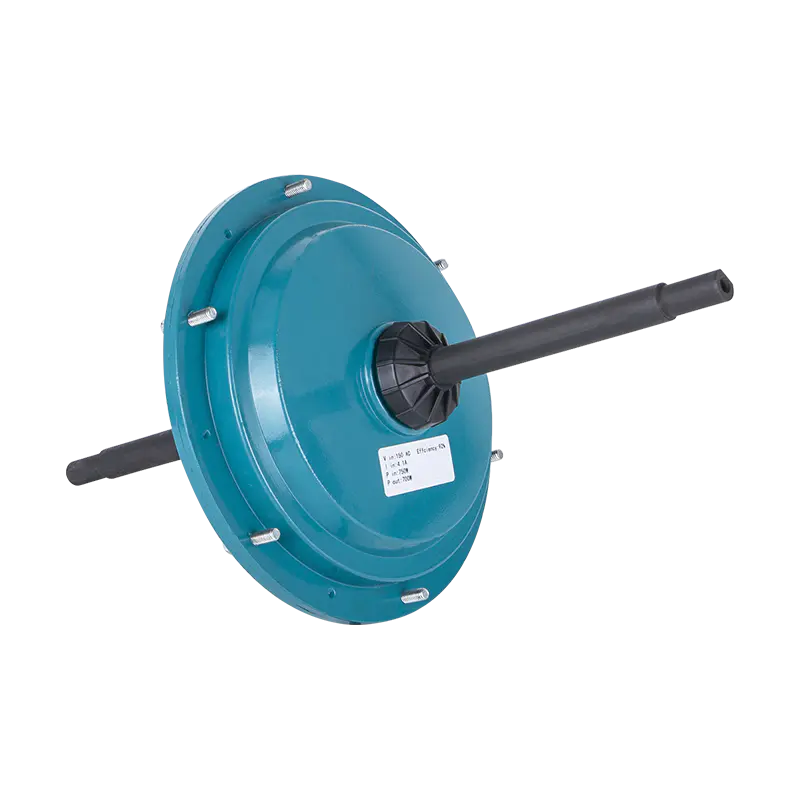
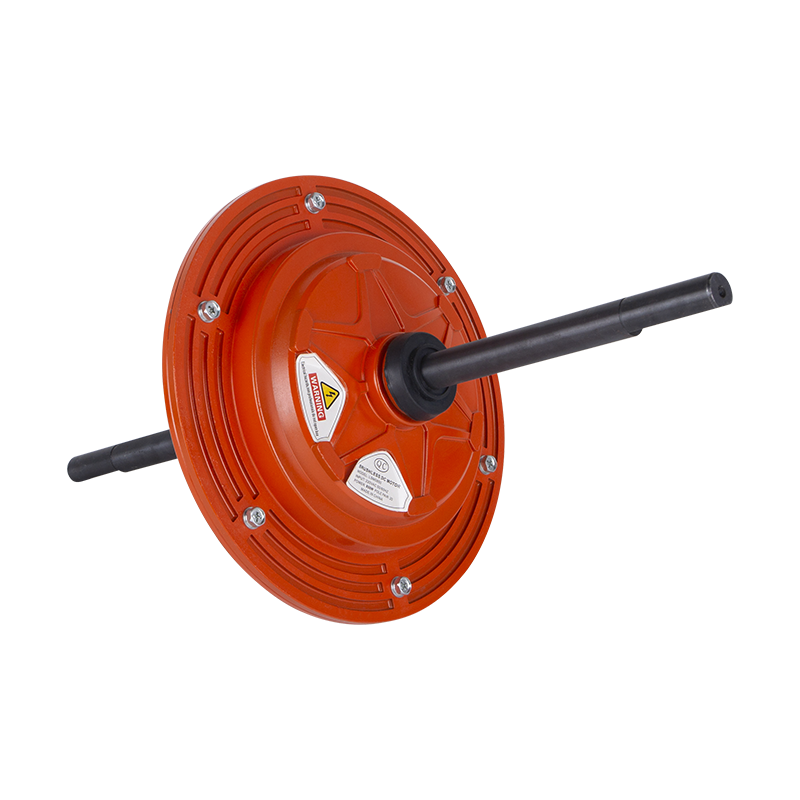
 DC198 220V 1500W ekstern rotor BLDC-motor til luftkølere Denne højeffekt børsteløse motor er bygget til kraftige fordampningskølere og har rene kobberviklinger, IP54-beskyttelse og F-klasse isolering for pålidelig drift i barske industrielle miljøer. Se produkt →
PWM strømstyring og moment
Efter at kommuteringssekvensen er valgt, skal regulatoren regulere spænding og strøm. De fleste controllere bruger pulsbreddemodulation (PWM). I PWM tændes og slukkes strømafbryderne ved en fast frekvens, ofte mellem 10 kHz og 30 kHz. Ved at ændre på-tidsforholdet eller driftscyklussen indstiller controlleren den gennemsnitlige spænding påført viklingerne. En 50 % arbejdscyklus betyder, at kontakten er tændt halvdelen af tiden i hver PWM-periode, hvilket giver cirka halvdelen af busspændingen.
For momentstyring er strømmen den vigtigste variabel. I en BLDC-motor er det udviklede drejningsmoment proportionalt med fasestrømmen, i det mindste under magnetisk mætning. Regulatoren måler strøm ved hjælp af en shuntmodstand eller strømtransformator, sammenligner den med en referenceværdi og justerer PWM-driftscyklussen for at tvinge den faktiske strøm til at følge referencen. Dette er en strømtilbagekoblingsløkke, og det er det, der giver motoren dens stivhed og reaktionsevne.
Robuste beskyttelsesfunktioner bør være en del af enhver seriøs controller. Overstrømsbeskyttelse, nedlukning af overtemperatur, underspændingsspærring og stalldetektion forhindrer alle tidlige fejl. For købere, der sammenligner controllere, betyder tilstedeværelsen af disse beskyttelser lige så meget som den nominelle effekt.
Matcher en controller til en BLDC ventilatormotor
At matche en controller til en motor er ikke kun et spørgsmål om spændingsklasse. Busspændingen, spidsfasestrømmen, tilbage-EMK-konstanten, Hall-sensorens fasning, hastighedsområdet og belastningsmomentprofilen skal alle være kompatible.
Overvej en af vores eksterne rotor BLDC luftkølermotorer: DC149-serien kører på 220V DC-indgang og dækker effektniveauer fra 600W til 850W. Denne type motor er typisk monteret i fordampningskøleudstyr. Belastningen er en ventilator, som følger en kvadratisk momentkurve. Opstartsstrømmen kan være to til tre gange den mærkestrøm, så regulatoren skal kunne levere en kortvarig overbelastning uden at udløse. Samtidig kan flimrende indgangsspænding fra nettet påvirke DC-bussen, så en robust controller har brug for en bred indgangsspændingstolerance og god regulering.
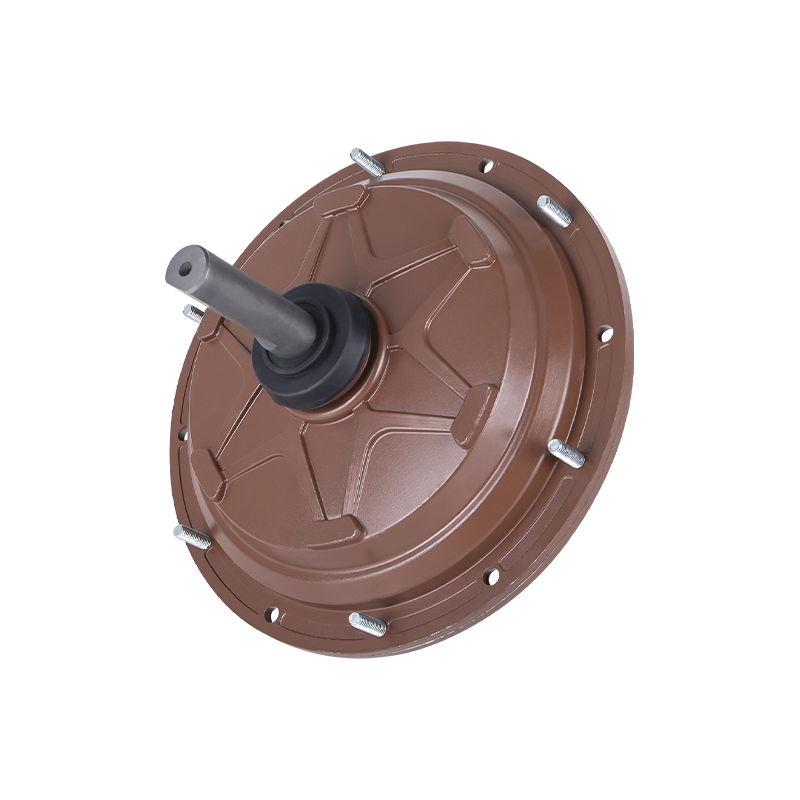
 DC149 220V 600W Ekstern Rotor BLDC Motor til luftkølere Denne 600W børsteløse motor tilbyder direkte 220V-drev, højt drejningsmoment og en lang vedligeholdelsesfri levetid, hvilket gør den velegnet til kontinuerlige, kraftige kølingsapplikationer i værksteder og lagerhuse. Se produkt →
Et andet praktisk punkt er termisk design. En controller, der kører i et varmt kabinet, vil nedsætte sin output. Hvis luftkølermotoren er installeret i et tæt, støvfyldt miljø, skal controllerens print være konform-coated, og dens effekttrin skal have nok kobberareal eller tvungen luftstrøm. Disse valg påvirker de samlede systemomkostninger og pålidelighed. For producenter af luftbehandlingsudstyr er sammenligning af controllerbeskyttelse og derating-kurver en væsentlig del af leverandørevalueringen. Vi har flere detaljer vedr industrielle ventilatorapplikationer som kan hjælpe dig med at stille disse krav.
Praktiske overvejelser i ventilator- og køleudstyr
Ventilator og køleudstyr stiller særlige krav til BLDC motorstyring. I modsætning til en konstant drejningsmomentbelastning er en blæser en kvadratisk drejningsmomentbelastning: drejningsmomentet stiger med kvadratet af hastigheden, og effekten stiger med kuben. Det betyder, at controlleren skal klare en meget let belastning ved lav hastighed og en stejlt stigende belastning ved høj hastighed. En controller, der er tunet til en servomotor, håndterer muligvis ikke denne karakteristik godt.
Desuden bruger mange ventilatorer eksterne rotormotorer, hvor rotoren er den ydre skal og statoren er inde. Motoren er ofte indbygget direkte i ventilatorhjulet, hvilket efterlader begrænset plads til regulatoren. I nogle produkter er styringen integreret i motorens klemkasse eller endda monteret på et separat printkort inde i ventilatorhuset. Denne integration påvirker, hvordan varme spredes, og hvordan controlleren er beskyttet mod fugt og støv.
For EC-ventilatorer er regulatoren en integreret del af motorenheden. Ventilatoren optager AC-netspænding, ensretter den til DC og bruger derefter BLDC-controlleren til at drive motoren. Brugere tilslutter blot blæseren til vekselstrøm og får energibesparelserne ved et DC-drev uden at skulle bruge en ekstern VFD. Vores ECF35010-serie er et godt eksempel på dette kompakte EC-design, der bruger 220V input og 350W output.
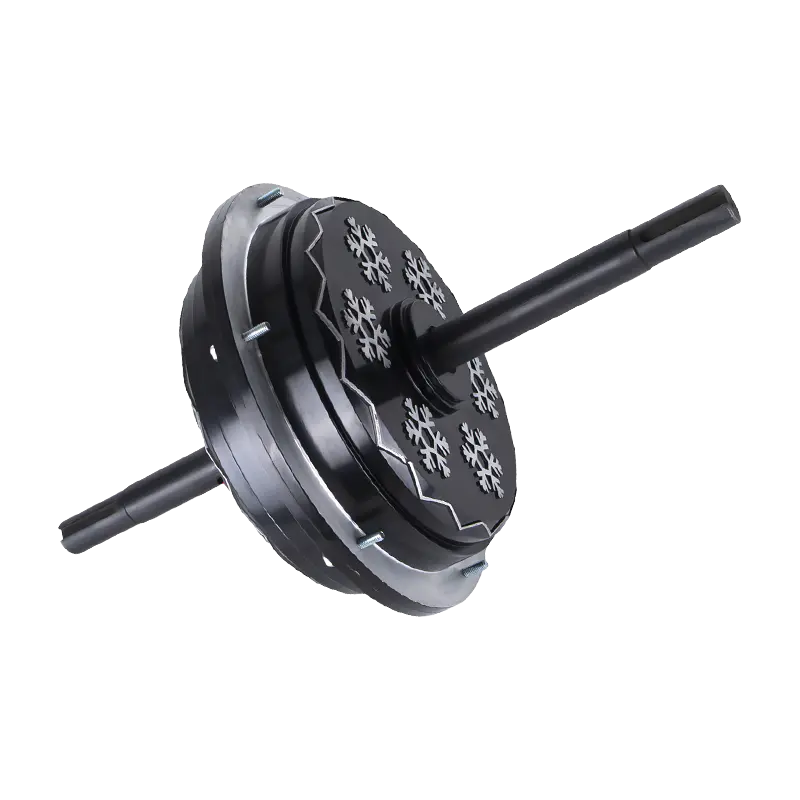
 ECF-350-10 220V 350W Elektronisk kommuteret blæsermotor Denne EC-ventilatormotor integrerer en BLDC-controller og ensretter, der opnår op til 95 % effektivitet og lav støj, ideel til fordampningsluftkølere, hvor energibesparelser og støjsvag drift er prioriteret. Se produkt →
Når du vælger en ekstern rotor BLDC-motor til luftkølerapplikationer, skal controllerens strømmærke og motorens modstand og induktans matches. En controller, der er underdimensioneret, vil overophedes; en, der er overdimensioneret, kan resultere i unødvendige omkostninger og spildplads. En nyttig reference er vores artikel om ekstern BLDC luftkølermotor designmæssige overvejelser.
Konklusion
BLDC motorcontrollere er intelligensen bag enhver børsteløs motor. De bruger positionsfeedback, kommuteringslogik og PWM til at omdanne DC-elektricitet til kontinuerligt roterende drejningsmoment. Valget mellem seks-trins og FOC påvirker glathed, omkostninger og kompleksitet, mens matchningen af spændings- og strømværdier afgør, om en motor kører sikkert ved fuld belastning. For ingeniører og købere, der arbejder med luftkølere, EC-ventilatorer og andre industrielle blæsere, er forståelsen af, hvordan en BLDC-controller fungerer, det første skridt mod at vælge en pålidelig kombination af motor og controller.
 Klar til at tilpasse
Dine motorprodukter?
Vi er professionelle motorproducenter, der leverer kraftfuld, stabil og effektiv kraft kerner til alle industrier gennem præcisionshåndværk og innovation.
Kontakt os
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Virksomhedens adresse
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rettigheder forbeholdes.
Engros producenter af industrielle ventilatormotorer