nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheder Kategori
Produktkategori
Sådan tilsluttes BLDC-motor med controller: En komplet ledningsføring og opsætningsvejledning
Når en børsteløs DC (BLDC) motor ankommer til dit arbejdsbord eller i en kundemaskine, er det første spørgsmål næsten altid det samme: hvordan forbinder jeg denne motor til controlleren uden at beskadige nogen af komponenterne? Svaret er ligetil, når du adskiller de få involverede ledninger: trefaseviklinger, fem Hall-sensorlinjer og et jævnstrømspar. Hvis du får den rigtige faserækkefølge og Hall-indfasning, vil motoren køre jævnt fra første spin. Hvis du tager fejl, vil du se støj, vibrationer, overophedning eller slet ingen bevægelse. Denne vejledning giver dig den nøjagtige tilslutningssekvens, du har brug for, årsagerne bag hvert trin og sikkerhedstjek, der forhindrer en kostbar fejl i en industriel indstilling.
Forståelse af BLDC-motor- og controllerforbindelser
Før du tager en skruetrækker eller et loddekolbe op, hjælper det at forstå, hvorfor en BLDC-motor er forskellig fra en standard trefaset induktionsmotor. En BLDC-motor har permanente magneter på rotoren, og statoren bærer trefasespoler. For at lave drejningsmoment skal controlleren til enhver tid kende rotorens position. Derfor har de fleste industrielle BLDC-motorer interne Hall-effektsensorer, der sender et positionssignal tilbage til controlleren.
Hvordan en børsteløs jævnstrømsmotor producerer moment
Regulatoren skifter strøm gennem statorens faser i en sekvens, der følger rotorens position. Fasestrømmene skaber et roterende magnetfelt, der trækker rotorens permanente magneter med. I en 3-faset BLDC-motor er koblingssekvensen A-B-C eller A-C-B, alt efter om man ønsker rotation med uret eller mod uret. Fordi koblingen er elektronisk, er der ingen børster, der skal slides, hvorfor BLDC-motorer bruges i applikationer, der kræver lang levetid og forudsigelig hastighedsregulering.
Tre typer feedback: Hall-sensorer, indkodere og sensorløse
De fleste industrielle BLDC-motorer er udstyret med Hall-sensorer på statoren. Disse sensorer er normalt vurderet til 5V og producerer et kommuteringssignal, der fortæller controlleren, hvilket fasepar der skal aktiveres næste gang. Nogle avancerede motorer har indkodere til præcis position eller hastighedsfeedback, men tilslutningsskemaet er anderledes. Sensorløse BLDC-controllere estimerer rotorpositionen ud fra EMF på bagsiden, men de er mere almindelige i billige ventilatordrev, der findes i husholdningsapparater og små ventilationsdesigns. I forbindelse med denne vejledning, når vi taler om at forbinde en BLDC-motor med en controller, har vi primært at gøre med Hall-sensor-motorer, som er standarden for industrielle luftkølere, ventilatorer og pumper.
Hvad controlleren skal levere
En BLDC-controller skal tage jævnstrøm fra forsyningen, konvertere den til trefasede PWM-bølgeformer, læse Hall-sensorens input og give en måde at styre hastighed og retning på. Den har også brug for en DC-buskondensator til at udjævne spændingen, et strømfølende kredsløb for at begrænse overbelastning og nogle gange en bremse- eller regenereringskanal. Når du tilslutter motoren, skaber du i det væsentlige en lukket sløjfe mellem controllerens udgangstrin og motorens Hall-sensorer. Hvis nogen af disse forbindelser er brudt, kan controlleren ikke kommutere motoren korrekt, og motoren vil stoppe eller køre uregelmæssigt.
Ledningsidentifikation og standardpinouts
Moderne BLDC-motorer og controllere bruger farvekodede ledninger, men farvekoderne er ikke universelle. En controller fra én producent kan bruge rød, gul og blå til faseledningerne, mens en anden kan bruge sort, grøn og hvid. På samme måde er Hall-sensorledninger ofte et femtrådsbundt, der bruger tyndtrådsledning. Den bedste tilgang er at identificere funktionen af hver ledning, før du tilslutter noget, ved hjælp af motorens typeskilt og datablad. Hvis etiketterne mangler, skal du bruge et multimeter til at kortlægge ledningerne.
Faseledninger: U, V, W
Trefasetråde bærer den kraft, der skaber drejningsmoment. I en typisk BLDC-motor er disse ledninger mærket U, V og W, eller nogle gange A, B og C. Controlleren udsender tre halvbrofaser, så hver fasetråd fra motoren skal gå til den tilsvarende controllerterminal. Hvis du bytter en hvilken som helst tofasetråd, roterer magnetfeltet i den modsatte retning. Det er måske lige det, du ønsker, hvis motoren skal dreje mod uret, men hvis Hall-sensorerne ikke også er reverserede, vil motoren ikke køre korrekt.
Hall sensor ledninger
Hall-sensorer drives normalt af 5V eller nogle gange 12V, afhængigt af sensortypen. Sensorbundtet indeholder typisk fem ledninger: en positiv forsyning, en jord og tre signalledninger til Hal A, Hal B og Sal C. Signalledningerne er dem, der skifter tilstand, når rotoren passerer hver sensor. Hall-signalledningerne skal forbindes til controllerens Hall-indgangsben i den korrekte faserækkefølge. Hvis Hall-signalerne og faseudgangene ikke stemmer overens, vil controlleren aktivere den forkerte statorspole på det forkerte tidspunkt, hvilket skaber høje strømme og en meget varm motor.
Strøm-, jord- og kontrolsignaler
Regulatoren har en DC-strømindgang til batteriet eller ensrettet AC-forsyning. Controlleren har også en jord eller fælles terminal, en gasspjæld/analog indgang til hastighedskontrol og ofte en retningsinput eller enable-pin. I nogle controllere er gashåndtagets signal en 0-5V analog spænding, mens det i andre er et PWM-signal. Du skal matche controllerens input til den kommandokilde, du planlægger at bruge, uanset om det er et eksternt potentiometer, en PLC analog udgang eller et dedikeret hastighedskontrolpanel.
Typiske trådfarver og funktioner
Følgende tabel giver et fælles udgangspunkt for mange industrielle BLDC-motorer og regulatorer. Kontroller altid den nøjagtige funktion med dataarket, før du tilslutter strøm.
| Trådgruppe | Funktion | Typisk farve | Forbindelsesdestination |
|---|---|---|---|
| Fase A | Motorfasevikling | Gul | Controllerens faseudgang A |
| Fase B | Motorfasevikling | Grøn | Controller faseudgang B |
| Fase C | Motorfasevikling | Blå | Controller faseudgang C |
| Hall forsyning | Sensor strøm | Rød | Controller Hall 5V |
| Hall jorden | Sensor retur | Sort | Controller Hall GND |
| Hall A | Rotorpositionssignal A | Hvid eller orange | Controller Hall A |
| Hall B | Rotorpositionssignal B | Hvid eller brun | Controller Hall B |
| Hall C | Rotorpositionssignal C | Hvid eller grå | Controller Hall C |
| Styrestyrke | DC bus spænding | Tyk rød eller sort | DC-forsyning positiv |
| Controller jord | DC retur | Tyk sort | DC-forsyning negativ |
| Gashåndtag signal | Hastighedskommando | Lilla/brun | Analog eller PWM input |
Trin-for-trin ledningsrækkefølge
Når du har identificeret alle ledningerne, er selve forbindelsen en mekanisk opgave. Arbejd i et rent, tørt område og brug trækaflastning på hvert kabel. De følgende trin repræsenterer en sikker rækkefølge, der minimerer risikoen for controlleren og motoren. Selvom du har tilsluttet lignende motorer før, skal du ikke springe spændingsbekræftelsestrinnet over.
Trin 1 - Bekræft motor- og controllerklassifikationer
Kontroller motorens typeskilt for den nominelle DC-busspænding. En motor, der er klassificeret til 24V, bør aldrig tilsluttes en 220V-controller. Dette er især vigtigt for industrielle ventilatorer og luftkølermotorer, der kommer i 110V, 220V, 380V og 600V varianter. Hvis din motor er en 220V ekstern BLDC rotor enhed, skal du bruge en controller, der kan håndtere mindst en 220V DC bus, helst med en margin på 10-20%. Kontroller også den kontinuerlige strømværdi. En 600W motor ved 220V trækker omkring 2,7A, mens en 1500W motor ved samme spænding trækker omkring 6,8A. Regulatoren skal være normeret til spidsstrømmen, ikke kun kørestrømmen, fordi startstrømmen under opstart kan være flere gange den nominelle værdi.
Trin 2 - Monter og bestemme kabelføring
Monter controlleren på en flad metaloverflade, der kan aflede varme. Regulatorens effekttrin producerer varme, og utilstrækkelig varmesænkning kan forkorte komponenternes levetid. Før faseledningerne væk fra Hall-sensorens ledninger så meget som muligt for at reducere elektromagnetisk interferens. Hvis du skal køre dem i samme rør, skal du bruge et skærmet kabel og jorde skærmen i controllerenden.
Trin 3 - Tilslut faseledningerne
Tilslut de tre fasede ledninger til controllerens U-, V- og W-udgangsterminaler. Rækkefølgen af disse forbindelser bestemmer retningen af det roterende magnetfelt. Hvis du har en motor, der vides at dreje med uret, skal du forbinde motorens fase A til controller U, fase B til V og fase C til W. Hvis du er usikker, er dette den første konfiguration, du prøver. Lad Hall-stikket være afbrudt i øjeblikket, og brug en strømbegrænset forsyning til at teste motoren senere.
Trin 4 - Tilslut Hall Connector
Identificer Hall-stikket på controlleren. De fleste controllere bruger et 5-benet eller 6-benet stik. Tilslut Hall-forsyning, jord og tre Hall-signalledninger i henhold til pinout'en. Hall-effekten skal svare til sensorspændingen. Hvis controlleren leverer 5V og motoren bruger 12V Hall-sensorer, skal du bruge en passende spændingsregulator eller en anden controller. Forkert Hall-forsyningsspænding kan permanent beskadige sensorerne.
Trin 5 - Tilslut strøm og kontrol
Tilslut DC-strømledningerne fra forsyningen til controllerens strømindgang. Brug en sikring eller en afbryder, der passer til motorens maksimale strøm. Sikringen skal være dimensioneret til at tillade normal kørestrøm, men udløses under en låst rotor eller kortslutning. Tilslut gashåndtaget eller hastighedskontrolsignalet til controllerens kommandoindgang. Til en simpel test kan du bruge et 10k potentiometer til at variere hastighedskommandoen. Tilslut også aktiverings- eller retningssignalet, hvis motoren skal køre i en bestemt retning.
Trin 6 - Første starttest
Før du anvender fuld strøm, skal du bruge en lavspændingsbænkforsyning, der har strømbegrænsning, eller bruge et strømfølende instrument på DC-bussen. Indstil strømgrænsen til 20 % af motorens mærkestrøm. Tilfør strøm og øg langsomt hastighedskommandoen. Lyt efter klynkeri, vibrationer eller ujævn rotation. Hvis motoren ikke starter, er den mest sandsynlige årsag en Hall-fase uoverensstemmelse. Sluk straks for strømmen, og skift to vilkårlige Hall-signalledninger, eller skift tofaseledninger, og prøv igen.
Faserækkefølge, halfaseinddeling og retning
Forholdet mellem faserækkefølgen og Hall-sensorsekvensen er det vigtigste enkeltstående koncept ved tilslutning af en BLDC-motor. Regulatoren skal vide præcis, hvilken rotorposition der svarer til hvilket faseaktiveringsmønster. Når du bytter tofasetråde, men ikke ændrer Hall-ledningerne, roterer kommuteringssekvensen effektivt 120 grader i den forkerte retning. Motoren kan køre, men den vil være mindre effektiv, den brummer, og den kan gå i stå under belastning.
Hvordan faserækkefølge påvirker motorrotation
Hvis du har en motor, hvis ønskede rotation er med uret, forventer regulatoren normalt fasesekvensen U-V-W eller U-W-V. Udskiftning af tofasetråde vender retningen af det roterende felt. Til en luftkøler- eller ventilatorapplikation vil du måske have en bestemt luftstrømsretning. Mange industrimotorer har en lille pil på huset, der angiver den påtænkte rotation. Hvis du har brug for at vende designretningen om, kan du gøre det sikkert ved at bytte vilkårlige tofasetråde og også bytte to Hall-signalledninger. I nogle controllere kan du blot ændre en softwareparameter eller en retningsomskifter, hvilket gør det fysiske ledningsskift unødvendigt.
Tilpasning af Hall-sensorer til fasesekvensen
Controlleren har en specifik kommuteringstabel, der kortlægger kombinationer af Hall-tilstande til faseskiftende tilstande. Hvis Hall-sensorledningerne ikke er forbundet i den rækkefølge, tabellen forventer, vil koblingslogikken være ugyldig. For eksempel, hvis controlleren forventer, at Hall A er 120 grader foran Hall B, men du har tilsluttet sensorerne i en anden rækkefølge, kan controlleren forsøge at aktivere alle tre faser på én gang. Dette kan forårsage meget højt strømforbrug og termisk stress. En enkel måde at teste Hall-ordren på uden at køre motoren er at bruge et multimeter og dreje akslen i hånden. Du bør se en gentagende sekvens af digitale tilstande på hver Hall-udgang med en faseforskydning på 120 grader. Hvis sekvensen ikke er velordnet, skal du bytte Hall-signalledningerne.
Sikker vending af retningen
Hvis motoren kører i den forkerte retning uden belastning, kan du stoppe den og udføre et systematisk skift. For et typisk 120-graders Hall-sensorarrangement er den sikre vendingsmetode at bytte vilkårlige tofasetråde og også bytte vilkårlige to Hall-signalledninger. Dette holder den elektriske vinkel mellem rotoren og statoren på linje. Hvis du kun bytter faseledningerne, vil controlleren stadig læse den originale Hall-sekvens, og motoren vil ikke vende rent; det vil sandsynligvis jage eller gå i stå. Hvis du kun bytter Hall-ledningerne, vil controlleren forsøge at kommutere baseret på forkert rotorposition, hvilket fører til overstrøm. Udfør altid begge udskiftninger sammen, og test uden belastning med strømgrænse aktiveret.
Elektriske klassifikationer og beskyttelse
De elektriske parametre, der betyder mest under en forbindelse, er DC-busspændingen, fasestrømmen, startstrømmen og den maksimalt tilladte driftstemperatur. Hvis du overskrider nogen af disse, risikerer du at beskadige controlleren, motoren eller begge dele. Her er de vigtigste grænser at respektere.
| Parameter | Minimum sikker værdi | Typisk driftsværdi | Maksimal sikker grænse |
|---|---|---|---|
| DC bus spænding | 200V | 220V ±10 % | 240V i korte perioder |
| Kontinuerlig strøm | 1,0A | 2,0-3,5A til 600W | Motor mærkestrøm |
| Spidsstrøm | 2,0A | 4-8A under opstart | 10A i 1 sekund |
| Beskyttelsessikring | 2A | 5A langsomt slag | 8A langsomt slag |
| Hall forsyning voltage | 4,5V | 5,0V | 5,5V kontinuerlig |
| Termisk grænse | 40°C omgivelsestemperatur | 60-80°C ramme | 90°C ved vikling |
For en 220V ekstern BLDC-luftkølermotor med en effekt på 600W bør controller-busspændingen være mindst 220V, og strømforbruget er beskedent nok til, at en typisk industriel ventilatorcontroller kan klare det. Motoren er designet til kontinuerlig drift i evaporative luftkølere, hvor blæserbelastningen er nogenlunde konstant. Regulatoren bør have en strømgrænse sat lidt over motorens mærkestrøm, så en blokeret blæserblad starter beskyttelseskredsløbet i stedet for at stresse viklingerne.
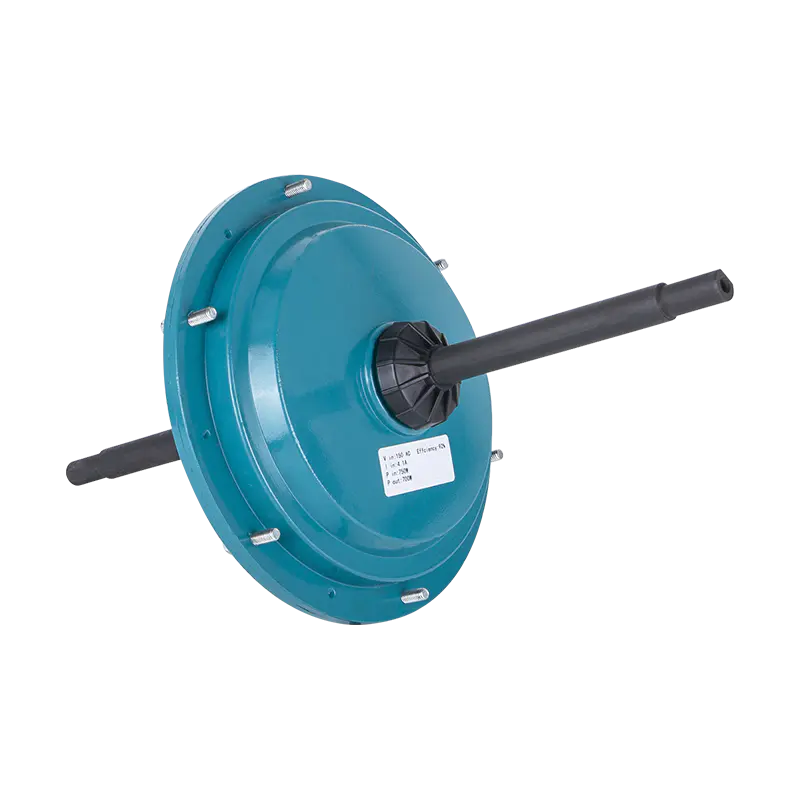
 220V 600W ekstern rotor BLDC luftkølermotor Denne 600W børsteløse motor er bygget til konstant blæserdrift i fordampningskølere. Dens direkte 220V-drev forenkler den elektriske opsætning, men korrekt controllerstrømbegrænsning og opmærksom kabelføring er afgørende i et industrielt kabinet. Se produkt →
Installation, afskærmning og termisk styring
Måden du installerer controlleren på og trækker kablerne på er lige så vigtig som den elektriske forbindelse. En dårligt monteret controller kan overophedes, og et langt uskærmet fasekabel kan forårsage EMI, der ødelægger Hall-signalet. I et industrielt kabinet er der normalt mere end ét motordrev, så planlæg layoutet for at holde følsomme signalledninger væk fra højstrømsledere.
Monter controlleren på en køleplade
Regulatorens MOSFET'er og køretrin producerer varme, som skal overføres til monteringsoverfladen. Controllerens metalplade vil ofte være selve kølepladen. Brug en termisk silikonepude eller termisk fedt mellem controlleren og monteringspladen, og fastgør den med passende skruer. Monter ikke controlleren inde i en forseglet plastikboks uden ventilation, da varmen vil opbygge sig og forårsage termisk derating eller nedlukning.
Afskærmning og kabelføring
I et typisk industrielt miljø fører motorfaseledningerne højfrekvente PWM-strømme. De hurtige skiftekanter genererer common-mode-støj. Hvis de lange faseledninger løber parallelt med Hall-sensorens ledninger, kan støjen koble sig ind i sensorlinjerne og forårsage falske kommuteringssignaler. Den enkleste løsning er at føre faseledningerne i et separat rør eller bruge en flettet skærm til fasekablet. Du kan også tilføje en ferritkerne på Hall-kablet for at undertrykke højfrekvent støj. Hold hallens kabel så kort som praktisk muligt, ideelt set under 1 meter, for at undgå spændingsfald og interferens.
Jording og strømafkast
Tilslut controllerens jord og motorjorden til et fælles jordpunkt. Undgå at skabe en jordsløjfe, hvor signaljorden og strømjorden er forbundet på flere punkter. Hvis regulatoren forsynes fra en ensrettet AC-kilde, skal den negative bus være fælles for DC-forbindelsen. Løse jordforbindelser kan udløse overspændingsspidser og ødelægge Hall-sensorerne eller styrekortet.
Termisk hensyn til motoren
Hvad der virker for et effektniveau, virker måske ikke for et andet. En 850W ekstern BLDC luftkølermotor kræver en mere omfangsrig heatsink og en mere robust controller end en 600W enhed. Controllerens MOSFET'er skal håndtere større koblingstab, og motorens ramme vil køre varmere ved det effektniveau. Kontroller altid systemets samlede strømbudget og applikationens omgivende temperatur. En fordampningsluftkøler monteret i et varmt lager kan have brug for et kabinet, der holder controlleren under 50°C.
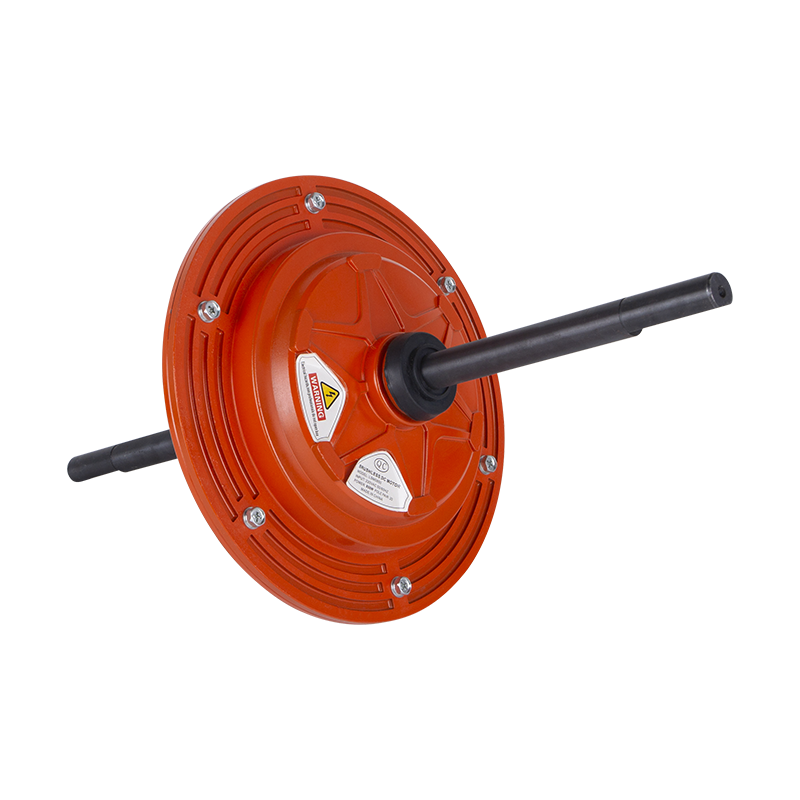
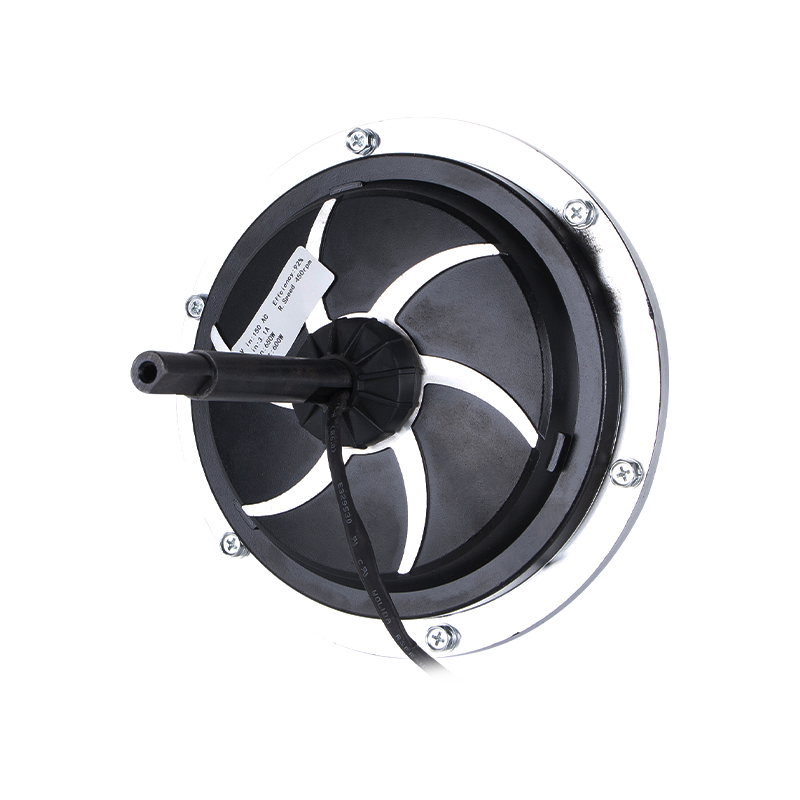 220V 850W BLDC-motor til højeffektluftkølerapplikationer Med en effekt på 850W kræver denne ekstern rotormotor en robust controller og tilstrækkelig varmeafledning. Når du tester, skal du bruge strømbegrænsede forsyninger og observere faser omhyggeligt for at undgå pludselige ryk eller ledningsfejl. Se produkt →
Sikker test og fejlfinding
Efter du har lavet alle tilslutninger, er testfasen, hvor du finder eventuelle ledningsfejl. Brug en strømbegrænset strømforsyning, når det er muligt, og observer motorens opførsel gennem en omdrejningstæller eller strømmåler. Test aldrig en BLDC-motor ved at holde den med fingrene, mens controlleren sekvenserer faserne forkert. Motoren kan rykke voldsomt, og de roterende dele kan fange en løs muffe eller kabel.
Første opstartstrin
Indstil hastighedskommandoen til dens laveste værdi, eller afbryd gashåndtaget og brug en ekstern 1V reference. Tilfør strøm ved en langsomt stigende DC-busspænding, eller brug en variac på AC-siden, hvis controlleren har en integreret ensretter. Hold øje med for høj strøm på amperemeteret. En BLDC-motors tomgangsstrøm bør være en lille del af dens nominelle strøm. Hvis du ser strømmen stige uden nogen rotation, skal du straks slukke for strømmen. Dette betyder normalt en kortsluttet faseledning eller en Hall-fasefejl.
Måler tilbage EMF
Med motoren afbrudt fra controlleren, kan du måle tilbage-EMF-bølgeformen på hver fase ved at dreje akslen med en boremaskine. De tre faser skal producere en symmetrisk sinusformet bølgeform med 120 graders faseforskydning mellem hver fase. Hvis bølgeformen mangler på en fase, er der en åben vikling eller en frakoblet ledning. Denne tilbage-EMF-test er nyttig, før du nogensinde anvender controller-strøm, og den kræver slet ikke en controller.
Almindelig fejlfindingstabel
| Symptom | Sandsynlig årsag | Korrigerende handling |
|---|---|---|
| Ingen bevægelse, højt strømtræk | Hall signalledninger byttet | Skift to Hall-ledninger eller genbestil sensorforbindelsen |
| Motoren kører, men vibrerer ved lav hastighed | Hall forsyning voltage out of range | Kontroller og korriger sensorens forsyningsspænding |
| Motoren kører i den forkerte retning | Faserækkefølgen omvendt eller retningsstiften indstillet forkert | Skift vilkårlige tofasede ledninger og skift vilkårlige to Hall-ledninger |
| Motoren starter med et højt hvin og falder derefter til ro | Fasesekvensen er ikke matchet med controllerens kommuteringstabel | Valider faserækkefølgen i forhold til motordatabladet |
| Motoren overophedes uden belastning | Holdestrøm på grund af forkert kommutering eller for lav busspænding | Ret busspændingen og bekræft kommuteringsrækkefølgen |
| Intermitterende stall ved belastning | Strømbegrænsning indstillet for lavt | Forøg regulatorens strømgrænse, eller brug en regulator med højere strømstyrke |
Tilslutning af BLDC-motorer i industrielle luftkølerapplikationer
De tilslutningsprincipper, du hidtil har fulgt, gælder for næsten alle BLDC-motorer, men de praktiske detaljer ændrer sig, når motoren sidder inde i en fordampningsluftkøler eller en stor industriventilator. Disse motorer er ofte eksterne rotor BLDC-maskiner, hvilket betyder, at rotoren er den ydre skal, og ventilatorbladene er monteret direkte på denne skal. Dette design gør motoren kompakt og velegnet til luftbevægende applikationer, hvor pumpehjulet har et højt inertimoment og har behov for jævn, kontrolleret acceleration.
Når du tilslutter en ekstern BLDC luftkølermotor, skal du også bekræfte, at motorens elektriske og mekaniske interface passer til controlleren. For eksempel bruges en 220V ekstern BLDC luftkølermotor med en kapacitet på 1500W typisk i store industrielle ventilationsenheder. Busspændingen skal være stabil, Hall-stikket skal være normeret til motorens driftstemperatur, og regulatoren skal kunne pendle med den højfrekvente PWM, der er nødvendig for stille ventilatordrift.
I et industrielt klimaanlæg kan motoren køre i timevis med konstant hastighed, og luftstrømsvejen kan ændre sig med filtre, lameller og omgivende forhold. Regulatorens strømgrænse skal derfor indstilles, så motoren kan levere drejningsmoment, når blæserbladene er belastet, uden at skabe en tilstand, der overophedes viklingen. Du kan læse mere om arbejdsprincipperne for disse motorer i vores guide til eksterne BLDC luftkølermotorer .
Til den store ende af sådanne ventilatorsystemer er en 1500W motor ofte parret med en 220V controller, der kan levere mindst 8A kontinuerligt. Denne kombination er almindelig i fordampningskølere til fabrikker og lagre, hvor kølebelastningen er høj. Monteringsplade og kabelforskruninger bør vælges med omhu, da motorens mekaniske vibrationer vil blive overført til regulatoren, hvis regulatoren monteres direkte på motorkappen. Brug en dæmpet montering eller et separat kabinet.
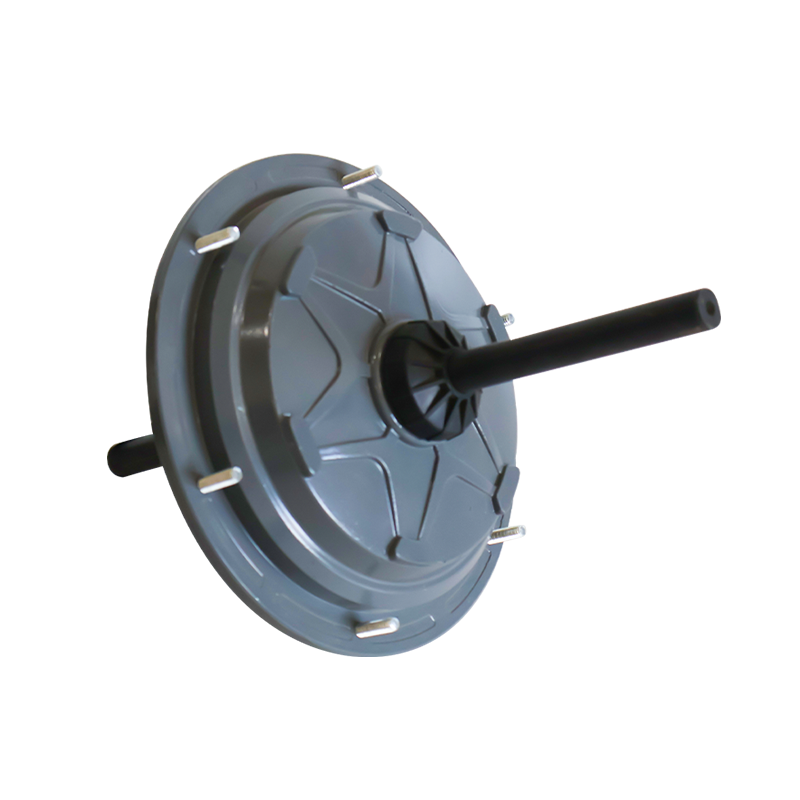
 220V 1500W ekstern rotor BLDC-motor til kraftig køling Denne 1500W motor er designet til store industrielle fordampningskølere, typisk parret med en controller, der leverer mindst 8A. For at forhindre vibrationsproblemer skal den monteres på en dæmpet base eller i et separat kabinet. Se produkt →
Hvis du designer en køleudstyrspakke, kan du også gennemgå information om industrielt klimaanlæg for at se, hvordan denne produktlinje passer ind i et komplet system. Det vigtigste er, at den elektriske forbindelse kun er halvdelen af installationen; den mekaniske og termiske emballage skal være tilpasset applikationen.
Almindelige fejl at undgå
Selv erfarne teknikere kan lave simple fejl, når de tilslutter en BLDC-motor og controller. Følgende liste dækker de hyppigste fejl, der fører til controllerfejl, motorskade eller usikker drift.
- Påføring af spænding før kontrol af fasetrådsforbindelsen. Hvis faseledningerne er løse, vil controlleren se en åben fase og kan øjeblikkeligt begrænse eller sprænge sikringen. Kontroller altid den mekaniske tæthed først.
- Forudsat at Hall-sensorer alle er ens. Nogle controllere giver 5V, andre 12V. Overspænding på en 5V Hall-sensor forårsager permanent skade. Tjek sensorspecifikationen.
- Ignorerer regulatorens strømgrænse. Et travlt værksted kan have en controller, der er klassificeret til en anden motor. Uden at indstille strømgrænsen korrekt, kan motoren køre med en overbelastningsstrøm og overophede viklingerne.
- Tilslutning af fase og Hall orden uden test ved reduceret spænding. Den allerførste test bør være ved en lav busspænding eller en lav PWM arbejdscyklus. Dette fanger fejl, før controlleren leverer fuld effekt.
- Bruger utilstrækkelig ledningsmåler til faseledningerne. En 1500W motor ved 220V trækker over 6A, så faselederne skal være mindst 18 AWG, og DC-indgangsledningerne skal være endnu større. Tynde ledninger forårsager spændingsfald og genererer varme ved terminalerne.
- Efterlader ubrugte Hall-ledninger flydende. Hvis en controller har en ubrugt Hall-kanal, kan den opfange støj og forårsage tilfældige fejl. Afslut ubrugte Hall-indgange med en modstand, der matcher sensorudgangen.
- Glemte at indstille retningsstiften. Mange controllere har en lavhastighedsinput, der bestemmer standardretningen. Hvis du fysisk har koblet motoren til rotation med uret, vil indstilling af en retningsstift til mod uret blot skære fasen, ikke vende den. Planlæg ledningsrækkefølgen og softwareretningen sammen.
- Test uden trækaflastning. Vibration bryder til sidst krympede forbindelser. Brug trækaflastning på motorkablet og styreenhedens stik for at undgå intermitterende fejl senere i service.
Tilslutningen af en BLDC-motor til en controller er en systematisk proces, der kræver opmærksomhed på faserækkefølge, Hall-signaler, spændingsmærke, strømbeskyttelse og sikker test. Start med korrekt ledningsidentifikation, bekræft de elektriske klassificeringer, tilslut fase- og Hall-ledningerne i den rigtige rækkefølge, og kør derefter en kontrolleret første test. Hvis noget lyder usædvanligt eller trækker for meget strøm, skal du stoppe med det samme og gense fase- og Hall-ledningerne. Med den korrekte opsætning vil en industriel BLDC-motor, såsom en ekstern rotorluftkølermotor, give mange års støjsvag og effektiv service. Den samme proces, som du brugte til en lille 600W blæser, gælder også for et 1500W system, og fejlfindingstabellen hjælper dig med at løse de mest almindelige problemer.
 Klar til at tilpasse
Dine motorprodukter?
Vi er professionelle motorproducenter, der leverer kraftfuld, stabil og effektiv kraft kerner til alle industrier gennem præcisionshåndværk og innovation.
Kontakt os
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Virksomhedens adresse
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rettigheder forbeholdes.
Engros producenter af industrielle ventilatormotorer