nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheder Kategori
Produktkategori
Sådan designes en BLDC-motor: En komplet trin-for-trin ingeniørvejledning for 2026
At designe en børsteløs DC-motor (BLDC) er en systematisk konstruktionsproces, der begynder med en belastningsspecifikation, ikke med en magnetkvalitet eller et viklingstal. Få den rigtige specifikation, og hvert efterfølgende trin bliver en struktureret afvejning; gå galt, og ingen mængde magnetisk eller elektronisk forfining vil genvinde den tabte udviklingstid. I erfaringen fra Shengzhou Jiangxin Motor Technology, en professionel motorproducent med produktion i Shengzhou, Zhejiang, spores de fleste mislykkede BLDC-projekter tilbage til en ufuldstændig specifikation, en uangivet miljømæssig begrænsning eller et effektivitetsmål, der ikke kan nås inden for den valgte konvolut. Denne artikel opstiller den komplette designprocedure for en trefaset BLDC-motor: definition af krav, valg af topologi, design af det magnetiske kredsløb, beregning af viklinger, specificering af kommuteringselektronik, styring af varme, validering af prototyper og forberedelse til fremstilling. Målet er at give designingeniører og tekniske indkøbsteams en praktisk ramme, de kan anvende, inden den første magnet bestilles.
Forstå BLDC-motoren, før du designer en
En BLDC-motor er en permanent-magnet synkron maskine drevet af en elektronisk inverter. Rotoren bærer permanente magneter, statoren bærer den trefasede vikling, og regulatoren skaber kontinuerligt et statorfelt foran rotoren, så drejningsmomentet produceres uden nogen mekanisk kontakt. Fordi kommutatoren og børsterne på en børstet jævnstrømsmotor er erstattet af elektronisk kobling, er der ingen børstetab, ingen kulstøv og ingen gnister. For designeren ændrer dette hele optimeringsrummet: effektiviteten forbedres med 10 til 20 procentpoint ved sammenlignelig effekt, levetiden styres af lejer og isolering i stedet for børsteslid, og motorens adfærd kan justeres ved at ændre styrealgoritmen såvel som geometrien.
To kommuteringsfamilier dominerer designpraksis. Seks-trins trapezkommutering aktiverer to motorfaser ad gangen og skifter elektronisk det strømførende sæt for hver 60 elektriske grader. Det er enkelt, billigt og helt passende til ventilatorer, kompressorer og pumper med fast hastighed eller let regulerede. Sinusformet kommutering, normalt implementeret som feltorienteret kontrol, anvender tidsvarierende strømme med en sinusprofil til alle tre faser. Det giver et jævnere drejningsmoment, mindre akustisk støj og bedre delbelastningseffektivitet, hvorfor stort set alle EC blæsermotorer og moderne luftkølermotorer bruger sinusformet styring. Udtrykket "EC-motor" betyder ganske enkelt en børsteløs DC-motor med elektronikken integreret i motorhuset; du vil høre udtrykkene "BLDC" og "EC" bruges i flæng, hvor forskellen er vægt snarere end hardware.
| Motorteknologi | Kommutering | Relativ effektivitet | Vedligeholdelse | Styr kompleksitet | Typisk anvendelse |
|---|---|---|---|---|---|
| Børstet DC | Mekaniske børster | Medium | Udskiftning af børste | Meget simpelt | Elværktøj, startmotorer |
| AC induktion | Netfrekvensglidning | Middel-lav ved delbelastning | Lav | Enkel til fast hastighed | Pumper, ventilatorer, kompressorer |
| BLDC / EC | Elektronisk inverter | Høj over belastningsområdet | Meget lav | Kræver controller | Ventilatormotorer, luftkølere, EV-hjælpeudstyr, præcisionsdrev |
Denne sammenligning har betydning, fordi den styreelektronik, der bruges til en BLDC-motor, ikke er et tilbehør, der boltes på efterfølgende. De definerer spændingsspændingen på viklingsisoleringen, den aktuelle bølgeform, der opvarmer kobberet, drejningsmoment-rippelen, der når belastningen, og de fejltilstande, som motoren skal overleve. Motordesignet og drevdesignet skal derfor udvikles sammen. En motor optimeret til seks-trins drift vil have en trapezformet bag-EMF form; en motor beregnet til feltorienteret styring skal have en sinusformet bag-EMF-form, som er etableret af magnetbuebredde og magnetiseringsmønster. At forsøge at tvinge et viklingsdesign til at tjene begge strategier ender med støj, vibrationer eller unødvendigt strømtab.
Definer designkrav og specifikation
Den første designleverance er ikke en tredimensionel model; det er en skriftlig specifikation. En komplet specifikation fikserer driftsvinduet så stramt, at en motorproducent kan citere en forundersøgelse, foreslå en kombination af spalte og stang og estimere omkostningerne uden at stille kunden ni opklarende spørgsmål. I de tekniske gennemgange udført hos Jiangxin Motor er de projekter, der bevæger sig hurtigst, dem, der ankommer med et kort, men komplet specifikationsark: nominel spænding, hastighedsområde, drejningsmoment, driftscyklus, konvolut, omgivende temperatur, støjmål og måleffektivitet.
- Nominel spænding og tolerance: et batterisystem har et bredt område (f.eks. 10,5 V til 13,8 V for en nominel 12 V), mens en ensrettet netforsyning har et smallere bånd; viklingen og controlleren skal begge overleve den øvre grænse.
- Nominel udgangseffekt eller kontinuerligt drejningsmoment og hastighed: Angiv, hvilken der er fastsat ved designpunktet, fordi en ventilator, der er nomineret til effekt, opfører sig helt anderledes end en transportør, der er vurderet til drejningsmoment.
- Hastighedsområde: en ventilator kan have brug for 30 % til 100 % hastighedskontrol, hvilket ændrer den minimale back-EMF, som en sensorløs controller kan måle.
- Driftscyklus: kontinuerlig drift (S1) er standard for ventilatorer; en aktuator eller en kaffekværn kan være intermitterende (S2 eller S3) og kan tolerere meget højere strømtæthed.
- Mekanisk konvolut og skaftgrænseflade: maksimal diameter, staklængde, skaftforlængelse, prespasning eller kilespor og monteringsboringsmønster.
- Omgivende miljø: temperatur, fugtighed, støv og ætsende gas; en kvægventilatormotor står over for ammoniak og hyppige udvaskninger, mens en fordampningsluftkøler står over for høj luftfugtighed og kondensvand.
- Akustisk støjgrænse i dB(A) ved en meter, målt i den aktuelle kanal eller hus.
- Effektivitetsmål på det nominelle punkt og, for produkter med variabel hastighed, ved repræsentative delbelastningspunkter.
- Forventet levetid og pålidelighed, normalt udtrykt i driftstimer (10.000 timer, 20.000 timer) eller antal starter.
- Gældende standarder: produktsikkerhed, EMC, isoleringsklasse og kundens interne godkendelseskriterier.
| Parameter | Målværdi | Designnote |
|---|---|---|
| Nominel spænding | 220 V AC ensrettet, ca 310 V DC | Busspændingen styrer turtælleren |
| Nominel udgangseffekt | 150 W | Ved den aerodynamisk nominelle hastighed |
| Nominel hastighed | 1.350 r/min | Justerbar fra 400 til 1.400 r/min |
| Kontinuerligt drejningsmoment | 1,0 N·m | Svarer til 150 W ved 1.350 r/min |
| Topdrejningsmoment | 1,5 N·m i 10 s | Til retablering af grid dip og stall |
| Effektivitet | 82 % minimum ved det nominelle punkt | Målt motor plus controller |
| Isoleringsklasse | Klasse B, 130 °C | Omgivende 40 °C, 90 K stigning |
| Støj | Maksimalt 55 dB(A) ved 1 m | I en friluftskanal |
| Beskyttelsesklasse | IP44 | Drypende vand og partikler |
Belastningstypen bestemmer hovedsageligt drejningsmomentet. En centrifugalblæser følger affinitetslove: flow er proportionalt med hastigheden, tryk til hastighed i kvadrat, og akseleffekt til hastighed i terninger. Motorens drejningsmomentkrav stiger derfor med kvadratet af hastigheden. Ved halv hastighed kræver en ventilator kun omkring en fjerdedel af sit nominelle drejningsmoment; ved høj hastighed er belastningsmomentet maksimalt. En fortrængningspumpe eller en transportør kræver derimod konstant drejningsmoment over hele hastighedsområdet, så motoren skal være designet til høj strøm ved lav hastighed. Denne enkelt sondring ændrer det termiske design, magnetvolumen og kontrolstrategien.
Skriv specifikationen før den første CAD-fil, og lås den med en signatur. I Jiangxin Motors produktudviklingsflow kontrolleres hver BLDC-prøveordre mod en specifikationsformular, før viklingsplanen frigives. Hvis en parameter såsom omgivende temperatur mangler, bygges prøven under vilkårlige antagelser, og kvalifikationstesten mislykkes senere.
Vælg motortopologi
Den første arkitektoniske beslutning er mellem en indre-rotor og en ekstern-rotor-arrangement. Konklusionen fra årtiers udvikling af apparatmotorer er klar: For direkte drevne ventilatorer, luftkølere og blæsere er en ekstern rotor BLDC-motor næsten altid det bedre valg. Til akselkoblede belastninger, der kører med høj hastighed eller kræver lav rotorinerti, er en indre rotormotor det rigtige valg.
En ekstern rotormotor har statoren i midten og de permanente magneter bundet eller monteret på indersiden af en kopformet rotor, der drejer rundt om statoren. Skålen kan forlænges aksialt for at bære blæserbladet direkte, hvilket eliminerer remme, remskiver og gearkasser. Den større rotordiameter øger vægtstangsarmen, som den elektromagnetiske forskydningsspænding virker på, så et givet drejningsmoment opnås med mindre magnetvolumen og lavere magnetisk belastning. Da den roterende masse er på ydersiden, opfører motoren sig naturligvis som et svinghjul, der udjævner momentpulseringerne fra en blæserbelastning frem for at forstærke dem.
- Ekstern rotorfordel: Direkte-drevet ventilatornav integration, høj drejningsmomenttæthed ved lav hastighed, kort aksial længde og naturlig luftbevægelse af rotoroverfladen.
- Ekstern rotorbegrænsning: højere inertimoment, mindre bekvem afkøling af statoren gennem akslen og en mere involveret balanceringsprocedure for store diametre.
- Indre rotorfordel: lille rotorinerti, nem kobling til en spindel eller rem, og enklere tætning omkring en lille aksel.
- Begrænsning af indre rotor: kræver en gearkasse eller rem til blæserbelastninger ved lav hastighed og en længere aksial pakke til det samme drejningsmoment.
Når topologien er fast, er kombinationen af spalte og pol det næstmest grundlæggende valg. For små BLDC-motorer med ekstern rotor dominerer trefasede statorer med koncentrerede viklinger: hver statortand bærer en spole, der er ingen viklingsudhæng mellem polerne, og spolerne kan vikles på spoler af automatiske maskiner. De to mest brugte kombinationer er 12 slots med 10 rotorpoler (12S10P) og 12 slots med 14 rotorpoler (12S14P). Begge producerer en harmonisk rig bølgeform, der er velegnet til seks-trins eller feltorienteret kontrol, og begge giver et højt mindste fælles multiplum mellem slots og poler, som bryder tandhjulet i mange små begivenheder i stedet for en stor. En 9-slot, 6-polet kombination bruges lejlighedsvis til meget små motorer, fordi den har brug for mindre kobber, men den har et højere ubalanceret magnetisk træk og er mindre tilgivende over for fremstillingsasymmetri.
For fans skal du vælge et polantal, der holder den elektriske frekvens i et behageligt område. Ved 1.400 r/min har en 10-polet motor en elektrisk frekvens på omkring 117 Hz; en 14-polet motor omkring 163 Hz. Højere elektrisk frekvens betyder mere kernetab i statorlamineringen og flere koblingshændelser pr. omdrejning i controlleren, så meget høje poltal bør undgås for højhastighedsdesign. Omvendt tvinger for få stænger et tykkere bagjern til at bære rotorfluxen.
Et eksempel på ekstern-rotor-tilgangen i produktionsskala er Jiangxin ekstern-rotor BLDC-luftkølermotorlinje. Rammestørrelsen på 149 mm er bygget som en 12-spalter stator med en kopformet rotor designet til at matche løbehjulet på en fordampningskøler, og den fås i effekttrin fra 600 W til 850 W ved 220 V.
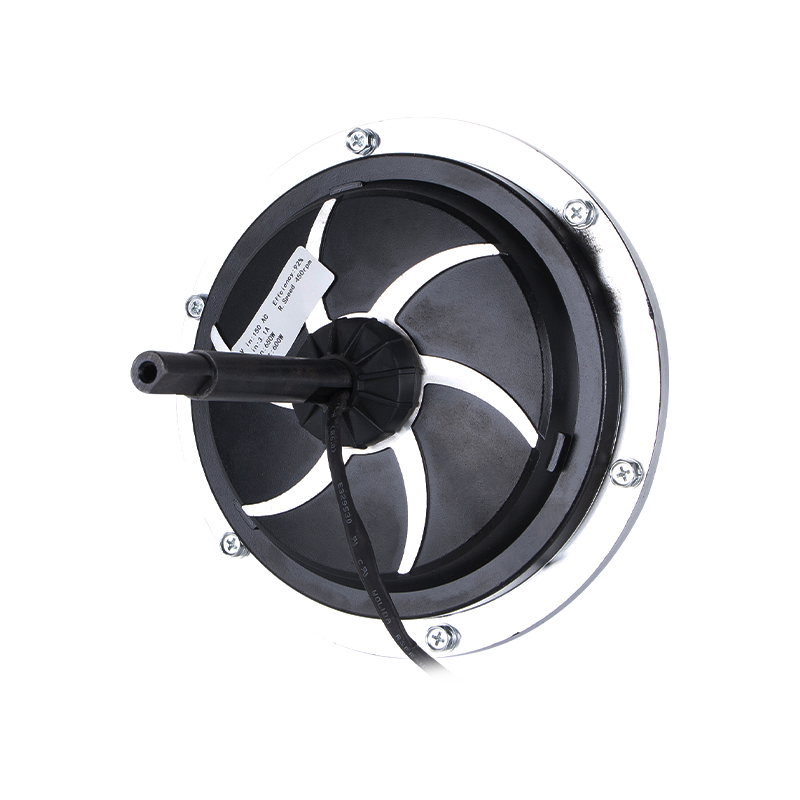 Jiangxin DC149 220V 850W ekstern-rotor BLDC luftkølermotor Denne ekstern rotormotor i produktionsskala driver fordampningskølerhjulene direkte og tilbyder op til 850 W ved 220 V med høj effektivitet og lang levetid, hvilket matcher den foregående diskussion om magnetiske kredsløbs ydeevne i store luftbevægende applikationer. Se produkt →
Design det magnetiske kredsløb
Med topologien fast, definerer det magnetiske kredsløb drejningsmomentet og effektivitetspotentialet. De dominerende valg er magnetkvalitet, magnetpolbue og tykkelse, luftspaltslængde, statorlamineringsgrad og fluxbanens geometri.
Vælg magnetkvalitet
Sintret neodym-jern-bor (NdFeB) er standarden for de fleste brugs-BLDC-motorer, fordi dets maksimale energiprodukt, fra ca. 35 MGOe (N35) til over 50 MGOe (N52), kan producere en 0,8 til 1,1 T luftgab-fluxtæthed i en kompakt stator. Magnettemperaturklassificeringen skal matche den værste viklingstemperatur: Standard N-kvaliteter tåler omkring 80 °C, mens H-, SH- og UH-kvaliteter udvider driftsområdet til henholdsvis 120 °C, 150 °C og 180 °C. Ferritmagneter er meget billigere, men har et energiprodukt en størrelsesorden lavere; de bruges kun, når omkostningstrykket er ekstremt, den omgivende temperatur er høj, eller motorens diameter ikke er begrænset.
Indstil luftgabet og polbuen
Luftspaltens fluxtæthed vælges hovedsageligt ud fra omkostninger og effektivitet. I en lille ventilator BLDC er et rimeligt mål 0,6 til 0,85 T i luftgabet. Selve luftgabet spænder fra 0,3 mm for en 60 mm motor til 0,8 mm for en 200 mm motor; en større luftspalte reducerer risikoen for rotor-stator-kontakt i produktionen og sænker tandhjulsmomentet, men det tvinger mere magnetmateriale til at etablere den samme fluxtæthed. Magnetbuebredden styrer formen på tilbage-EMF-bølgen. En polbue på omkring 120 elektriske grader giver en trapezformet tilbage-EMF, der er egnet til seks-trins kommutering; polbuer på 150 til 170 grader med graderet magnetisering giver en næsten sinusformet bag-EMF, der er egnet til feltorienteret kontrol.
Minimer tandhjulsmoment
Tandhjulsmoment er den mest synlige gener ved lavhastighedsventilatordrift. Det foretrækkes af magneterne at flugte med statortænderne, og det skaber vibrationer, akustisk støj og hastighedspulseringer ved lave omdrejninger. Tre modforanstaltninger er praktiske i masseproduktion. Først skal du vælge en slot- og polkombination med et højt mindste fælles multiplum såsom 12S10P eller 12S14P. For det andet, magnetiser magneterne med en skævhed eller brug skæve statorlamineringer. For det tredje skal du designe polbuen lidt større eller mindre end et helt antal spaltestigninger. Hver modforanstaltning tilføjer en lille fremstillingsomkostning, så det bedste design bruger spalte- og polkombinationen til at løse det meste af problemet og tilføjer kun skævhed, når støjmålet er alvorligt.
På dette stadium er finite-element analyse standard. En todimensionel magnetostatisk simulering af tværsnittet giver fluxtæthedskortet, tilbage-EMF-bølgeformen og tandhjulsværdien. Konstruktøren bør også beregne det teoretiske maksimale drejningsmoment ud fra rotorvolumenet: for en lille luftkølet BLDC falder den elektromagnetiske forskydningsspænding, som repræsenterer drejningsmomentet pr. enhed rotoroverfladeareal, i området 10 til 30 kN/m². Hvis måldrejningsmomentet kræver en forskydningsspænding ud over dette område, har motoren brug for mere magnetmateriale, bedre køling eller en større ramme.
Design stator og vikling
Viklingen er, hvor den elektriske specifikation bliver kobber og isolering. Statorkernen er bygget af ikke-orienterede elektriske stållamineringer i tykkelser på 0,35 til 0,5 mm. Kvaliteter som 50JN470 eller 50JN600 er typiske for apparatmotorer; tyndere 0,35 mm stål reducerer jerntab ved høj elektrisk frekvens, men koster mere i stempling og stabling. Lamineringsbelægninger skal modstå hærdningstemperaturen af viklingsharpiksen; standard C5-isoleringsbelægningen er tilstrækkelig til 200 °C i korte intervaller.
Omdrejningstælleren er den vigtigste viklingsparameter. Den indstiller spændingskonstanten, det vil sige hvor meget tilbage-EMF motoren genererer ved en given hastighed. Et højt antal omdrejninger giver en høj spændingskonstant, som er god til drejningsmoment ved lav hastighed, men begrænser den maksimale hastighed, fordi back-EMF nærmer sig busspændingen. Et lavt antal omdrejninger giver en lav spændingskonstant, som tillader høj hastighed, men tvinger høj strøm til et givet drejningsmoment og producerer store tab.
For et første-ordens estimat skal du indstille line-to-line back-EMF-spidsen ved det kontinuerlige driftspunkt til omkring 80% til 90% af DC-busspændingen ved brug af seks-trins kommutering, hvilket efterlader den resterende spænding til viklingsmodstandsfaldet og inverterfaldet. For sinusformet feltorienteret styring afhænger forholdet af modulationsdybden, men det samme princip gælder: det totale tilbage-EMF plus resistive fald ved maksimal hastighed skal holde sig under inverterens lineære udgangsområde. I praksis beregner BLDC-designere tilbage-EMF-konstanten ud fra finite-element-modellen, bygger en prototype, roterer den med en kendt hastighed og måler spændingen; drejningstallet skaleres så omvendt med kvadratet på diameterforholdet, hvis rammen skal ændres.
Valg af trådmåler følger af strømtætheden. For en naturligt afkølet ventilatormotor med kontinuerlig drift skal RMS-strømtætheden holdes i området 4 til 6 A/mm². Hvis motoren er integreret i en kanal, hvor luftstrømmen passerer over huset, såsom en fordampningsluftkøler eller en EC-ventilator, er 6 til 8 A/mm² praktisk; intermitterende drift tillader så meget som 10 A/mm² i korte perioder. Som et eksempel vil en 150 W motor med en 310 V bus, der trækker en RMS fasestrøm på omkring 0,7 A, have brug for ca. 0,17 mm² kobber pr. omdrejning for en strømtæthed på 4,5 A/mm², hvilket er omkring AWG 25. Strandede eller parallelle ledninger bruges, når en enkelt tråd bliver for stiv eller for tyk til at vinde.
Stjerne- og trekantforbindelser opfører sig forskelligt. Stjerneforbindelse (wye) er standard for trefasede BLDC-viklinger: fasespændingen er lavere, isolationsspændingen er mindre, og de tredje harmoniske strømme, der cirkulerer i en delta-vikling, er elimineret. Deltaviklinger er sjældne i BLDC ventilatormotorer, netop fordi de genererer cirkulerende harmoniske strømme, der tilføjer tab og varme uden at bidrage med drejningsmoment. Medmindre der er en specifik grund, skal viklingen være et stjerneforbundet trefaset design.
Kobberfyldningsfaktor, forholdet mellem kobbertværsnittet og det samlede spalteareal, har en stærk effekt på effektiviteten. Tilfældigt viklede koncentrerede spoler når 0,4 til 0,5; spoleviklede spoler med præformet tråd kan nå 0,5 til 0,6. En højere fyldningsfaktor sænker viklingsmodstanden og dermed kobbertabet, men det kræver hårdere tråd og dyrere viklingsudstyr. Designeren bør kontrollere, om omkostningerne ved premium-fyldning er begrundet i effektivitetsmålet; hvis målet er beskedent, kan en enklere nåleviklet spole ved 0,45 fyldning være tilstrækkelig.
Design rotoren og den mekaniske pakke
Rotoren bærer magneterne og leverer drejningsmomentet til akslen eller navet. I en ekstern rotormotor er rotoren en trukket eller bearbejdet stålkop, der udfører tre funktioner: den danner den magnetiske returbane, den fastholder magneterne, og den bærer ventilatorbladet eller koblingsgrænsefladen. Ståltykkelsen i den magnetiske bane, bagjernet, skal være tilstrækkelig til at lede magnetfluxen uden mætning. For en 10-polet rotor med en diameter på ca. 130 mm med N35-magneter holder et bagjern på 4 til 6 mm fluxtætheden på ca. 1,5 T, tæt på mætningsgrænsen for elektrisk stål. Tykkere rygjern tilføjer vægt, inerti og materialeomkostninger.
Overflademonterede magneter fastholdes på den indvendige boring af rotorkoppen af strukturelt klæbemiddel. Til ventilatorapplikationer med moderate spidshastigheder er klæbemiddelretention normalt tilstrækkelig. For højere hastigheder modstår en holder i rustfrit stål eller et kulfiberbånd magneternes centrifugaludvidelse. Magnetisering efter montering i en dedikeret armatur er den foretrukne masseproduktionsmetode, fordi den undgår håndtering af magnetiserede komponenter og garanterer magnetisk synkronisering.
Lejearrangementet bestemmer levetid, støj og pris. Kuglelejer bruges, når aksialbelastningen eller den forventede levetid overstiger, hvad bøsningslejer kan give; de overlever også højere omgivende temperaturer, fordi de frigiver varme bedre gennem den ydre race. Buffelejer er attraktive i billige ventilatormotorer, hvor akslen er lodret, eller aksialbelastningen er ubetydelig, men deres levetid aftager kraftigt med temperatur og forurening. For en motor, der er beregnet til at køre 20.000 timer i en luftkøler i et støvet miljø, skal du specificere forseglede kuglelejer med levetidsfedt.
Mekanisk balance er især kritisk i udvendige rotorer med stor diameter. En ubalanceret rotor frembringer vibrationer ved rotationsfrekvensen, som overføres til ventilatorbladet og bliver til hørbar støj. For små blæsermotorer er ISO 1940 balanceklasse G6.3 almindeligt accepteret; for stille boligprodukter er grad G2.5 specificeret. Dynamisk balancering i to planer er en standard produktionsoperation for rotorer, hvis bredde er større end 20 % af deres diameter.
Endelig skal akslen og monteringsgrænsefladen respektere selve monteringsprocessen. Lige gennem aksler med D-snit presses let ind i ventilatornavet; aksler med en kilegang koncentrerer spændingen og kræver en stram nøglepasning til ventilatorkoblinger. Monteringsflanger bør designes omkring husets boremønster på det endelige apparat, fordi enhver adapter tilføjer aksial længde og omkostninger. Designeren skal specificere koncentricitets- og vinkelrethedstolerancer mellem akslen, rotorskålen og statorboringen; et typisk dimensionelt budget for en lille blæsermotor er 0,02 mm radial udløb mellem aksel og statorboring og 0,05 mm aksial fladeløb.
Design kommuterings- og køreelektronikken
Ingen BLDC-motor er komplet uden dens drivelektronik. Regulatoren udfører kommuteringen, styrer hastigheden og beskytter motoren. Motoren og regulatoren skal designes som et enkelt system, fordi regulatoren indstiller spændingsspændingen, strømbølgeformen og sikkerhedsgrænserne.
Vælg Commutation Scheme
Den mest økonomiske kommuteringsmetode forbliver seks-trins blokkommutering med Hall-sensorer. Tre Hall-effekt switch-enheder er placeret på statoren med nøjagtig 120 elektriske graders afstand; de registrerer rotorens magnetiske poler og udløser de seks inverter-omskiftningshændelser pr. elektrisk periode. Hall-sensorer forenkler opstart og arbejder pålideligt ved stilstand, hvilket har betydning for applikationer, der skal starte under belastning. Prisen er tre sensorer plus en lille magnetring, som er ubetydelig i den samlede materialeliste, men tilføjer monteringstrin.
Sensorløs seks-trins kommutering fjerner Hall-sensorerne og estimerer rotorpositionen ud fra nulkrydsningerne af back-EMF. Motoren behøver så kun tre ledninger og en controller, en meget ren produktarkitektur til forseglede eller indkapslede motorer. Ulempen er, at back-EMF ikke eksisterer ved stilstand; controlleren bruger en justeringsimpuls til at bringe rotoren til en kendt position og kører derefter en accelerationsrampe med åben sløjfe, indtil tilbage-EMF er målbar. Sensorløs styring er standardvalget for ventilatormotorer, der altid starter ubelastet.
Til applikationer, der kræver meget lav støj og nulhastighedsbølger, er feltorienteret kontrol den bedste løsning. Feltorienteret styring regulerer de ortogonale komponenter af statorstrømmen for at holde fasestrømmene sinusformet i forhold til rotorvinklen. Det eliminerer de seks-trins drejningsmomentpulseringer, reducerer akustisk støj og forbedrer delbelastningseffektiviteten. Implementeringsomkostningerne er en hurtigere mikrocontroller og højopløselig strømføling på faselinjerne.
Byg inverteren og beskyttelsen
Invertertrinnet er en trefaset fuldbro. For motorer op til ca. 1 kW ved netspænding er MOSFET'er den dominerende koblingsenhed; over det bliver IGBT'er attraktive. Skiftefrekvensen bør indstilles til mindst 16 til 20 kHz, over det hørbare område, for at undgå den metalliske klynk forårsaget af PWM-bæreren. En keramik- eller filmkondensator på tværs af DC-bussen absorberer koblingsbølgen; en elektrolytisk kondensator giver busholdetid. Regulatoren skal overvåge DC-busspændingen, fasestrømmene og viklingstemperaturen og implementere underspændingsspærring, overstrømsudløsning og overtemperaturafbrydelse. For ventilatorer med en låst rotor bør controlleren registrere tilstanden og prøve igen efter en kort forsinkelse i stedet for at brænde viklingen.
Alle disse funktioner lever på et styrekort, der med tiden bliver en del af motorhuset, hvilket betyder, at regulatorens termiske design hører til samme budget som motortabene. MOSFET junction-to-case og case-to-ambient termiske modstande, PCB-kobberområdet og luftbevægelsen over styrekortet skal alle verificeres ved test. En almindelig fejl er at designe en ekstremt effektiv motor og en controller, der afgiver 15 W af sig selv i et lille forseglet kabinet; det kombinerede system mislykkes da temperaturkvalificeringen.
Hvis du ikke er bekendt med detaljerne i kommutationssekvensering og PWM-strategi, en kort primer om, hvordan en BLDC motorstyring fungerer er nyttig, før du forpligter dig til en elektronikarkitektur; kontrolmetoden påvirker direkte motorspecifikationen.
Jiangxin EC blæsermotorserien er et produktionseksempel på dette integrerede design: det elektroniske styrekort, den trefasede stator og rotoren er pakket inde i ét hus, så kunden kun tilslutter forsyningen og modtager en motor med variabel hastighed klar til en kontrolindgang.
 Jiangxin ECF-155-10 380V 2200W EC blæsermotor En højeffekt integreret EC ventilatormotor med indbyggede beskyttelser og bred spændingstolerance, velegnet til HVAC og industriel ventilation. Dets pakkede design understreger vigtigheden af termisk styring og pålidelighed i ventilatorsystemer med variabel hastighed. Se produkt →
Design til termisk styring
Termisk styring, ikke elektrisk ydeevne, er grunden til, at de fleste BLDC-prototyper har brug for en anden iteration. Vindingstemperaturgrænsen er den hårde begrænsning: Isoleringsklassen sætter den maksimalt tilladte totaltemperatur, som for klasse B er 130 °C, Klasse F 155 °C og Klasse H 180 °C. Med en omgivelsestemperatur på 40 °C kan en klasse B-motor stige 90 K ved det snoede hot spot. Hvis den forudsagte temperaturstigning nærmer sig denne grænse, skal motoren omdesignes med lavere tabstæthed i stedet for blot at få en større udvendig blæser.
De tab, der er tilgængelige for omdannelse til varme, er kobbertabet fra viklingsmodstanden, jerntabet i statorlamineringerne, friktions- og vindtabet i lejerne og rotoren og regulatorens omskiftnings- og ledningstab. Ved lav hastighed og højt drejningsmoment dominerer kobbertabet; ved høj hastighed med let belastning dominerer jerntabet og koblingstabet. Effektivitetskortet over driftsområdet bør beregnes og måles ved designpunkterne, fordi det nominelle punkt alene ikke afslører en termisk flaskehals ved delvis hastighed.
Varme forlader en BLDC-motor ved ledning gennem statorkernen ind i huset og ved konvektion fra de ydre overflader. I en ekstern-rotor ventilatormotor bevæger rotorkoppen luft, så den naturlige konvektionskoefficient ved rotoroverfladen er væsentligt højere end for et statisk kabinet. Dette skaber en gunstig designsløjfe: Jo højere hastighed, jo stærkere afkøling, hvilket delvist kompenserer for det højere jern- og koblingstab ved høj hastighed. Ikke desto mindre er statorspolerne begravet inde i et lag af stål og viklingsharpiks, så flaskehalsen er temperaturfaldet fra kobberet til huset. God termisk kontakt mellem statorstakken og huset er mere værdifuld end en tyk aluminiumskøleplade på beslaget; brug en harpiks med høj termisk ledningsevne eller et krympepasningshus, når budgettet tillader det.
Kvantificer den termiske vej i stedet for at gætte. Mål viklingstemperaturen med termoelementer indlejret i spolens endevindinger, eller med en modstandsbaseret metode, kortlægning af temperaturstigningen ved det nominelle punkt, overbelastningspunktet og minimumhastighedspunktet, hvor selvkølingen er svagest. Infrarøde kameraer er nyttige til at identificere lokale hot spots i inverteren og lamineringerne, men de kan ikke se det snoede hot spot inde i statoren; et termoelement er referencemetoden.
For udendørsudstyr såsom fordampningsluftkølere og fjerkræhusventilatorer kan den omgivende sommertemperatur nærme sig 45 °C til 55 °C afhængigt af området, og motoren kan monteres direkte i luftstrømmen. Angiv den omgivende temperatur i indkøbskontrakten; Forskellen mellem en 40 °C og en 50 °C omgivende specifikation ændrer magnetkvaliteten og den nødvendige kobberfyldningsfaktor og ændrer derfor prisen.
Prototype, test og valider
En BLDC-motor, der kun eksisterer i simulering, har ingen værdi. En fysisk prototype skal bygges tidligt, instrumenteres og måles. Udviklingsplanen bør reservere to til fire iterationsrunder, fordi den første prototype næsten aldrig opfylder den fulde specifikation på samme tid.
- Vindingsmodstand og faseinduktans: mål med et LCR-måler ved 1 kHz; værdierne skal matche beregningen inden for 10 %, ellers er fyldfaktoren eller turtælleren slået fra.
- Back-EMF-bølgeform: Drej rotoren med en drivmotor ved en fast hastighed og optag linje-til-linje-spændingen; tjek topamplituden og bølgeformen, trapezformet for seks-trins og sinusformet for feltorienteret kontrol.
- No-load test: kør motoren med dens controller og mål tomgangsstrømmen og -hastigheden; forskellen mellem tomgangshastighed og nominel hastighed angiver den magnetiske ydeevne.
- Belastningsydelse: Kob motoren til et dynamometer og optag drejningsmoment, hastighed, indgangseffekt, udgangseffekt og effektivitet over hele belastningsområdet.
- Effektivitetskort: et kort over hastighed og drejningsmoment, der bruges til at validere controllerindstillingerne, såsom fremføringsvinkel og strømsløjfer, og til at bekræfte delbelastningsmålet.
- Temperaturstigning: påfør den nominelle belastning i det tilsigtede omgivende kammer; log viklingstemperaturen indtil stabil tilstand med et beståelseskriterium på mindst 15 K under isolationsgrænsen for kontinuerlig drift.
- Støj og vibrationer: mål akustisk støj i den aktuelle kanal på én meter, og kør en hurtig Fourier-transformation for at adskille den elektromagnetiske støj (elektriske frekvensharmoniske og spalte-passeringsfrekvens) fra den mekaniske støj (lejning og ubalance).
- Isolationstest: Anvend en højpotentialetest på cirka to gange den nominelle spænding plus 1.000 V AC i et minut; kontroller isolationsmodstanden med et megohmmeter.
- Pålidelighed: en kontinuerlig kørsel på 1.000 til 2.000 timer ved nominel belastning, med periodisk måling af inputeffekt, verificerer, at magneter, klæbemidler og lejer er stabile.
Testdataene skal sammenlignes med specifikationen i en skriftlig designgennemgangsport. At lancere en produktionsbatch på basis af en enkelt motors ydeevne er uacceptabel, fordi viklingstolerance, magnetvarians og lejeforspændingsforskelle vil sprede ydeevnen. I Jiangxin Motor prøvegodkendelsesprocessen måles mindst to eller tre prøver end-of-line, og medianværdien plus spredningen skal forblive inden for specifikationsvinduet.
Kvalifikationstests for blæsermotorer bør også omfatte stall-gendannelse, låst rotorstrømmåling, indgangsspændingsfald og stigninger og temperaturcyklus, da en stoppet blæser kan overophedes på få sekunder. Hvis målproduktet sælges i flere lande, skal isolerings- og EMC-testene gentages for de respektive standarder, og motordatabladene skal opdateres i overensstemmelse hermed.
Overvej fremstilling og omkostning tidligt
Et motordesign, der ikke kan fremstilles omkostningseffektivt, forlader aldrig laboratoriet. Omkostningsdrivere i en lille BLDC-motor er ikke fordelt ligeligt, og de designbeslutninger, der er truffet i de tidlige stadier, har stor indflydelse.
| Omkostningspost | Typisk andel af motoromkostninger | Design- eller indkøbshåndtag |
|---|---|---|
| Magnet (NdFeB) | 20 % til 35 % | Vælg N35 eller N38 i stedet for N42, hvis fluxtæthedsbudgettet tillader det; små gevinster i magnetkvalitet er uforholdsmæssigt dyre |
| Lamineringsstål og stempling | 15 % til 25 % | Vælg en standard lamineringsform, der deles på tværs af flere rammestørrelser; undgå laserskårne prototyper i masseproduktion |
| Kobbervikling | 10 % til 15 % | En højere fyldfaktor kræver automatiseret vikling; en moderat fyldning med standardwire sænker udstyrsomkostningerne |
| Lejer | 8 % til 15 % | Kuglelejer er en prisdriver; brug kun ærmelejer, hvis levetidsmålet tillader det |
| Controller elektronik | 10 % til 20 % | Sensorfri seks-trins er den billigste kontrol; feltorienteret kontrol tilføjer en mikrocontroller og strømsensorer |
| Montering og test | 10 % til 15 % | Design magnetindsættelse, så den er venlig med pressen; bruge automatiske balanceringsstationer i kø |
Magnetomkostninger er det nemmeste sted at ødelægge et budget. NdFeB-priser svinger med udbuddet af sjældne jordarters elementer, og en motor, der bruger 20 % mere magnetvolumen end nødvendigt absorberer en permanent omkostningsstraf. Større polbuer forbedrer bag-EMF-formen, men bruger dyrt magnetisk materiale; drejningsmomentforstærkningen er lineær i magnettykkelse, men den mættes hurtigt i buebredden. Simuler magnettykkelsesfølsomheden i begyndelsen af projektet; Forskellen mellem 3 mm og 4 mm magneter kan være visuelt bekymrende, men elektrisk ubetydelig, og det kan afgøre, om produktet når sit prismål.
Viklingsautomatisering er den anden nøglebeslutning. Koncentrerede viklinger på tandede statorer kan vikles af nåleviklingsmaskiner med høj repeterbarhed. Et design med et højt antal drejninger og fine tråde er langsomt til at vinde; at reducere drejningerne ved at vælge en højere magnetkvalitet er ofte billigere end at betale for et ekstra opviklingsminut pr. stator. Omvendt kan et design med tyk tråd, der ikke kan vikles uden parallelle tråde, forringe fyldningsfaktoren; angiv parallelle fine tråde i stedet for én tyk tråd, når spoleformeren ikke kan acceptere det.
Fremstillingstolerancer i rotoren skaber også udbyttetab. Magnetklæbemiddel, der presses ud, ujævne magnetsæder og rotorkopper, der ikke er runde, forårsager ubalance og støj. Designet bør omfatte lokaliseringsfunktioner såsom skulderflader og pilotboringer i rotorskålen, hvilket holder den dimensionelle tolerance konsistent mellem statorboringen og rotorboringen. Endelig testes hver komplet motor end-of-line; testplanen skal være en del af produktionslinjen, ikke en eftertanke i et separat laboratorium. Automatiserede teststationer måler viklingsmodstand, isolering, tomgangsstrøm og nominel belastningsrespons, og de sorterer de enheder fra, der falder uden for specifikationsvinduet, før de når frem til kunden.
Arbejd med en erfaren BLDC-motorproducent
Ikke alle projekter berettiger til at bygge et internt motorisk udviklingslaboratorium. Den økonomiske crossover er drevet af volumen, gennemløbstid og intern kompetence. En virksomhed, der producerer 10.000 blæsere om året, vil sjældent få dækket omkostningerne ved en endelig-element-licens, et dynamometer, et magnetiseringsarmatur og den tekniske tid, der er nødvendig for at bringe en motor fra koncept til produktion. En erfaren motorproducent kan tage en specifikation direkte til prototypen, og det er præcis sådan, de fleste små og mellemstore udstyrsproducenter bringer BLDC-produkter på markedet.
Jiangxin Motor Technology, der opererer fra sin fabrik i Shengzhou, Zhejiang, er en sådan produktionspartner. Virksomheden udvikler og bygger AC- og DC-motorer og mikromotorer, har bestået ISO 9001 kvalitetsstyringssystemcertificering og eksporterer sine produkter til mere end 60 lande. Dens produktportefølje omfatter BLDC-luftkølermotorer med ekstern rotor, EC-ventilatormotorer, ventilatormotorer til kvæghuse, ventilatormotorer af glasforstærket plast og betonblandermotorer, hvilket betyder, at ingeniørteamet allerede har optimeret slot- og polkombinationer og kontrolparametre til applikationer, der er meget tæt på en typisk ventilator eller luftbevægende produkt. Jiangxin 198 mm ramme med ekstern rotor BLDC luftkølermotor leverer for eksempel 1.500 W ved 220 V og bruges i store fordampningskølere, hvilket viser, hvordan en etableret designplatform kan skaleres opad i stedet for genopfindes.
 Jiangxin DC198 220V 1500W ekstern rotor BLDC luftkølermotor En kraftig ekstern rotor BLDC-motor vurderet til 1500 W til store fordampningskølere og ventilationssystemer med F-klasse isolering og IP54-beskyttelse. Det eksemplificerer en skalerbar designplatform, når man briefer producenter til BLDC-projekter. Se produkt →
Når du briefer en producent til et BLDC-designprojekt, skal du angive følgende materiale i den indledende forespørgsel:
- Belastningsprofilen: drejningsmoment i forhold til hastighed, driftscyklus og eventuelle overbelastningshændelser.
- Den elektriske indgang: DC-busspænding eller netspænding og frekvens.
- Den mekaniske kappe: maksimal diameter, stabellængde, akseldimensioner, monteringsmønster og ventilatornavet eller løbehjulets grænseflade.
- Miljøet: omgivende temperaturområde, fugtighed, støv, kemisk eksponering, og om motoren er forseglet eller ventileret.
- De mål, der betyder mest: effektivitet, støj, levetid eller første pris. Rangér dem, fordi en motor ikke kan maksimere alle fire på én gang.
- De standarder, slutproduktet skal opfylde, herunder sikkerheds- og EMC-direktiver.
Producentens svar på denne brief bør omfatte en gennemførlighedserklæring, en foreslået slot- og polkombination, forudsagte ydeevneværdier på det nominelle punkt, estimerede dimensioner, et kølekoncept og en udviklingsplan. I Jiangxin-processen er næste trin en designgennemgang mellem kundens ingeniørteam og motorfabrikkens udviklingspersonale, hvor magnetkvaliteten, viklingsdrejningerne, controllerstrategien og pålidelighedsprøverne aftales skriftligt. Først efter den gennemgang frigiver fabrikken viklingsplanen og begynder at bearbejde. Denne kollaborative gate forhindrer den dyreste form for tvetydighed, forskellen mellem, hvad kundens marketingafdeling tror på, og hvad motoren fysisk kan levere.
Hvis du har en foreløbig specifikation ved hånden, er den hurtigste måde at komme videre på at diskutere lastprofilen og kuverten med fabrikkens ingeniørafdeling via kontaktkanalen ; selv en grov skitse af ventilatorkurven hjælper designerne med at identificere den rigtige første iteration.
Det succesfulde BLDC-motordesign er ikke et produkt af en enkelt indsigt; det er det akkumulerede resultat af disciplinerede beslutninger på alle stadier af løkken: specifikation, topologi, magnetisk kredsløb, vikling, kommutering, termisk styring, validering og fremstilling. Specifikationen begrænser den opnåelige ydeevne. Topologien sætter den fysiske arkitektur. Det magnetiske kredsløb og viklingen definerer effektivitet og drejningsmoment. Controlleren bestemmer støj, opstartsadfærd og beskyttelse, og produktionsprocessen bestemmer repeterbarheden og omkostningerne. Hver disciplin kan reduceres til et overskueligt sæt valgmuligheder, og hvert valg kan kontrolleres i forhold til den skriftlige specifikation. En motorproducent med erfaring i serieproduktion kan komprimere den to-årige udviklingscyklus til et par måneder, fordi fejltilstande, testgrænser og fremstillingstolerancer allerede er kendte. Brug specifikationsarket, brug testportene, og brug en produktionspartner tidligt nok til at gøre designet fremstillet fra den første prototype.
Relateret Produkter
-
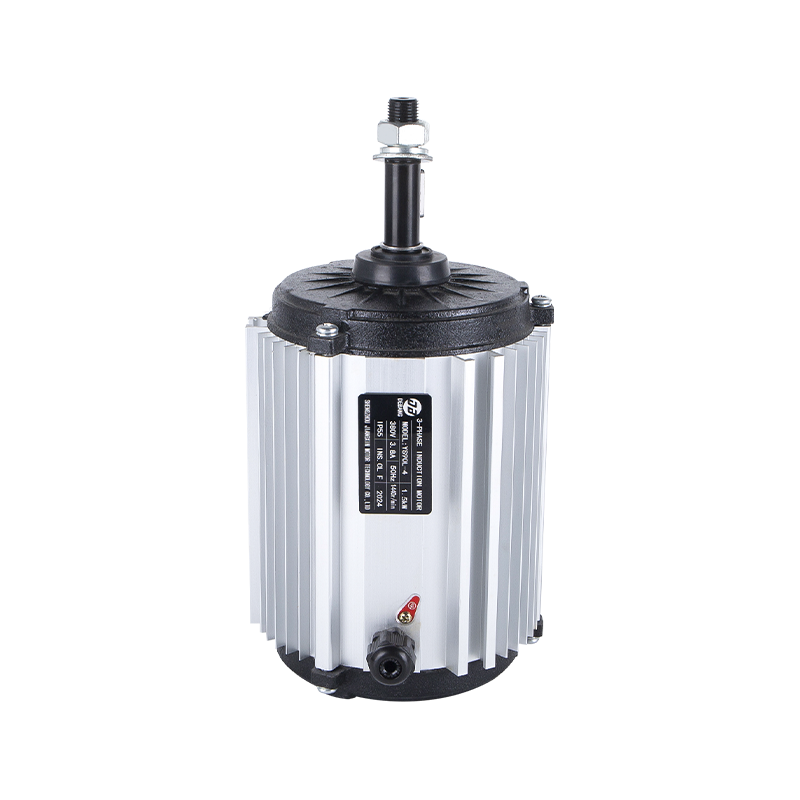 YS90L-4 380V 1500W 3-faset fordampningsluftkølermotor
-
 YS100L-4 380V 2200W 3-faset fordampningsluftkølermotor
-
 YS90L-4 380V 1500W 3-faset fordampningsluftkølermotor
-
 YS100-8 380V 50Hz 350W Cattle House Ventilatormotor
-
 YS100-8 380V 50Hz 350W Cattle House Ventilatormotor
-
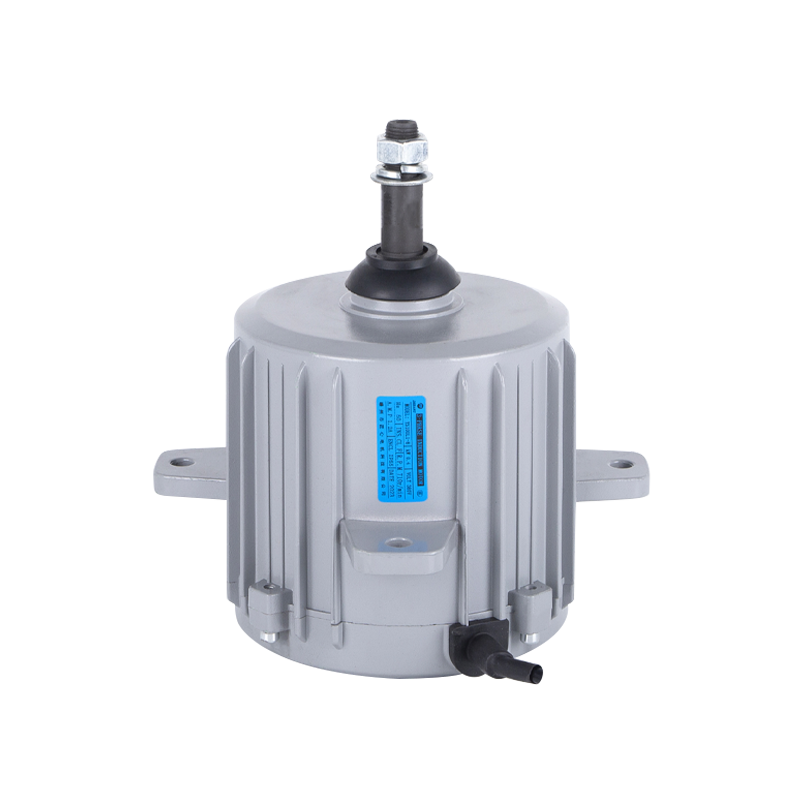 YS100L1-8 380V 50Hz 400W Cattle House ventilatormotor
 Klar til at tilpasse
Dine motorprodukter?
Vi er professionelle motorproducenter, der leverer kraftfuld, stabil og effektiv kraft kerner til alle industrier gennem præcisionshåndværk og innovation.
Kontakt os
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Virksomhedens adresse
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rettigheder forbeholdes.
Engros producenter af industrielle ventilatormotorer